EN


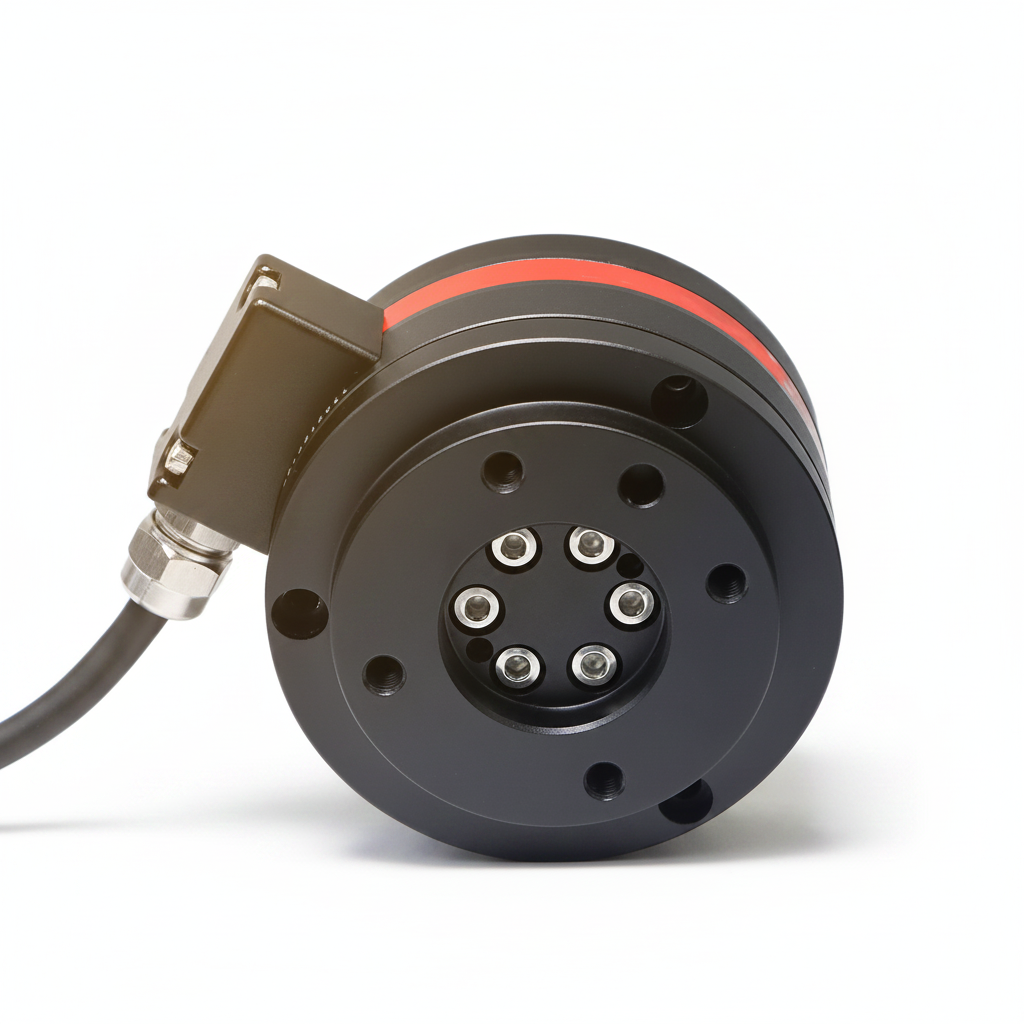
SOP‑Y82 Altı Eksenli Kuvvet‑Tork Sensörü|Robot Uç Etkinliği İçin Çok Boyutlu Tork Algılama Ünitesi
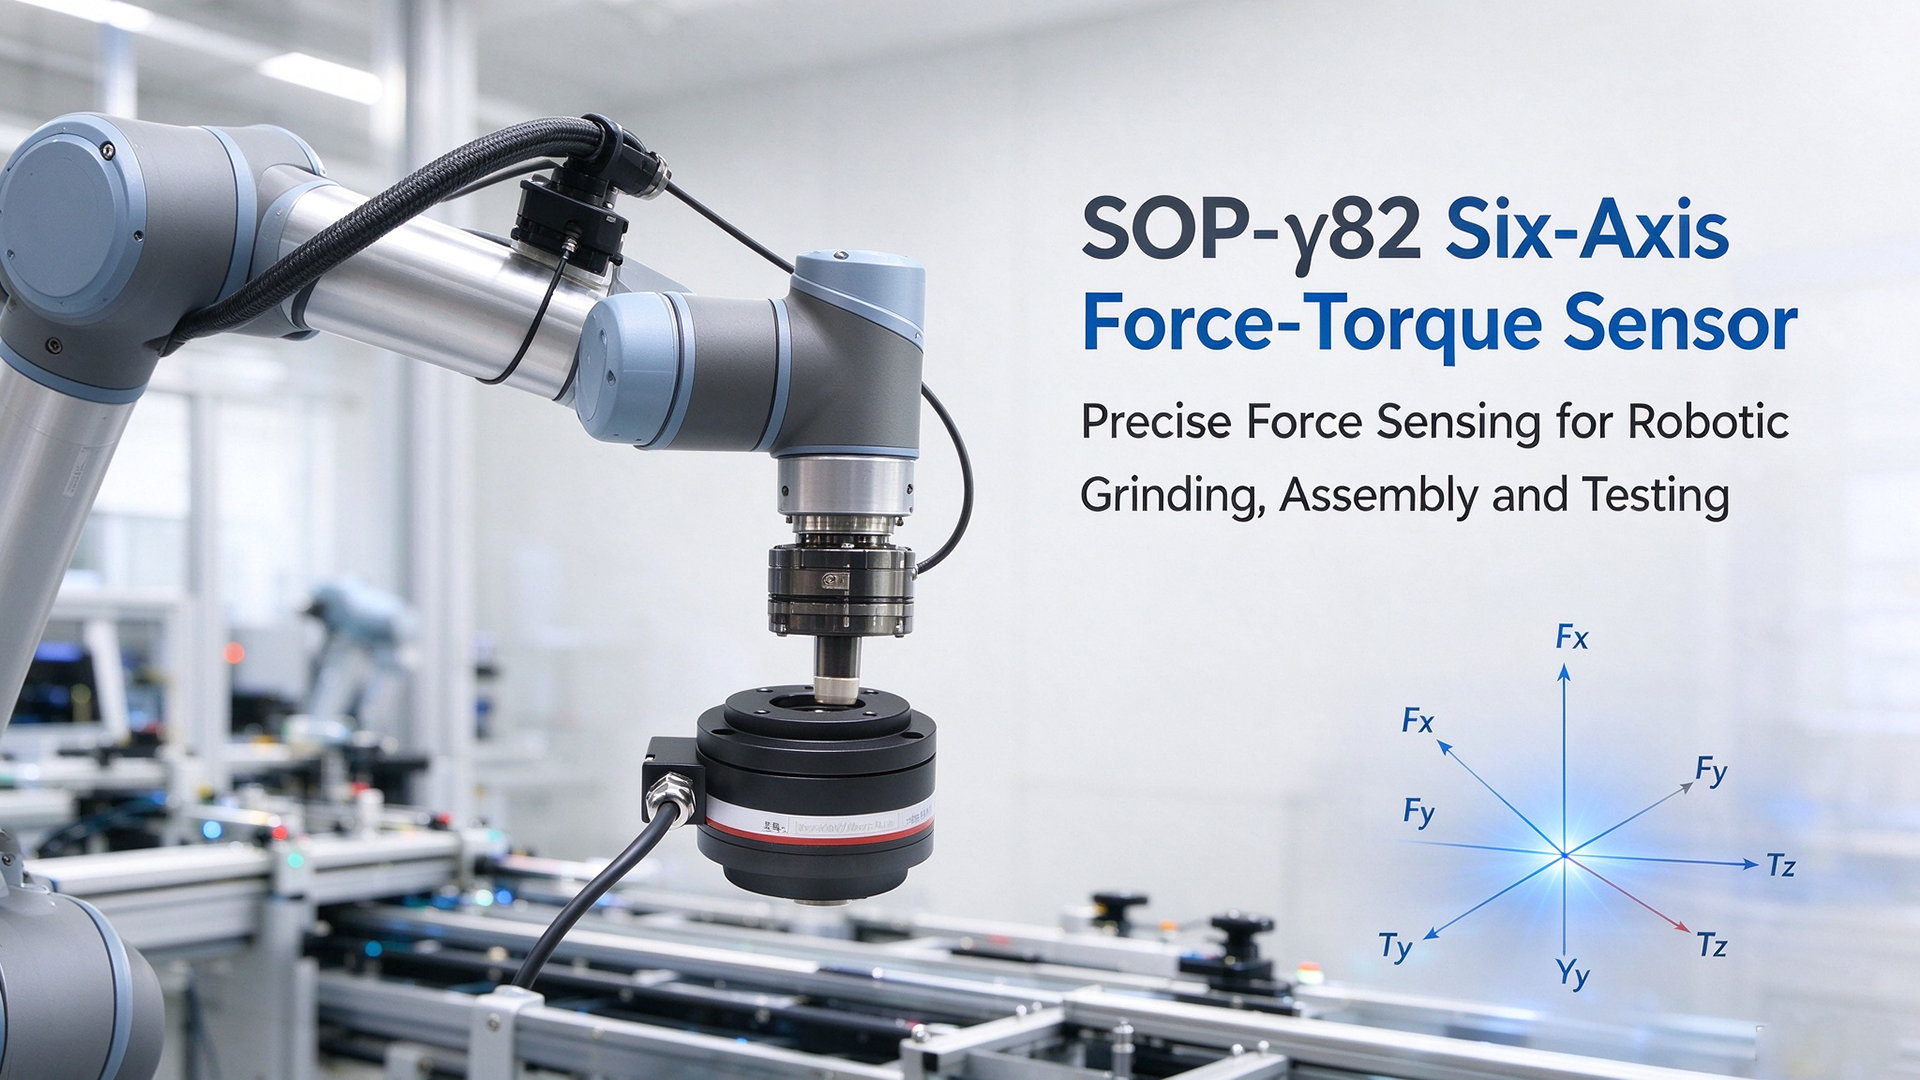
İş birlikçi robotların ve akıllı taşlama ile montaj süreçlerinin hızlı gelişimiyle birlikte, robot uç etkinliğinde kuvvet algılama yeteneği esnek otomasyon için artık vazgeçilmez hâle gelmiştir. SOP‑γ82 altı eksenli kuvvet‑tork sensörü, özellikle robot bilek flanşlarına entegre edilmesi amacıyla geliştirilmiştir. Aynı anda üç eksenli kuvvetleri (Fx, Fy, Fz) ve üç eksenli torkları (Tx, Ty, Tz) hassas bir şekilde ölçer; böylece robotun kuvvet kontrollü işlemlerine güvenilir temel algılama verileri sağlar.
Yüksek kaliteli havacılık sınıfı alüminyum alaşımdan üretilmiştir; bu sensör, yaklaşık 500 g’lık net ağırlığıyla kompakt boyutlara sahiptir. Hafif tasarımı, işbirlikçi robot kollarına fazladan yük bindirmeden robot uç flanşlarına kolay montaj yapılmasını sağlar. Atölye tozuna ve sıçrayan suya karşı dirençli olmak üzere IP65 koruma sınıfına sahiptir. Optimize edilmiş mekanik yapı ve profesyonel ayrıştırma kalibrasyonu, ölçüm kanalları arasındaki sinyal çapraz etkileşimini etkili bir şekilde azaltır. Mükemmel doğrusallık dışı davranış ve tekrarlanabilirlik, dinamik çalışma koşullarında kararlı ölçüm performansını garanti eder.
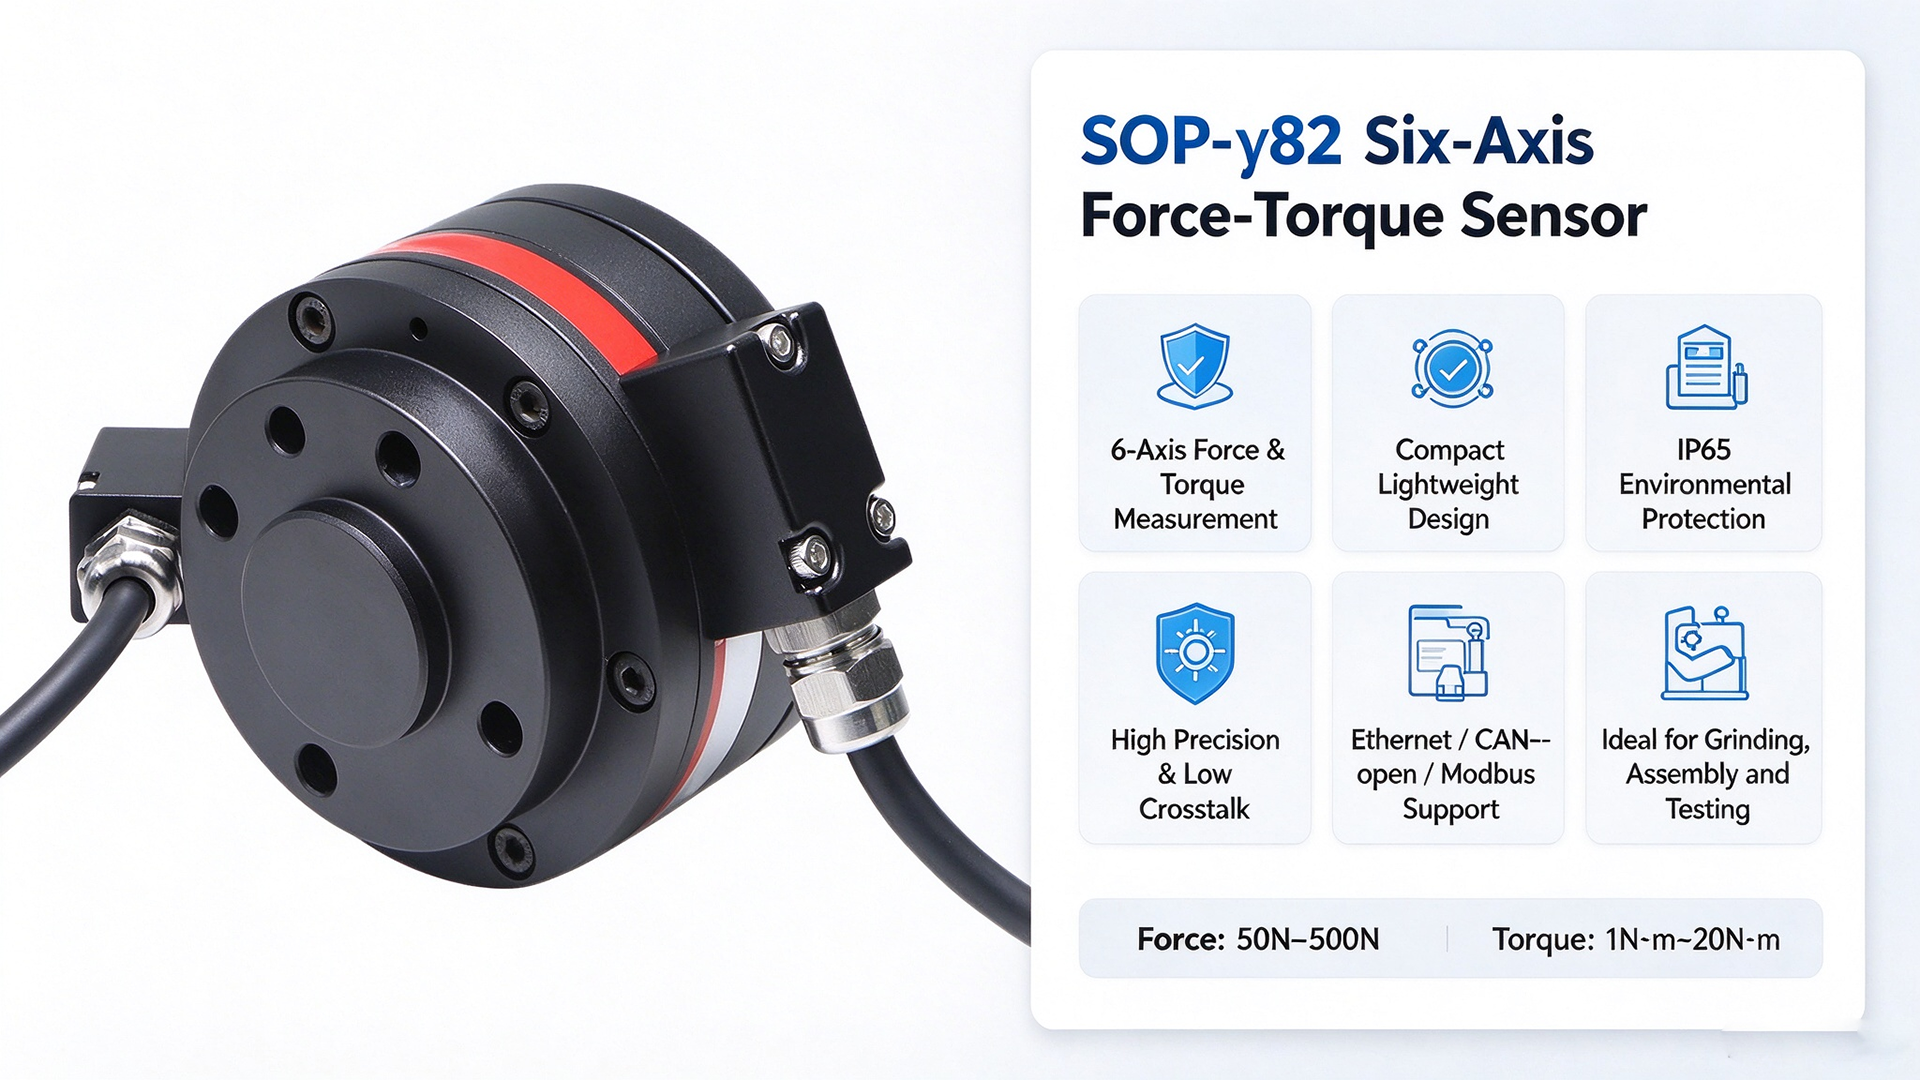
Sensör, Ethernet, CANopen ve Modbus‑RTU dahil olmak üzere çok sayıda yaygın endüstriyel haberleşme protokolünü destekler. Robot kontrol kabinlerine ve ikincil geliştirme amacıyla ana ölçüm yazılımına kolayca bağlanabilir. Geniş bir ölçüm aralığı seçeneği sunulur: kuvvet aralıkları 50 N ile 500 N arasında, tork aralıkları ise 1 N·m ile 20 N·m arasındadır; bu da küçük boyutlu iş birlikçi robotlar ile hafif yük taşıyan manipülatörlerin çeşitli çalışma gereksinimlerini karşılar.
SOP‑γ82 altı eksenli kuvvet‑tork sensörü, robotik esnek taşlama, hassas bileşen montajı ve sürükle‑ve‑öğret gösterimi gibi uygulamalarda yaygın olarak kullanılır. Ayrıca bilimsel mekanik araştırmalar ile bileşenlerin mekanik özelliklerinin test edilmesi için de uygundur. Taşlama ve kenar temizleme görevlerinde gerçek zamanlı kuvvet geri bildirimi, robotların bastırma kuvvetini dinamik olarak ayarlamasını ve iş parçalarının aşırı kesilmesini önlemesini sağlar. Hassas montaj işlemlerinde ise uyumlu yerleştirme (compliant insertion) gerçekleştirir ve parça hasarı riskini en aza indirir.
Esnek endüstriyel üretimden laboratuvar tabanlı mekanik araştırmalara kadar, yüksek hassasiyetli altı eksen kuvvet algılama, otomasyon yükseltmelerini desteklemeye devam ediyor. Küçük boyutlu yapıya, üstün ölçüm performansına ve esnek iletişim genişletilebilirliğine sahip olan SOP‑γ82, robotik kuvvet kontrolü yenileme projeleri için tercih edilen çok bileşenli kuvvet algılama bileşeni olarak öne çıkıyor.