EN


Sensore forza-coppia a sei assi SOP‑Y82|Unità di rilevamento multidimensionale della coppia per end-effector robotico
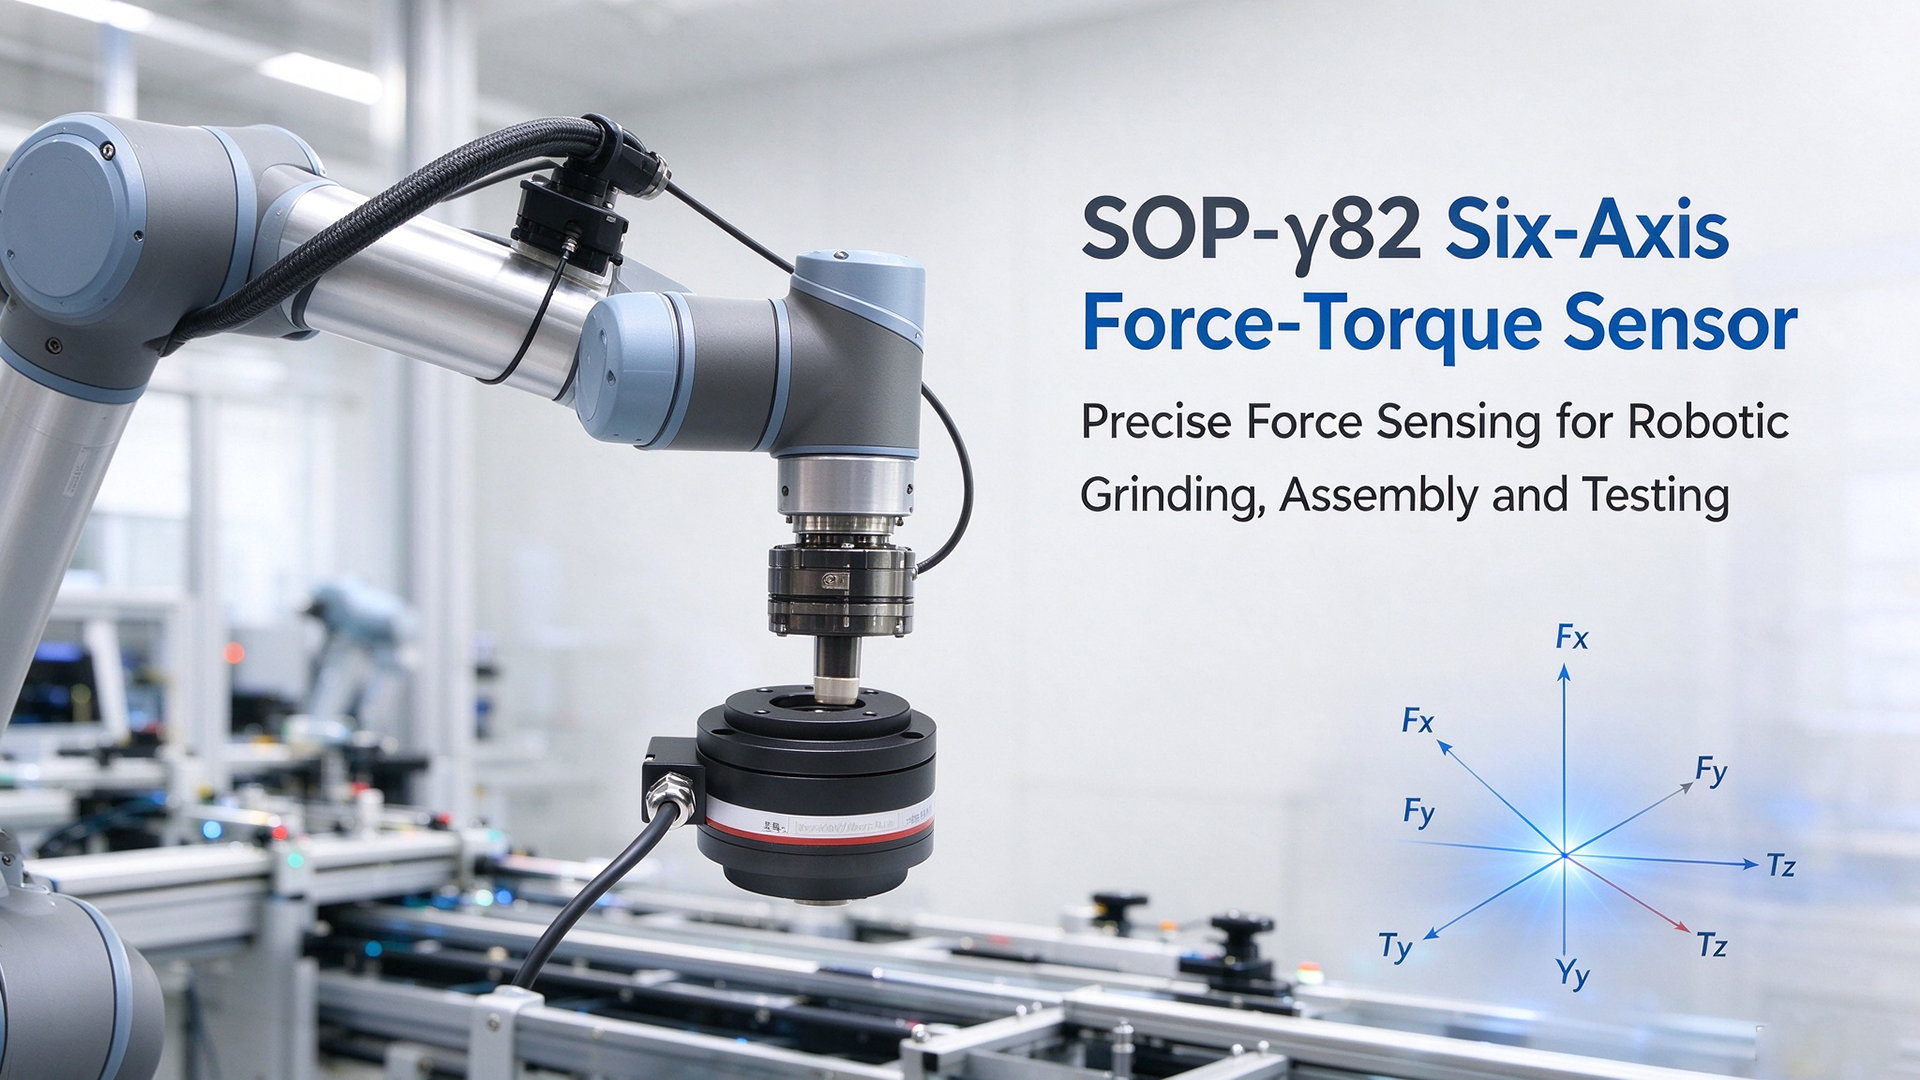
Con il rapido sviluppo dei robot collaborativi e dei processi intelligenti di rettifica e assemblaggio, la capacità di rilevamento delle forze all’estremità finale del robot è diventata essenziale per l’automazione flessibile. Il sensore di forza e coppia a sei assi SOP‑γ82 è stato sviluppato appositamente per l’integrazione sulle flange del polso del robot. Misura con precisione le forze su tre assi (Fx, Fy, Fz) e le coppie su tre assi (Tx, Ty, Tz) in modo simultaneo, fornendo dati di rilevamento affidabili alla base delle operazioni del robot controllate mediante forza.
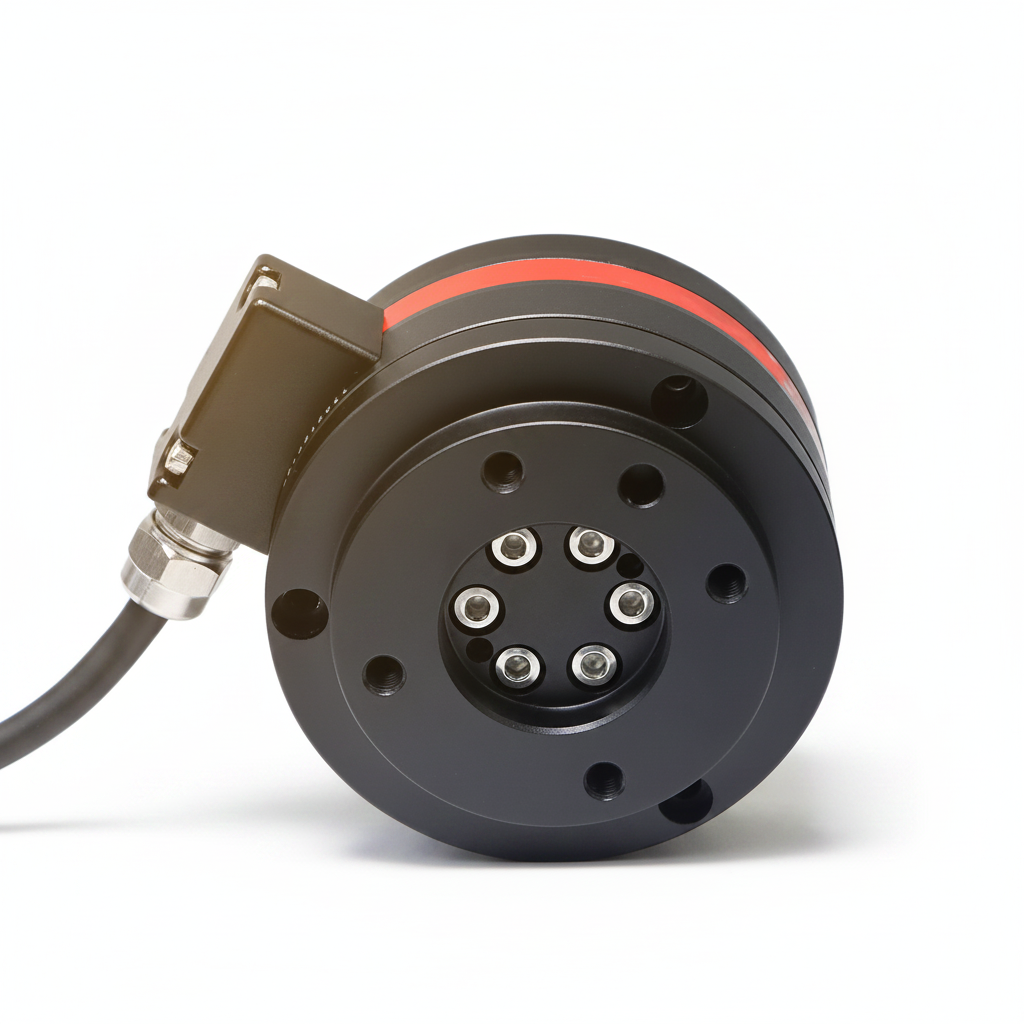
Realizzato in lega di alluminio di alta qualità, conforme agli standard aerospaziali, questo sensore presenta dimensioni compatte e un peso netto di circa 500 g. Il suo design leggero consente un montaggio semplice sulle flange terminali dei robot, senza aggiungere un carico eccessivo agli arti robotici collaborativi. Raggiunge il grado di protezione IP65, resistendo alla polvere presente nel laboratorio e agli schizzi d’acqua. La struttura meccanica ottimizzata e la calibrazione professionale di disaccoppiamento riducono efficacemente l’accoppiamento incrociato del segnale tra i canali di misura. Un’eccellente non-linearità e ripetibilità garantiscono prestazioni di misura stabili anche in condizioni operative dinamiche.
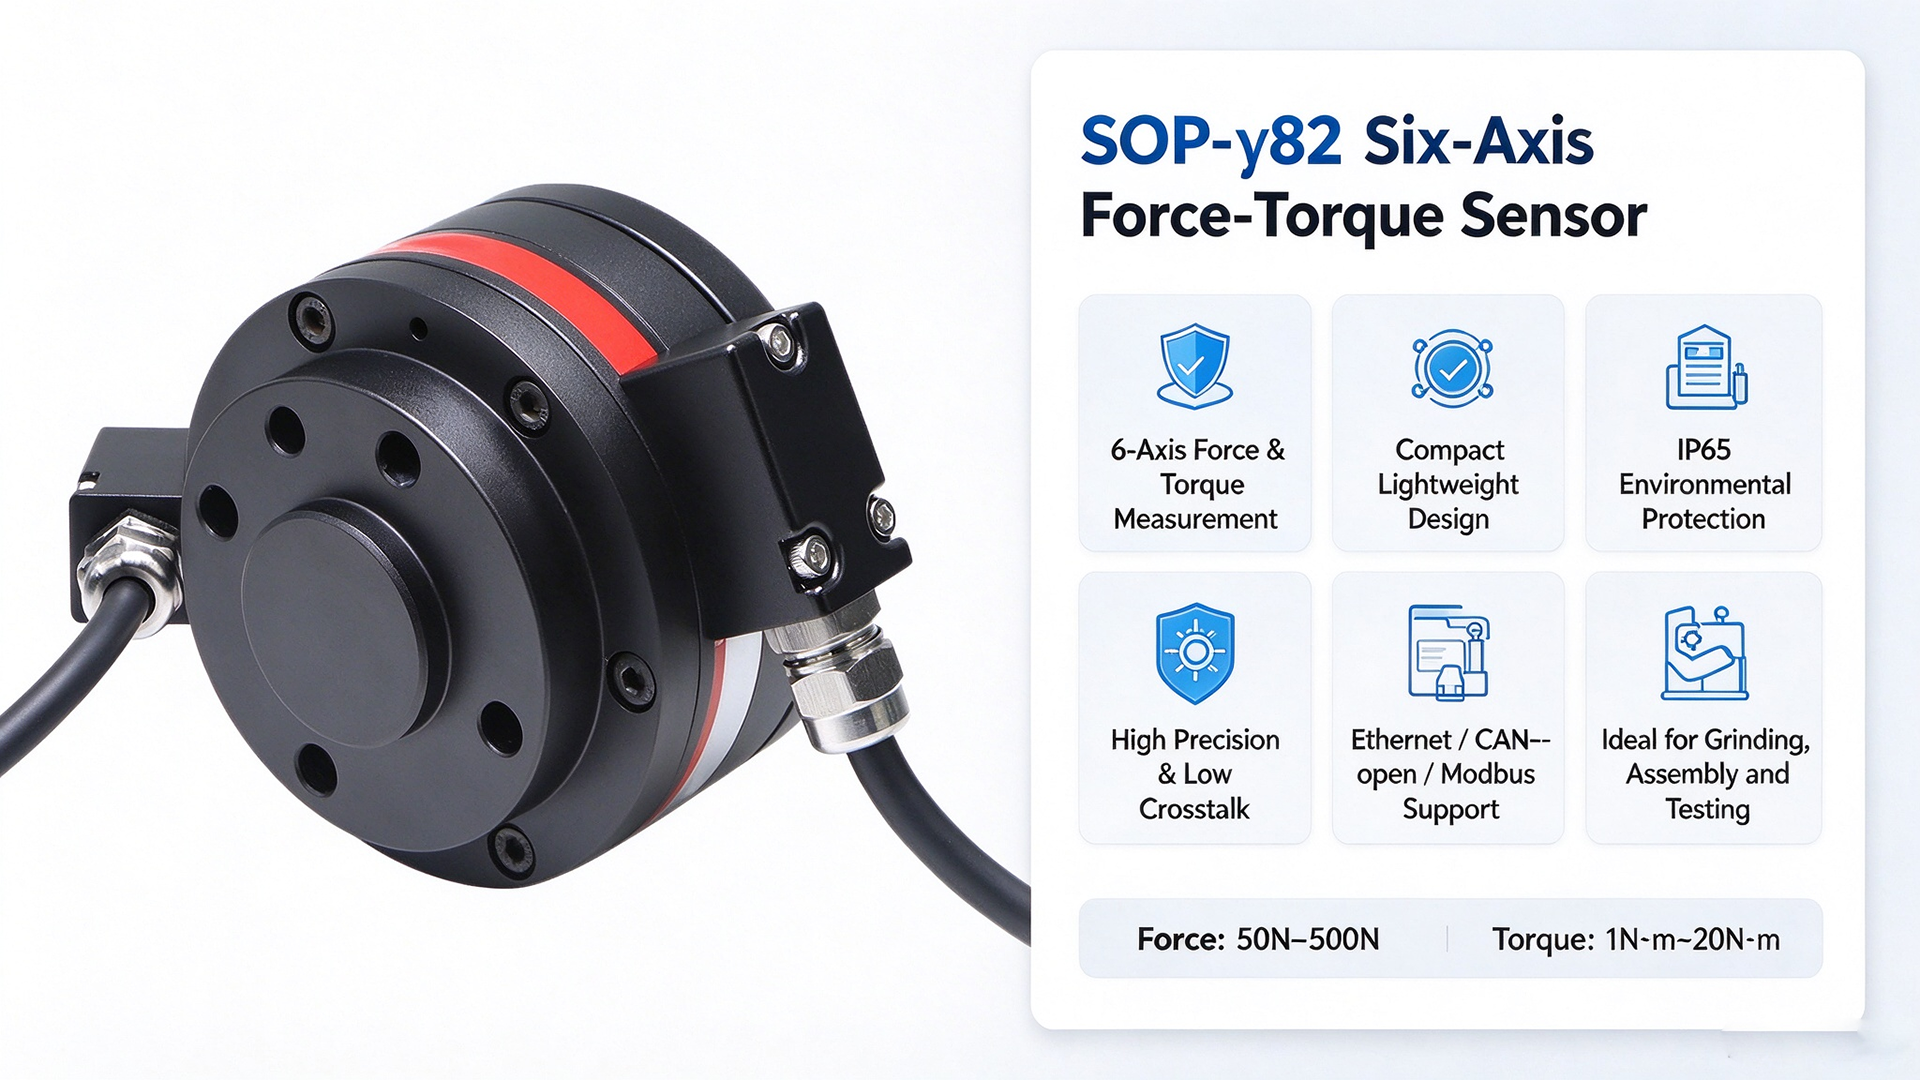
Il sensore supporta diversi protocolli industriali di comunicazione diffusi, tra cui Ethernet, CANopen e Modbus‑RTU. Può essere facilmente collegato agli armadi di controllo dei robot e al software di misurazione host per lo sviluppo secondario. È disponibile un’ampia gamma di portate di misura: le portate di forza vanno da 50 N a 500 N, mentre le portate di coppia coprono l’intervallo da 1 N·m a 20 N·m, soddisfacendo così le diverse esigenze operative di robot collaborativi di piccole dimensioni e manipolatori per carichi leggeri.
Il sensore a sei assi di forza e coppia SOP‑γ82 è ampiamente utilizzato per la rettifica flessibile robotizzata, il montaggio di componenti di precisione e la dimostrazione con funzione drag‑and‑teach. È inoltre adatto alla ricerca meccanica scientifica e ai test delle proprietà meccaniche dei componenti. Durante le operazioni di rettifica e sbavatura, il feedback in tempo reale della forza consente ai robot di regolare dinamicamente la forza di pressione ed evitare sovra‑tagli sui pezzi in lavorazione. Nel montaggio di precisione, permette un’inserzione cedevole e riduce al minimo il rischio di danneggiamento dei componenti.
Dalla produzione industriale flessibile alla ricerca meccanica basata su laboratorio, il rilevamento di forza ad alta precisione su sei assi continua a potenziare l’aggiornamento dell’automazione. Grazie al suo ingombro compatto, alle eccezionali prestazioni di misura e alla flessibilità di espansione delle comunicazioni, il SOP‑γ82 si distingue come componente preferito per la rilevazione multi‑componente della forza in progetti di retrofitting del controllo di forza robotico.