EN


SOP-Y82 6軸力・トルクセンサ|ロボットエンドエフェクタ向け多軸トルク検出ユニット
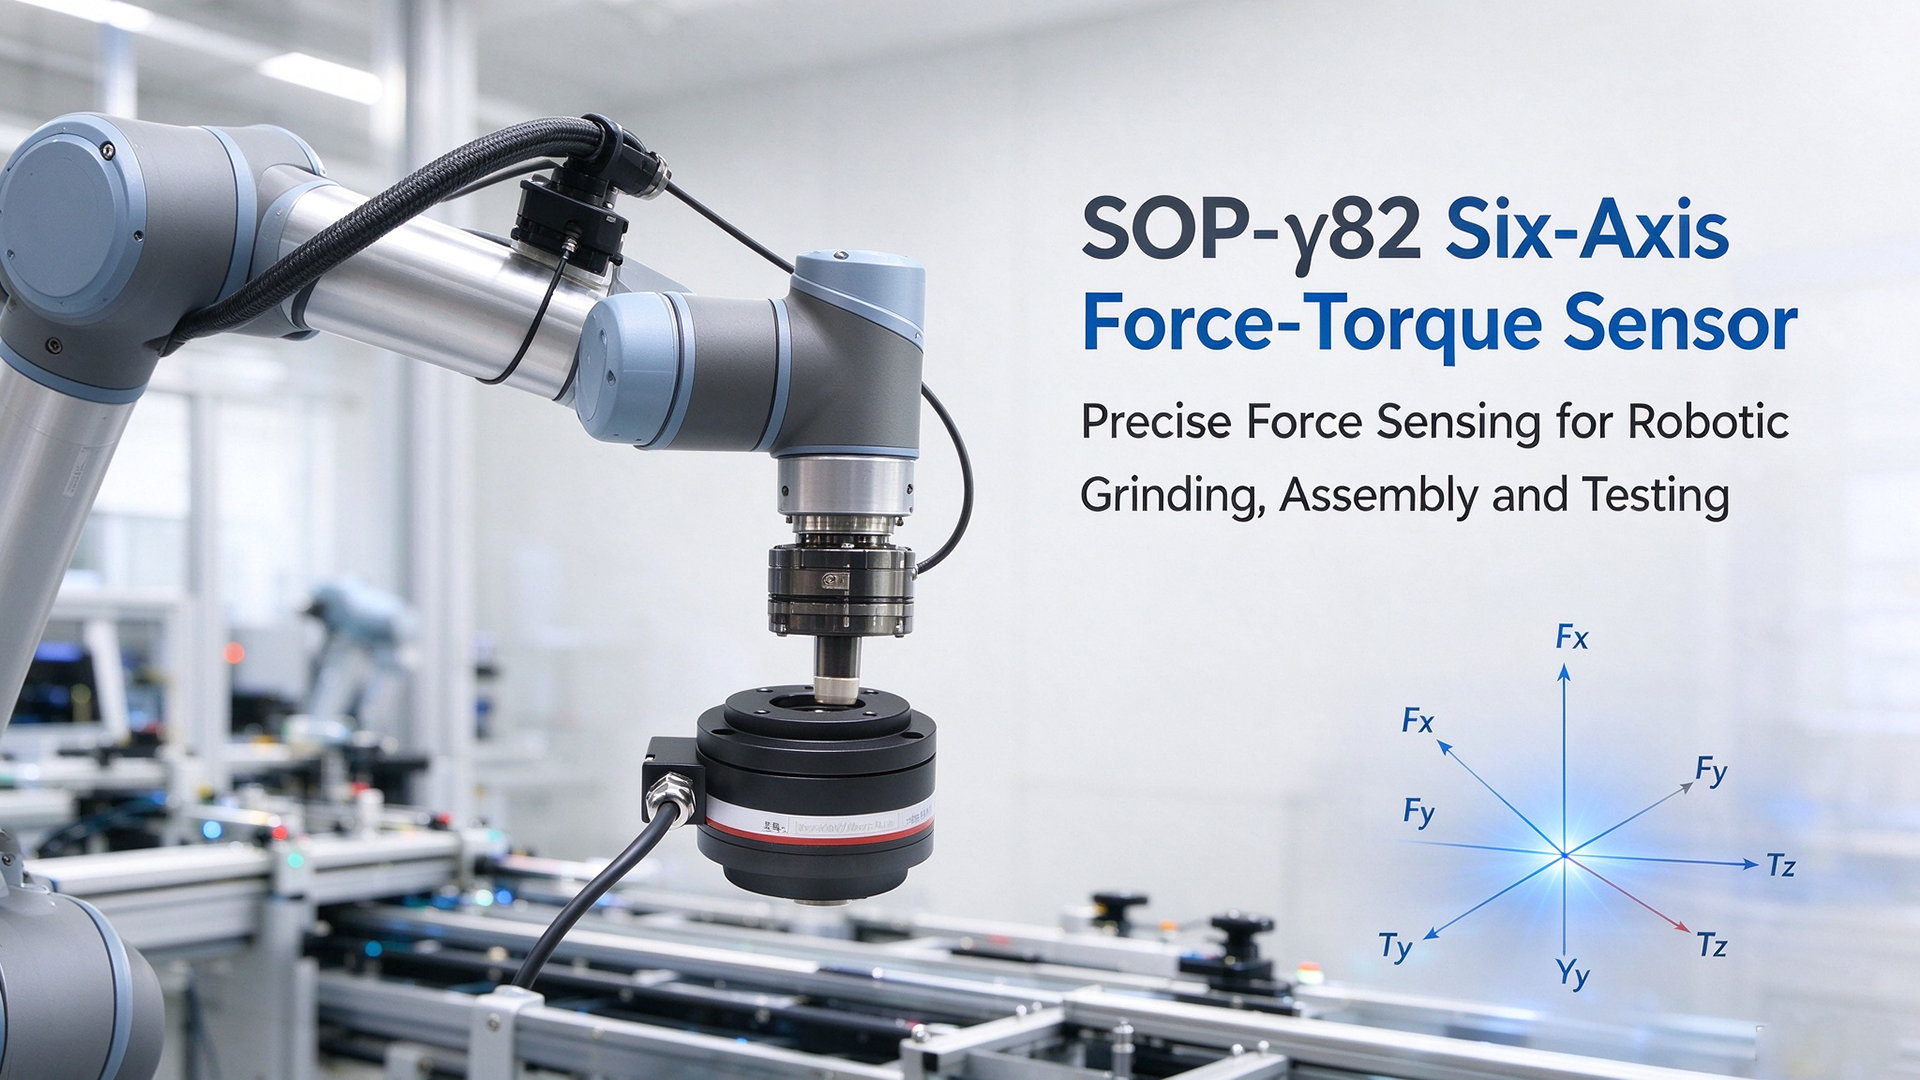
協働ロボットや知能化された研磨・組立プロセスが急速に発展する中、ロボットの末端実行器における力覚センシング機能は、柔軟な自動化にとって不可欠となっています。SOP‑γ82 6軸力・トルクセンサは、ロボット手首フランジへの搭載を前提として特別に開発された製品です。Fx、Fy、Fzの3軸方向の力と、Tx、Ty、Tzの3軸方向のトルクを同時に高精度で計測し、ロボットの力制御動作に信頼性の高い基盤となるセンシングデータを提供します。
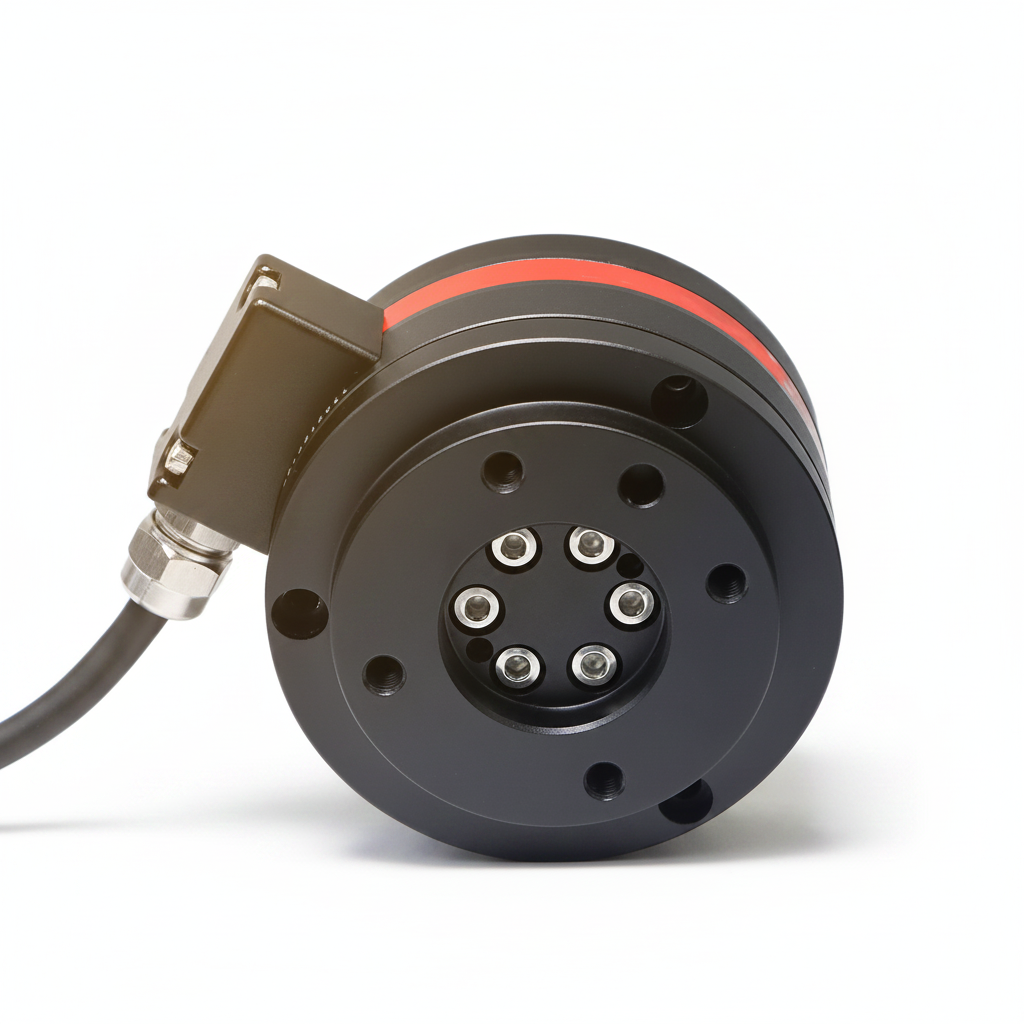
高品質な航空機用アルミニウム合金で製造されたこのセンサーは、コンパクトなサイズであり、質量は約500 gです。軽量設計により、協働ロボットアームの末端フランジへの簡単な取り付けが可能で、過剰な負荷をアームに与えることなく使用できます。IP65の防塵・防水性能を備え、工場内の粉塵や飛沫から保護されます。最適化された機械構造と専門的なデカップリング校正により、各測定チャネル間の信号干渉(クロストーク)を効果的に低減します。優れた非直線性および反復性により、動的作業条件下でも安定した測定性能を確保します。
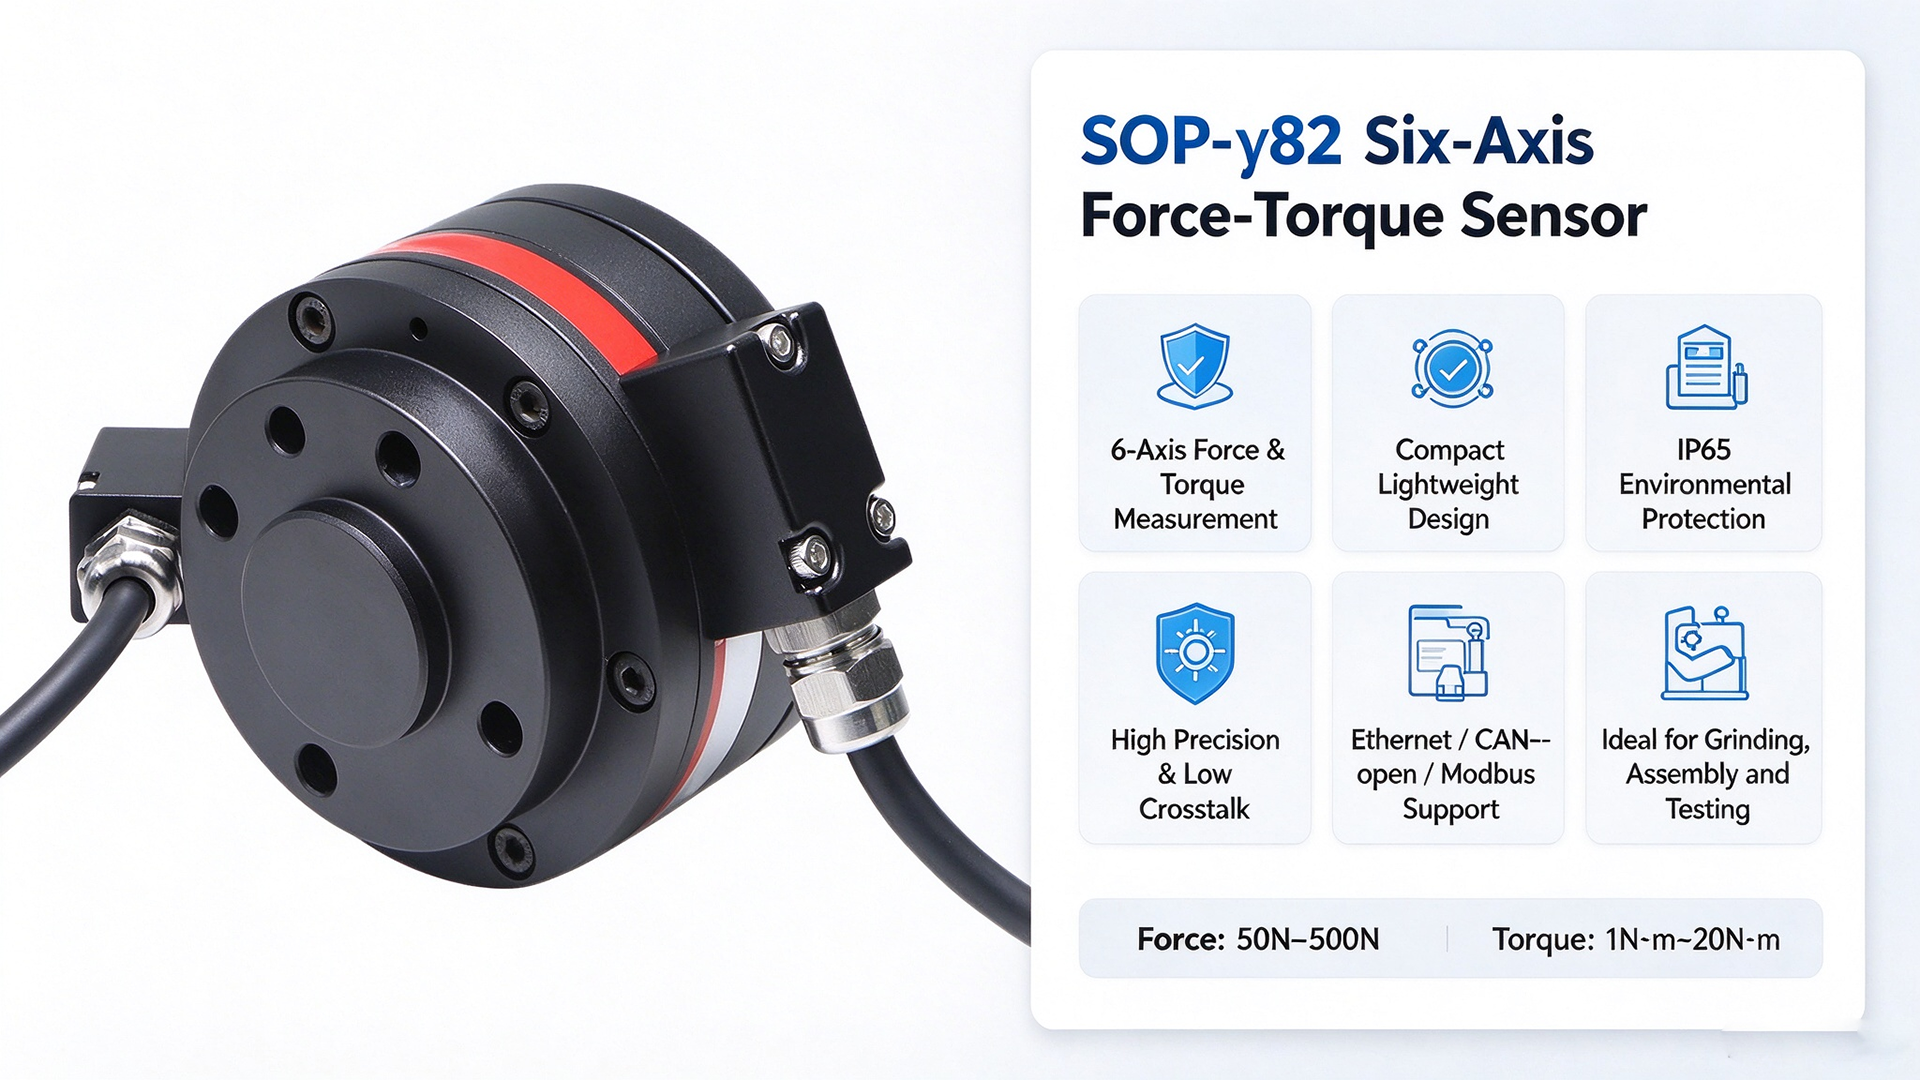
このセンサーは、Ethernet、CANopen、Modbus-RTUなど、複数の主流産業用通信プロトコルをサポートしています。ロボット制御キャビネットやホスト側の計測ソフトウェアへ簡単に接続でき、二次開発にも対応します。幅広い測定範囲から選択可能で、力の測定範囲は50 N~500 N、トルクの測定範囲は1 N·m~20 N·mです。小型協働ロボットや軽負荷マニピュレーターのさまざまな作業要件を満たします。
SOP-γ82 6軸力・トルクセンサーは、ロボットによる柔軟研磨、精密部品の組立、ドリッグ・アンド・ティーチ(手動導引)デモなどに広く採用されています。また、科学的な機械力学研究や部品の機械的特性評価にも適しています。研磨・バリ取り作業では、リアルタイムの力フィードバックにより、ロボットが押し付け力を動的に調整し、加工物の過削りを防止します。精密組立では、柔軟な挿入(コンプライアント挿入)を実現し、部品破損のリスクを最小限に抑えます。
柔軟な産業用生産から実験室ベースの機械工学研究に至るまで、高精度な6軸力センシングは、自動化の高度化を常に支え続けています。コンパクトな外形サイズ、優れた計測性能、そして柔軟な通信拡張性を備えたSOP-γ82は、ロボットの力制御改造プロジェクトにおいて、最も選ばれる多成分力センシング部品です。