EN


Sensor de fuerza y par de seis ejes SOP‑Y82 | Unidad de detección de par multidimensional para efector final de robot
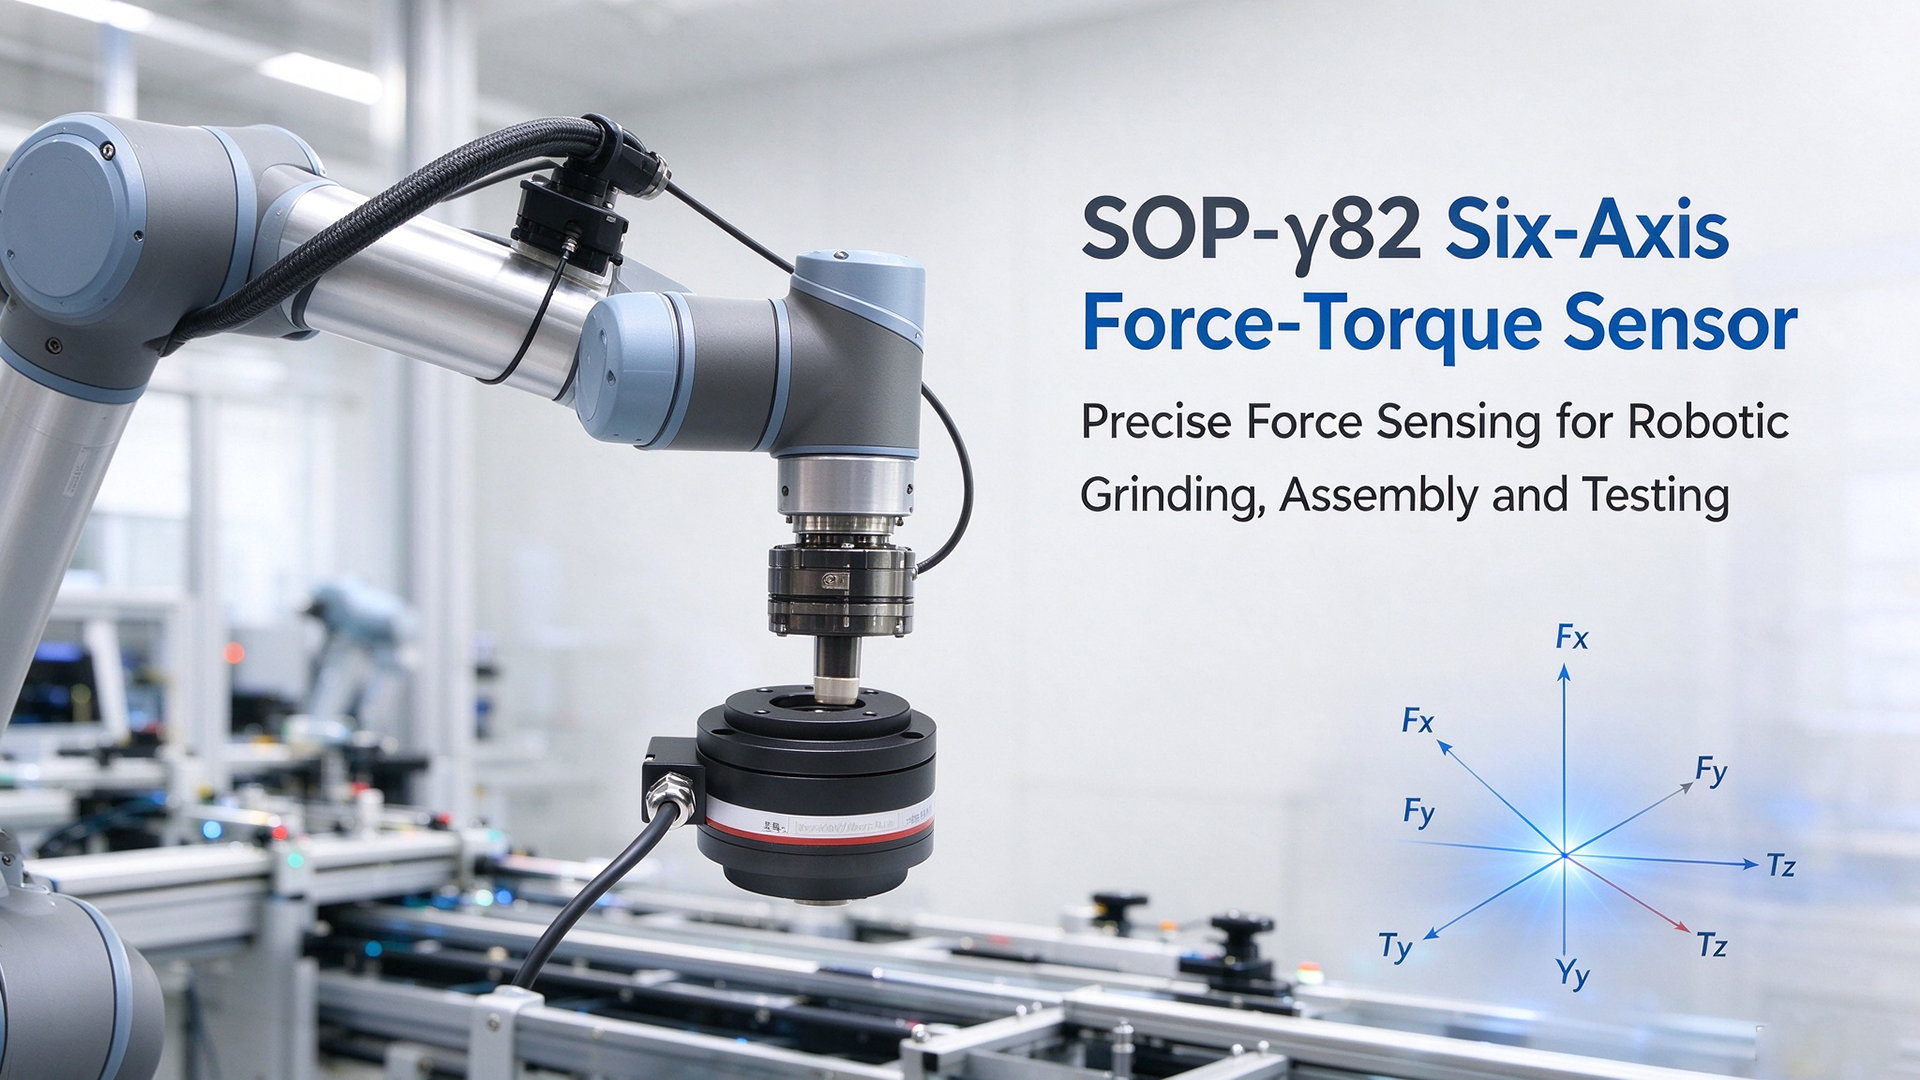
Con el rápido desarrollo de los robots colaborativos y de los procesos inteligentes de rectificado y ensamblaje, la capacidad de detección de fuerza en el efector final del robot se ha vuelto esencial para la automatización flexible. El sensor de fuerza y par de seis ejes SOP‑γ82 está especialmente diseñado para su integración en las bridas de muñeca de los robots. Mide con precisión, de forma simultánea, las fuerzas en tres ejes (Fx, Fy, Fz) y los pares en tres ejes (Tx, Ty, Tz), aportando datos fiables de detección subyacente para operaciones del robot controladas por fuerza.
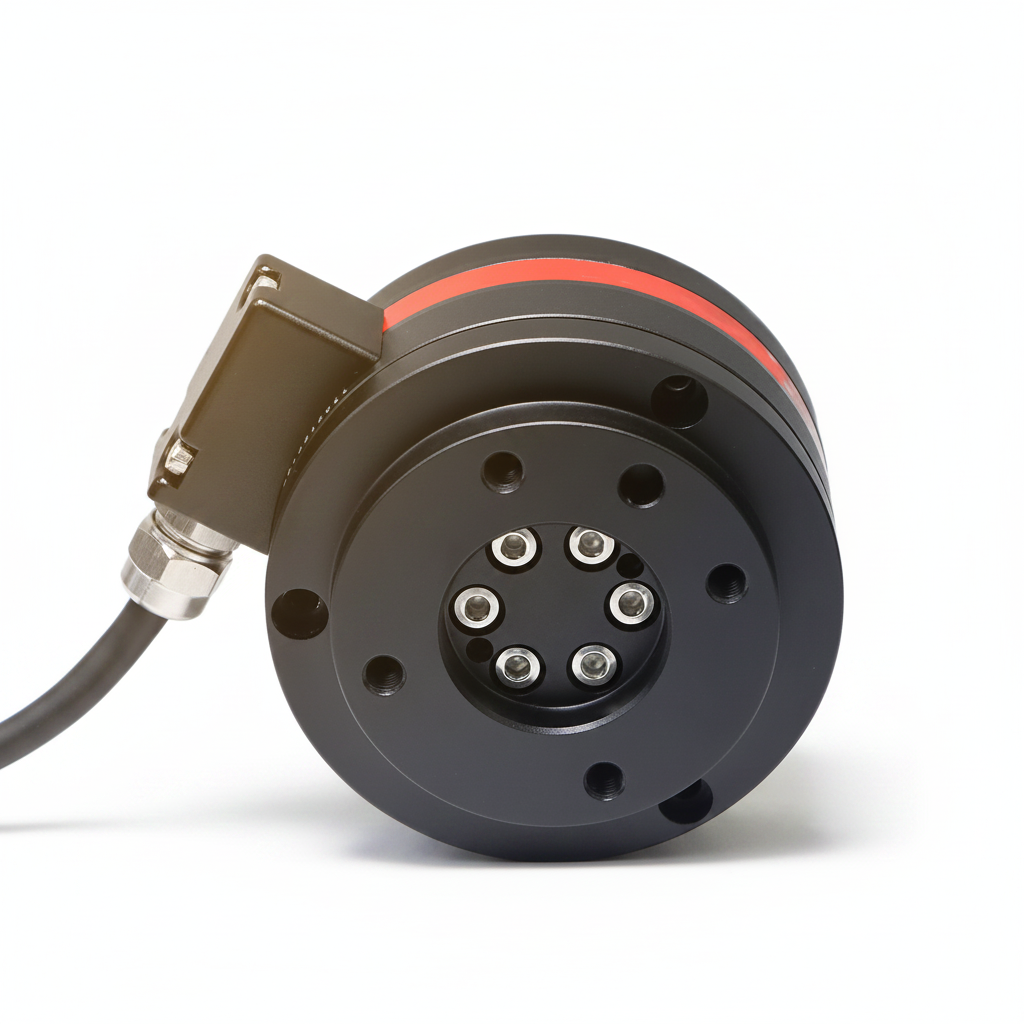
Fabricado con una aleación de aluminio de alta calidad y grado aeroespacial, este sensor presenta unas dimensiones compactas y un peso neto de aproximadamente 500 g. Su diseño ligero permite una instalación sencilla en las bridas finales de los robots, sin añadir una carga excesiva a los brazos robóticos colaborativos. Cuenta con una clasificación de protección IP65 para resistir el polvo del taller y las salpicaduras de agua. Su estructura mecánica optimizada y su calibración profesional de desacoplamiento reducen eficazmente la interferencia cruzada entre los canales de medición. Su excelente no linealidad y repetibilidad garantizan un rendimiento estable de medición en condiciones de trabajo dinámicas.
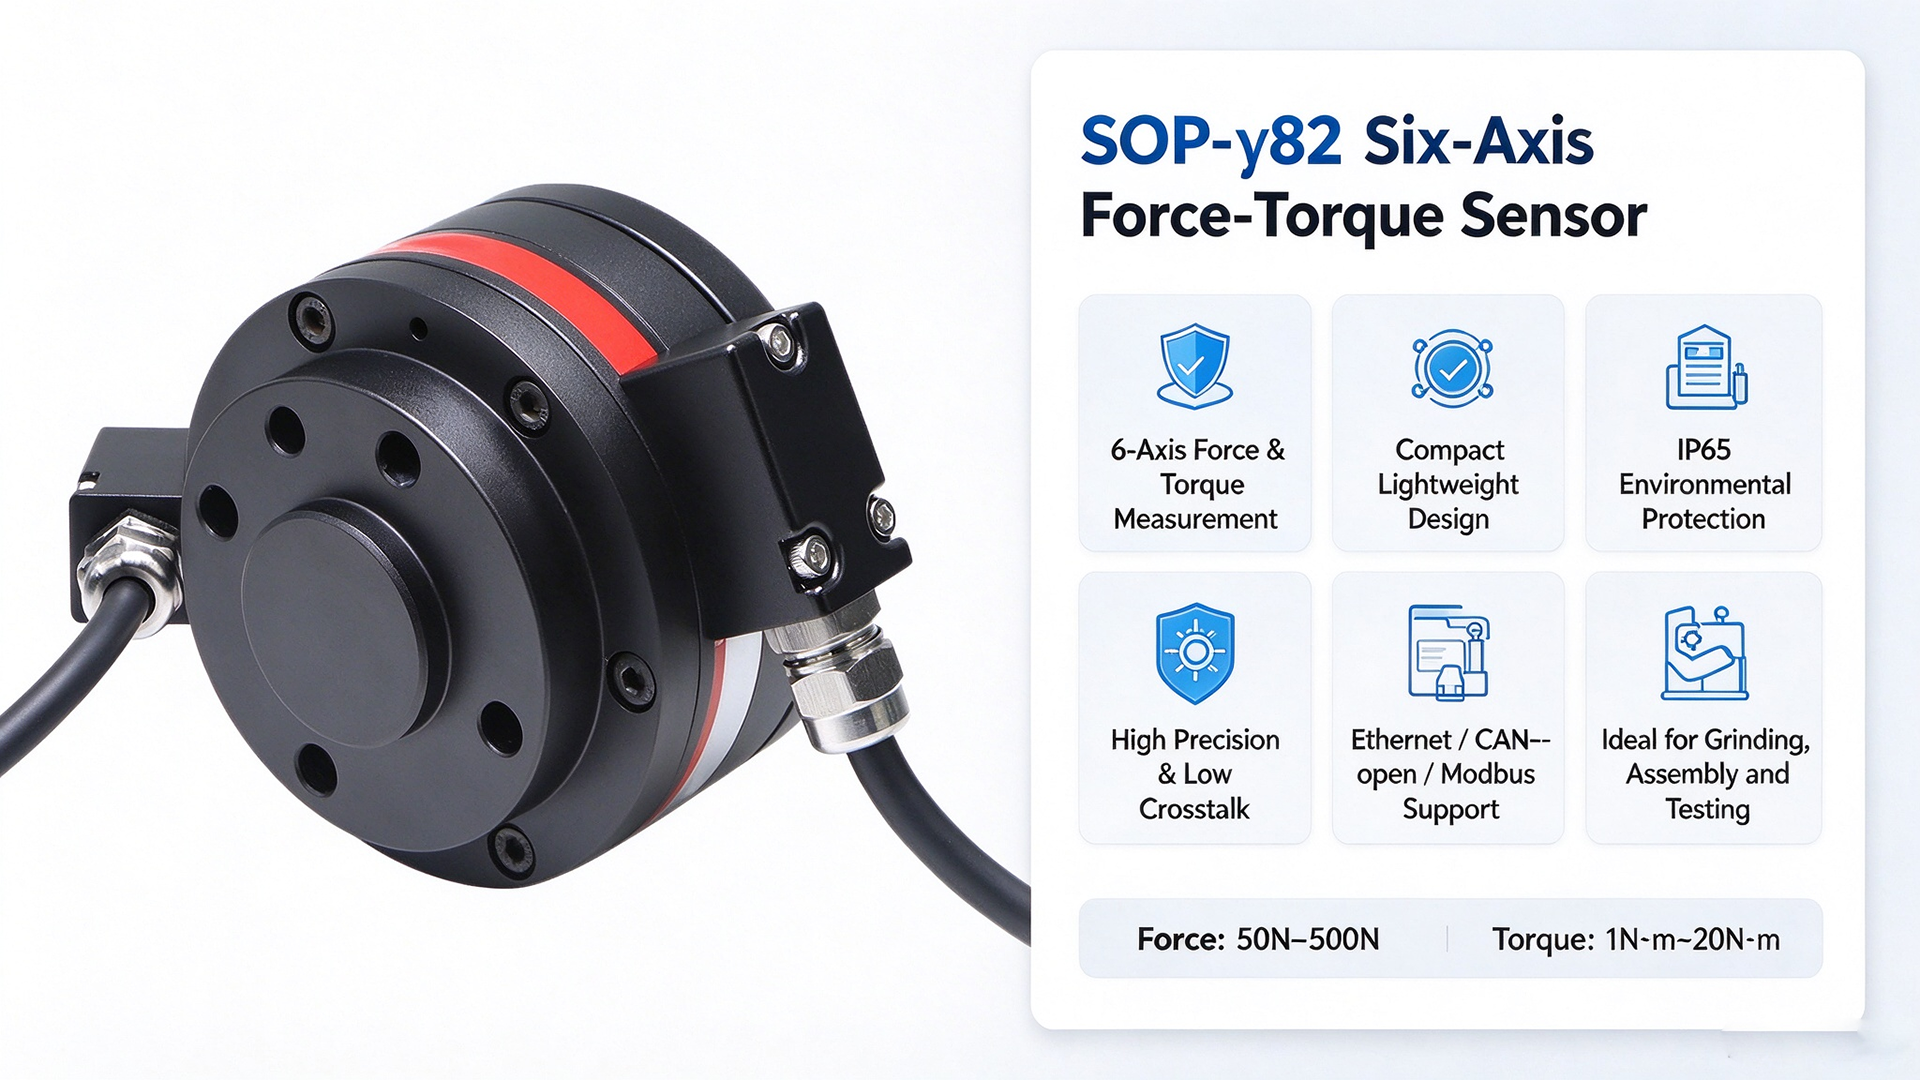
El sensor admite múltiples protocolos industriales de comunicación estándar, como Ethernet, CANopen y Modbus‑RTU. Se puede conectar fácilmente a gabinetes de control de robots y a software de medición principal para desarrollo secundario. Hay una amplia variedad de rangos de medición: los rangos de fuerza van de 50 N a 500 N, mientras que los rangos de par abarcan de 1 N·m a 20 N·m, lo que satisface diversas necesidades operativas de robots colaborativos de tamaño reducido y manipuladores de carga ligera.
El sensor de fuerza y par de seis ejes SOP‑γ82 se emplea ampliamente en rectificado flexible robótico, ensamblaje de componentes de precisión y demostraciones de enseñanza por arrastre. También resulta adecuado para investigación mecánica científica y ensayos de propiedades mecánicas de componentes. Durante las tareas de rectificado y desbaste, la retroalimentación de fuerza en tiempo real permite a los robots ajustar dinámicamente la fuerza de presión y evitar el sobrecorte de las piezas de trabajo. En el ensamblaje de precisión, posibilita la inserción adaptable y reduce al mínimo el riesgo de dañar las piezas.
Desde la producción industrial flexible hasta la investigación mecánica basada en laboratorio, la detección de fuerza de alta precisión con seis ejes sigue impulsando la modernización de la automatización. Con un factor de forma compacto, un rendimiento de medición superior y una expansión flexible de comunicaciones, el SOP‑γ82 se posiciona como un componente preferido de detección de fuerza multicomponente para proyectos de actualización de control de fuerza robótico.