EN


Sensor de Força e Torque de Seis Eixos SOP‑Y82|Unidade de Detecção Multidimensional de Torque para Extremidade de Robô
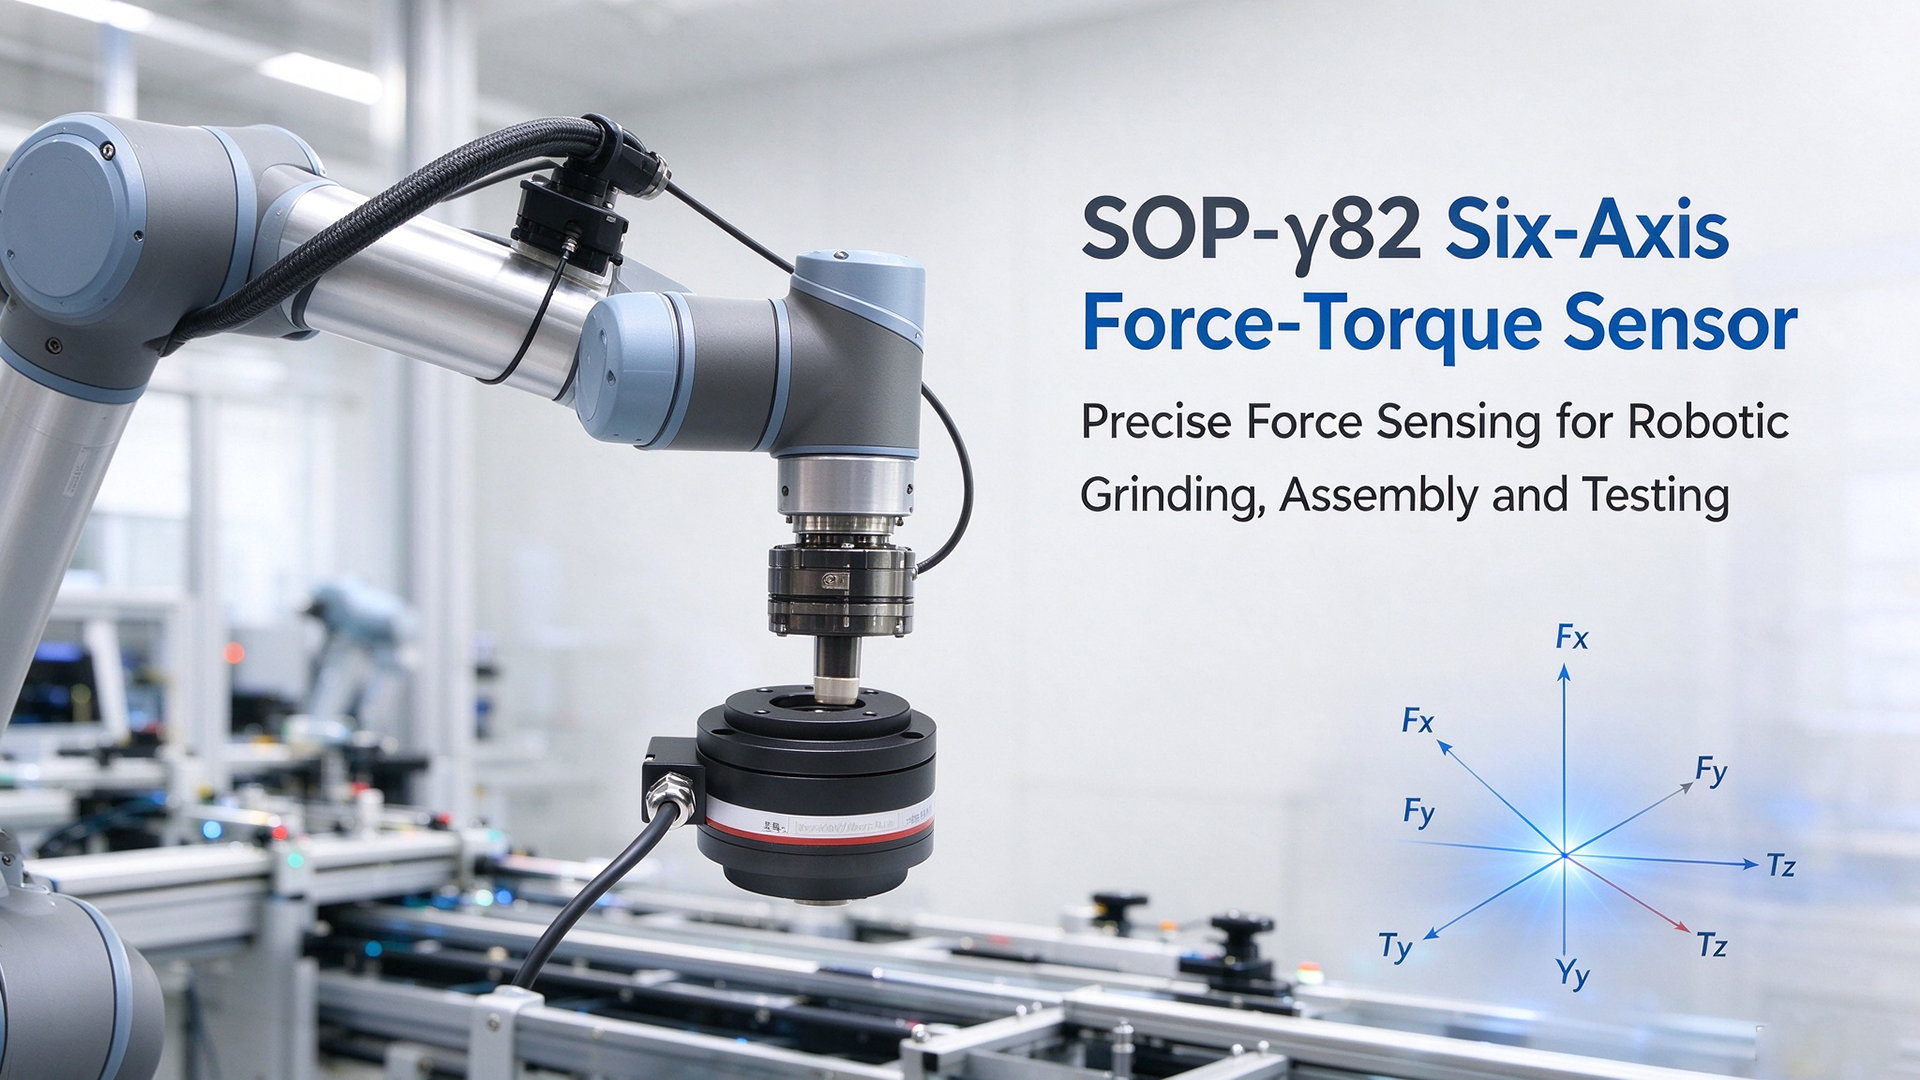
Com o rápido desenvolvimento de robôs colaborativos e de processos inteligentes de retificação e montagem, a capacidade de detecção de força na extremidade do robô tornou‑se essencial para a automação flexível. O sensor de força e torque de seis eixos SOP‑γ82 foi desenvolvido especificamente para integração nas flanges do pulso do robô. Ele mede com precisão forças em três eixos (Fx, Fy, Fz) e torques em três eixos (Tx, Ty, Tz) simultaneamente, fornecendo dados confiáveis de sensores subjacentes para operações do robô controladas por força.
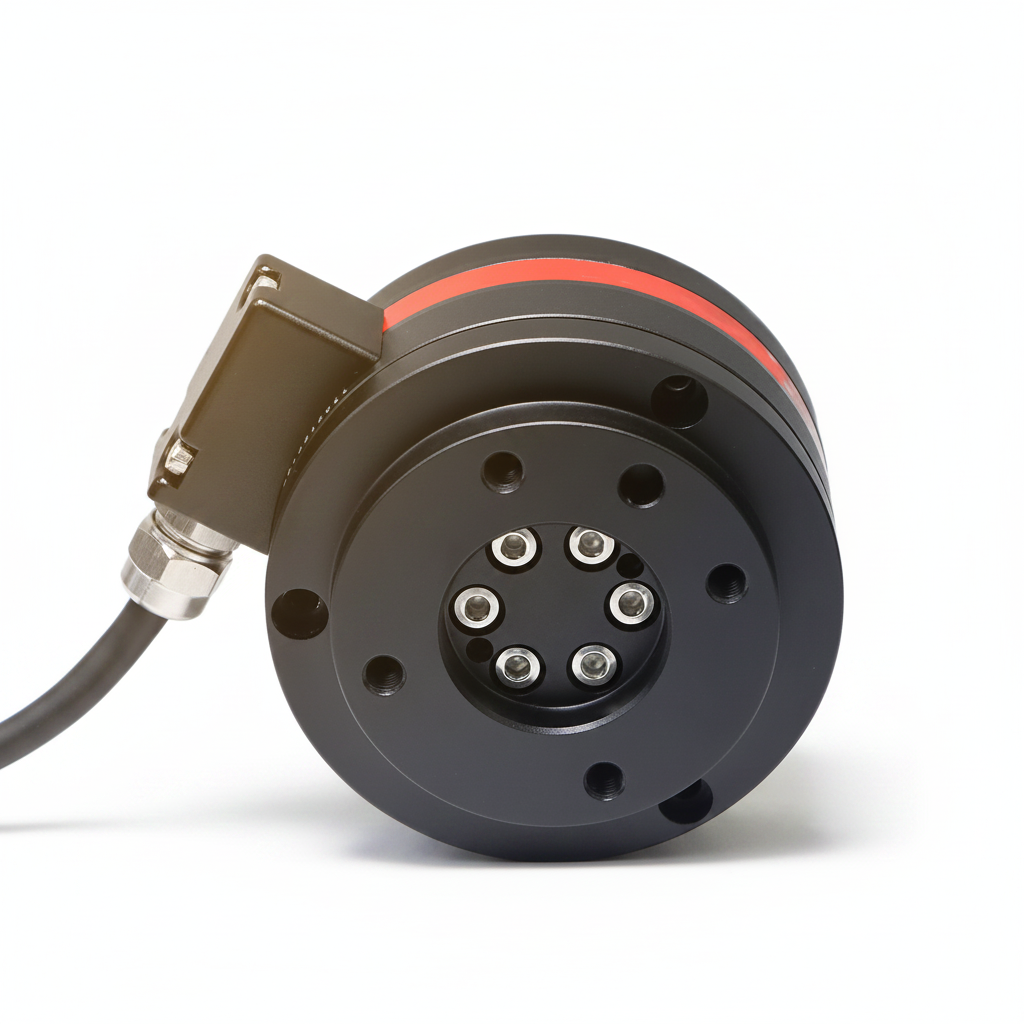
Fabricado em liga de alumínio de alta qualidade, concebida para aplicações aeroespaciais, este sensor apresenta dimensões compactas e um peso líquido de aproximadamente 500 g. O seu design leve permite uma montagem simples nas flanges finais de robôs, sem acrescentar uma carga excessiva aos braços robóticos colaborativos. Possui classificação de proteção IP65, resistindo à poeira presente em oficinas e a salpicos de água. A estrutura mecânica otimizada e a calibração profissional de desacoplamento reduzem eficazmente a interferência cruzada entre os canais de medição. A excelente não linearidade e repetibilidade garantem um desempenho estável de medição mesmo em condições dinâmicas de trabalho.
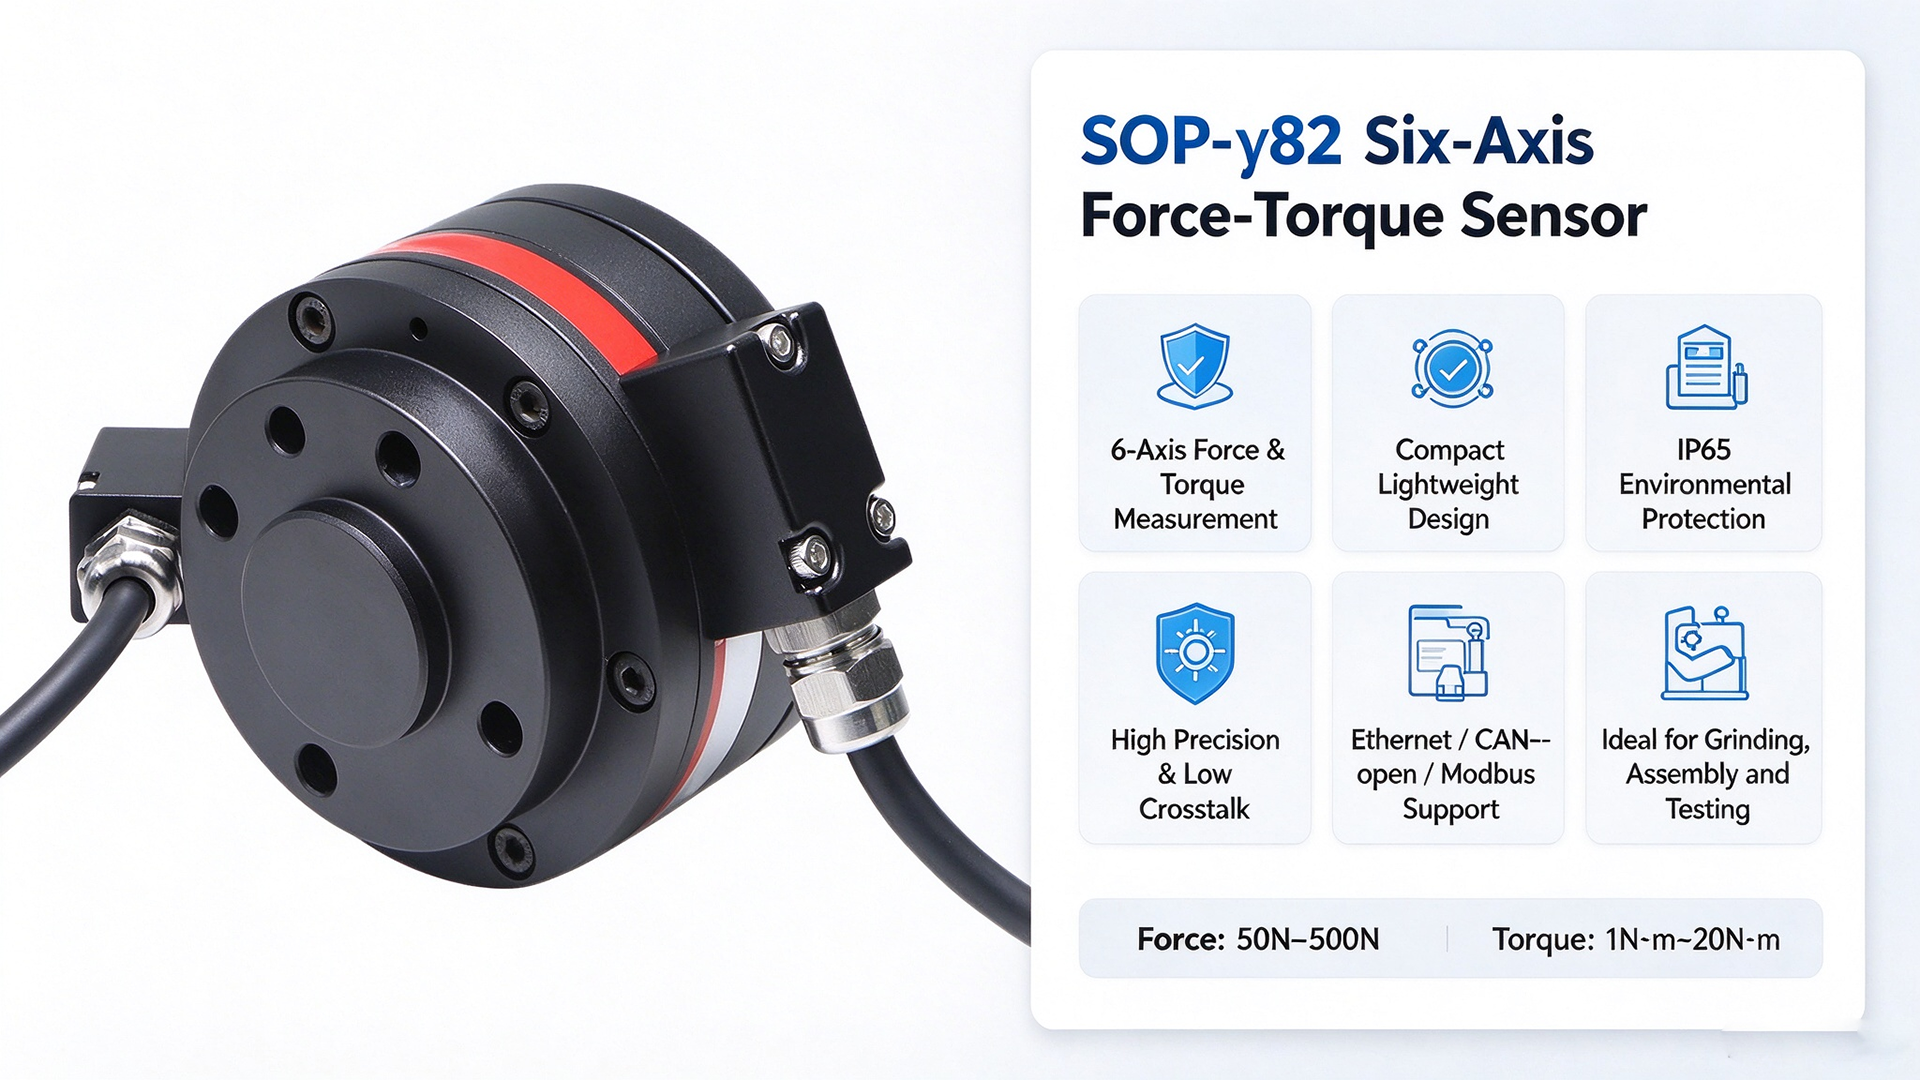
O sensor suporta múltiplos protocolos industriais de comunicação amplamente utilizados, incluindo Ethernet, CANopen e Modbus-RTU. Pode ser facilmente conectado a armários de controle de robôs e a softwares de medição hospedeiros para desenvolvimento secundário. Está disponível uma ampla gama de faixas de medição: faixas de força de 50 N a 500 N, enquanto as faixas de torque abrangem 1 N·m a 20 N·m, atendendo a diversas exigências operacionais de robôs colaborativos de pequeno porte e manipuladores de carga leve.
O sensor de força e torque de seis eixos SOP-γ82 é amplamente empregado em retificação flexível robótica, montagem de componentes de precisão e demonstração por arrasto-e-ensino. Também é adequado para pesquisa mecânica científica e ensaios de propriedades mecânicas de componentes. Durante tarefas de retificação e desbaste, o retorno de força em tempo real permite que os robôs ajustem dinamicamente a força de pressão e evitem usinagem excessiva das peças. Na montagem de precisão, possibilita inserção adaptativa e reduz ao mínimo o risco de danos às peças.
Da produção industrial flexível à pesquisa mecânica baseada em laboratório, a detecção de força de alta precisão com seis eixos continua impulsionando a modernização da automação. Com fator de forma compacto, desempenho superior de medição e expansão flexível de comunicação, o SOP‑γ82 destaca-se como um componente preferido de detecção de força multicomponente para projetos de modernização de controle de força robótica.