EN


Czujnik siły i momentu obrotowego o sześciu osiach SOP‑Y82|Wielowymiarowy moduł wykrywania momentu obrotowego przeznaczony dla końcówki robota
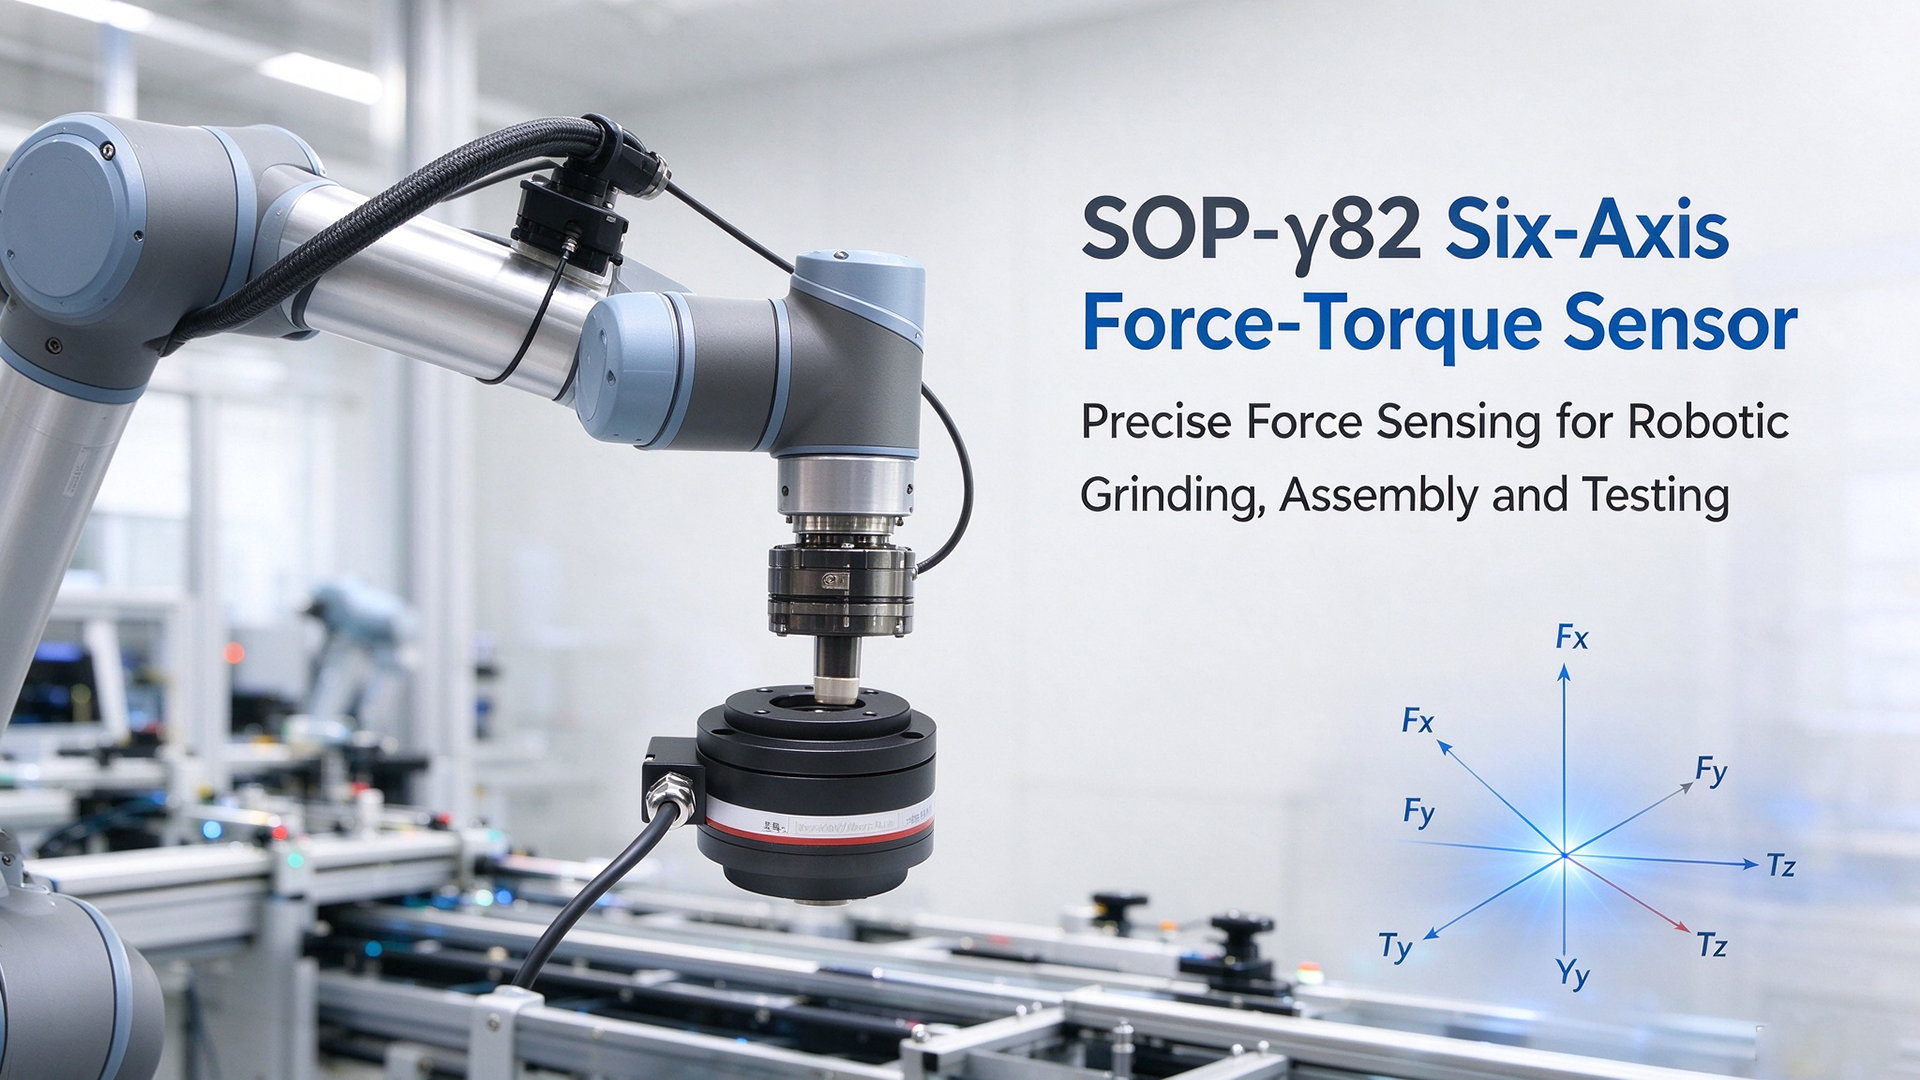
Wraz z szybkim rozwojem robotów współpracujących oraz inteligentnych procesów szlifowania i montażu zdolność pomiaru siły w końcówce robota stała się kluczowa dla elastycznej automatyki. Czujnik siły i momentu obrotowego SOP‑γ82 z sześcioma stopniami swobody został specjalnie opracowany do integracji z kołnierzem nadgarstka robota. Mierzy on precyzyjnie siły w trzech osiach (Fx, Fy, Fz) oraz momenty obrotowe w trzech osiach (Tx, Ty, Tz) jednocześnie, zapewniając wiarygodne podstawowe dane czujnikowe do operacji robota sterowanych siłą.
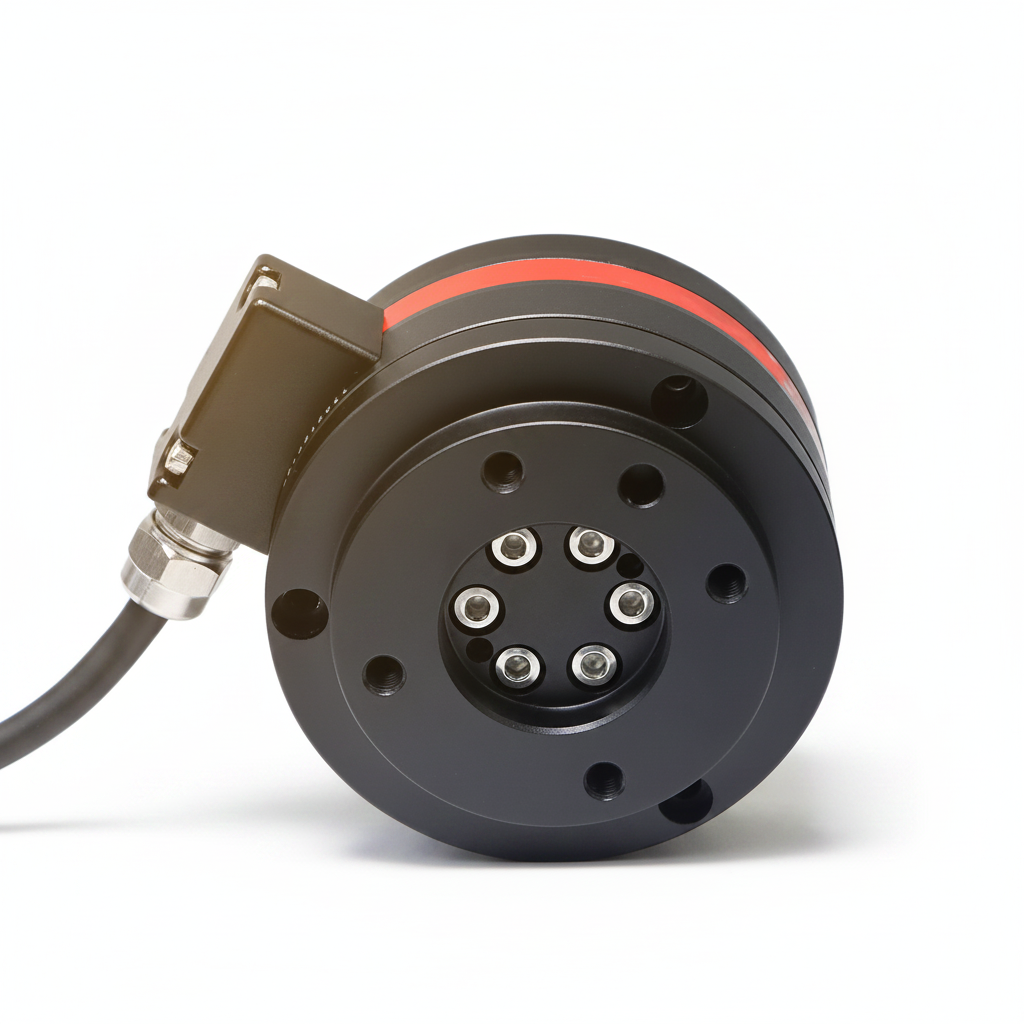
Wyprodukowany z wysokiej klasy stopu aluminium przeznaczonego do przemysłu lotniczego i kosmicznego, ten czujnik charakteryzuje się kompaktowymi wymiarami oraz masą netto wynoszącą około 500 g. Jego lekka konstrukcja umożliwia łatwe montowanie na końcówkach ramion robotów bez nadmiernego obciążania ramion robotów współpracujących. Osiąga stopień ochrony IP65, zapewniając odporność na pył warsztatowy oraz bryzgi wody. Zoptymalizowana konstrukcja mechaniczna oraz profesjonalna kalibracja dekouplingowa skutecznie zmniejszają zakłócenia sygnałów między kanałami pomiarowymi. Doskonała nieliniowość i powtarzalność gwarantują stabilną wydajność pomiarową w warunkach dynamicznej pracy.
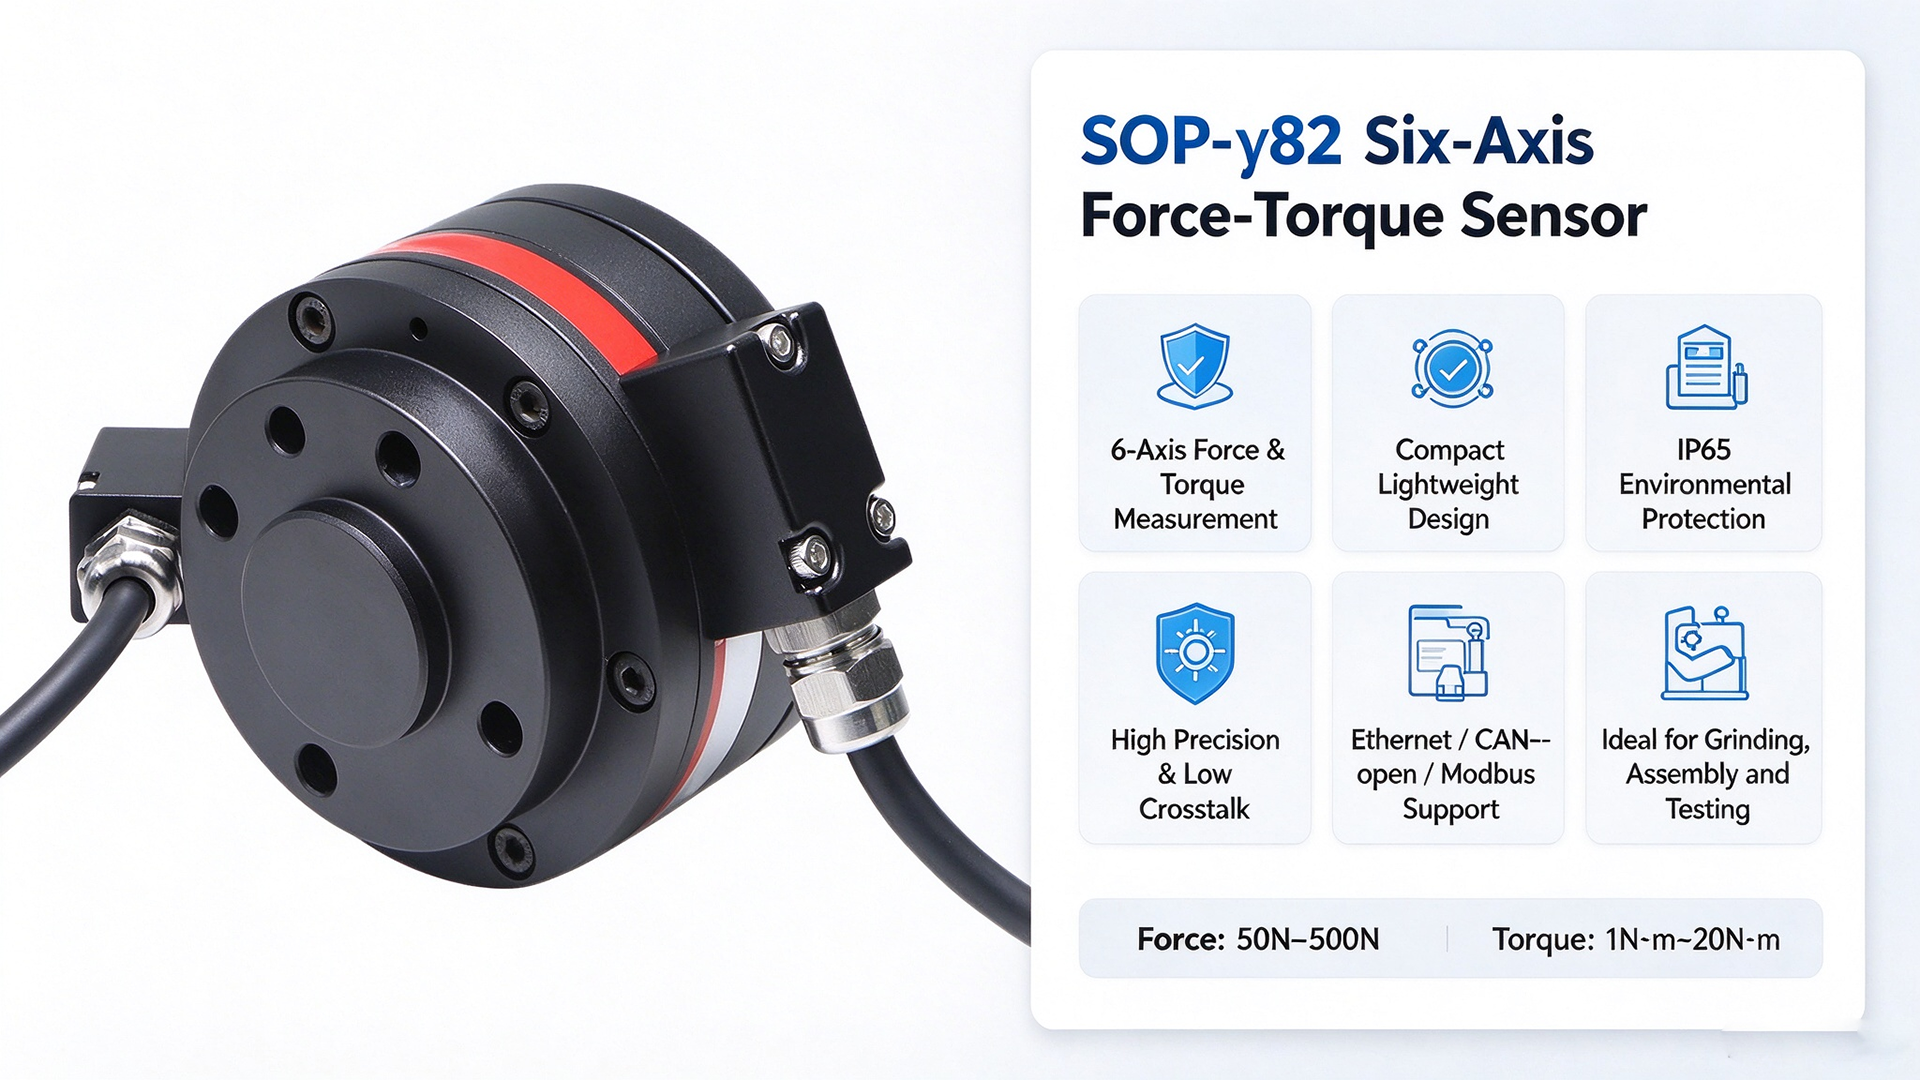
Czujnik obsługuje wiele powszechnie stosowanych przemysłowych protokołów komunikacyjnych, w tym Ethernet, CANopen i Modbus‑RTU. Można go łatwo podłączyć do szaf sterowniczych robotów oraz oprogramowania pomiarowego głównego do celów dalszego rozwoju. Dostępne są różne zakresy pomiarowe: zakresy siły od 50 N do 500 N, a zakresy momentu obrotowego od 1 N·m do 20 N·m, co spełnia różnorodne wymagania robót współpracy o małych rozmiarach oraz manipulatorów przeznaczonych do lekkich obciążeń.
Sześciokanałowy czujnik siły i momentu obrotowego SOP‑γ82 jest szeroko stosowany w elastycznym szlifowaniu robotycznym, montażu precyzyjnych elementów oraz demonstracjach typu drag‑and‑teach. Nadaje się również do naukowych badań mechaniki i testowania właściwości mechanicznych elementów. Podczas szlifowania i usuwania wykańczania (deburring) rzeczywisty czasowy sygnał zwrotny siły umożliwia robotom dynamiczne dostosowywanie siły docisku oraz zapobieganie nadmiernemu skrawaniu przedmiotów obrabianych. W przypadku precyzyjnego montażu umożliwia on elastyczne wprowadzanie elementów i minimalizuje ryzyko uszkodzenia części.
Od elastycznej produkcji przemysłowej po badania mechaniczne w laboratorium – czułe, sześciokomponentowe czujniki siły o wysokiej precyzji nadal wspierają modernizację automatyzacji. Dzięki kompaktowej konstrukcji, doskonałym parametrom pomiarowym oraz elastycznej rozbudowie możliwości komunikacji SOP‑γ82 stanowi preferowany wielokomponentowy czujnik siły w projektach modernizacji robotów z kontrolą siły.