EN


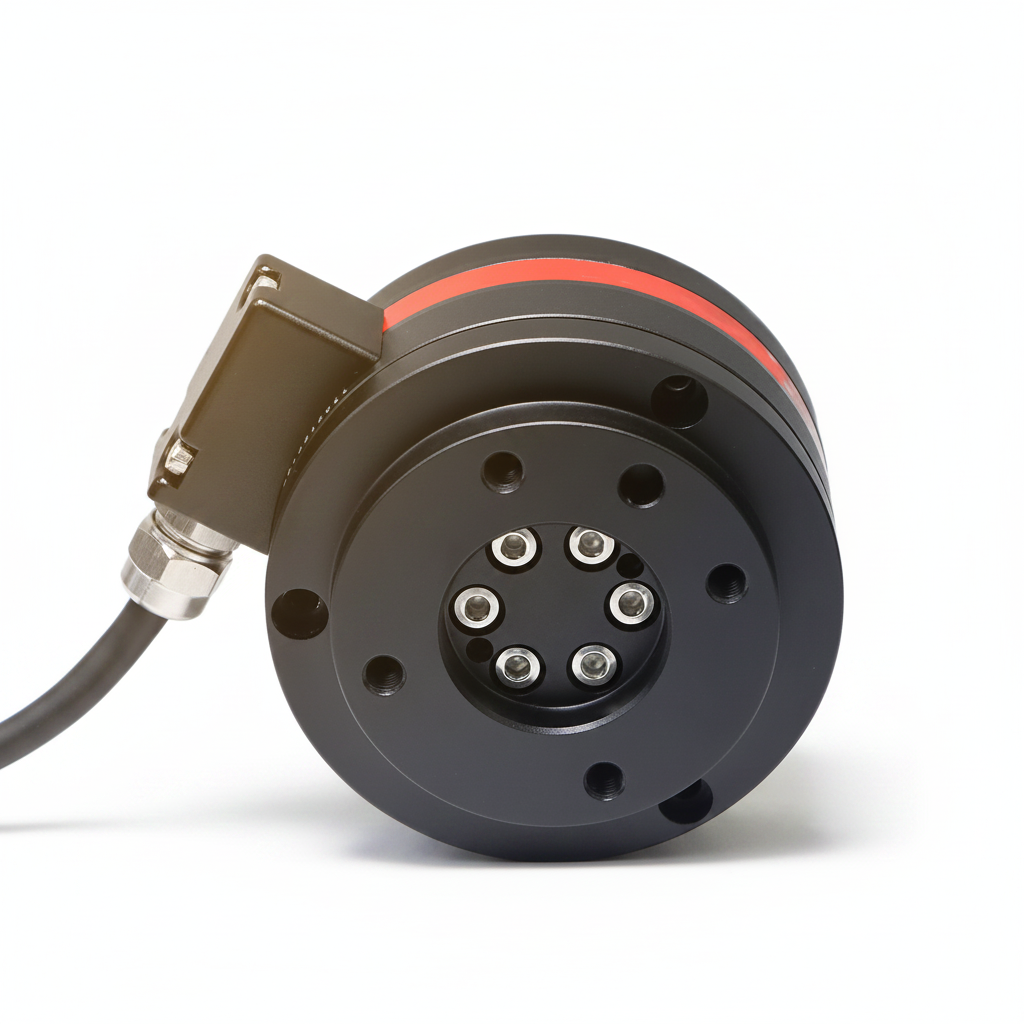
SOP-Y82 เซนเซอร์วัดแรง-แรงบิด 6 แกน|หน่วยตรวจจับแรงบิดหลายมิติสำหรับอุปกรณ์ปลายทางของหุ่นยนต์
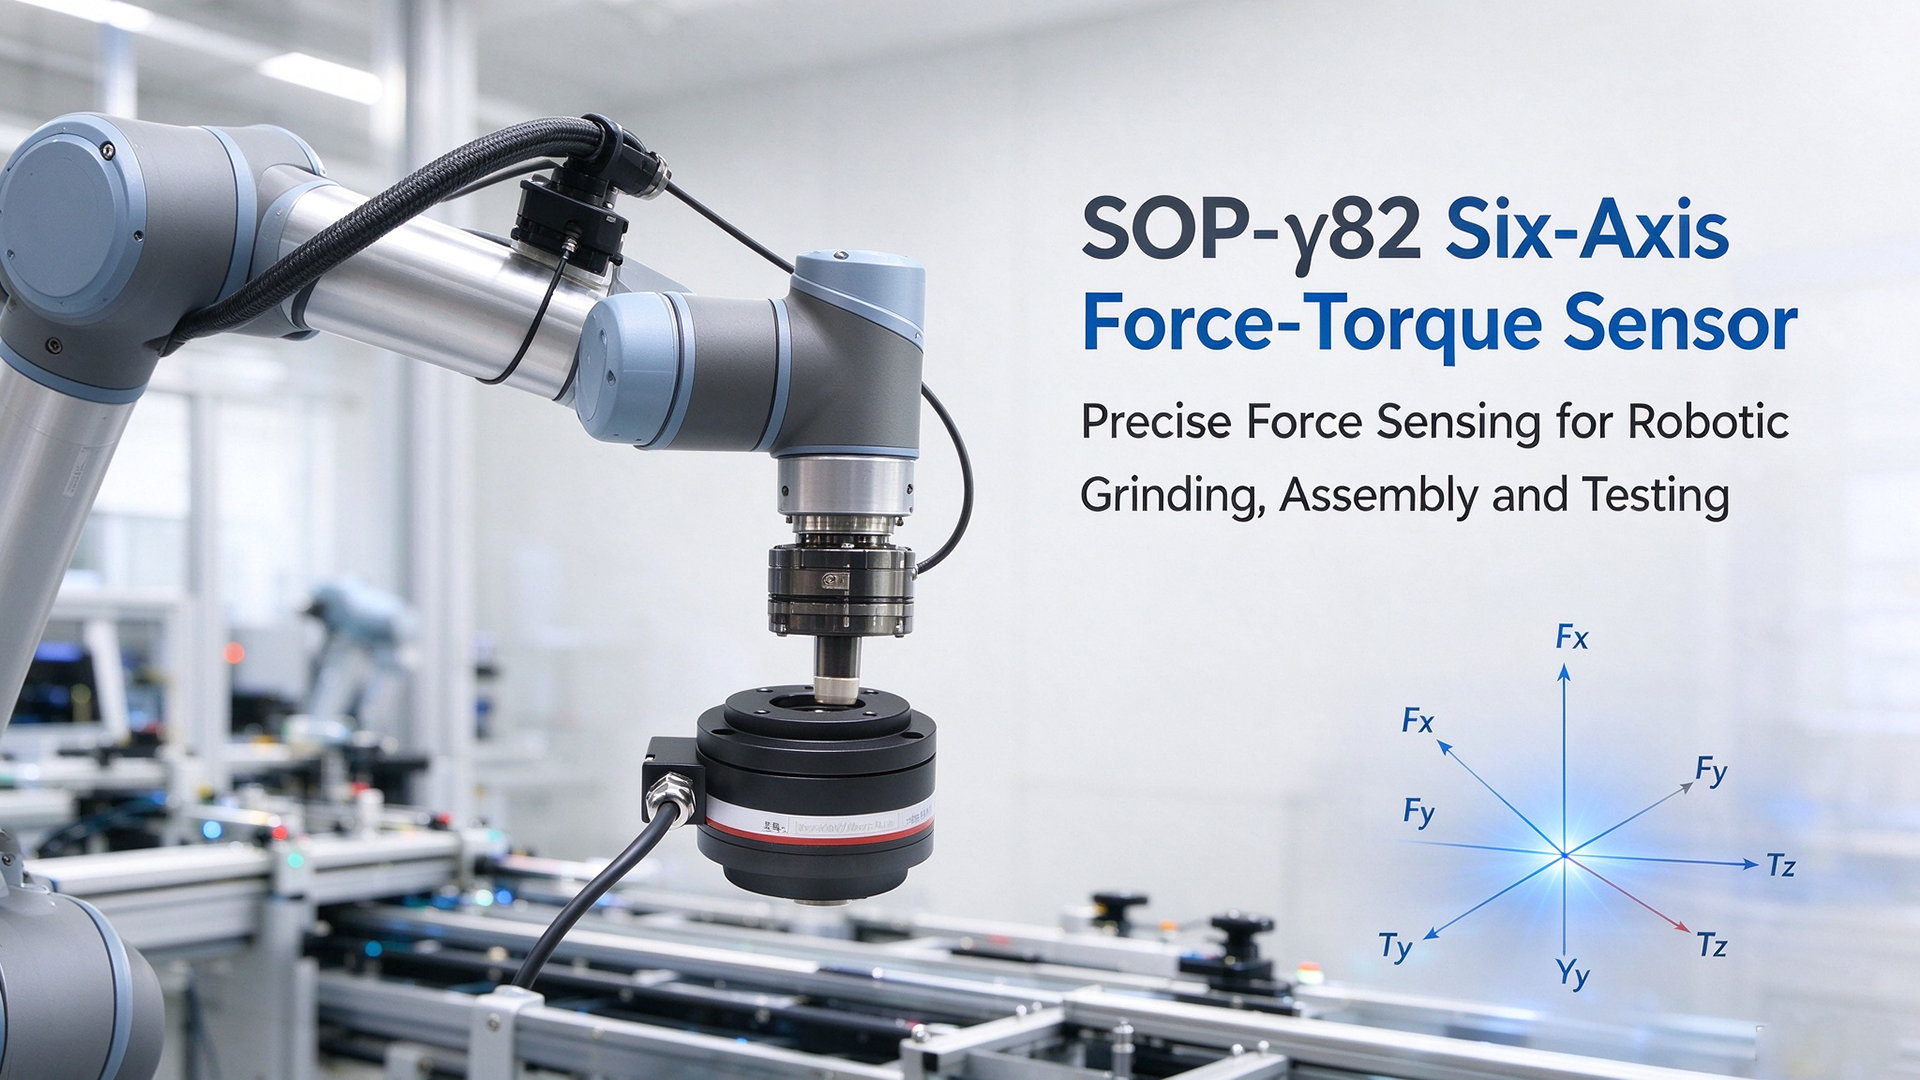
ด้วยการพัฒนาของหุ่นยนต์ร่วมงานและกระบวนการขัดรวมชิ้นส่วนอัจฉริยะอย่างรวดเร็ว ความสามารถในการตรวจวัดแรงที่ปลายแขนหุ่นยนต์จึงกลายเป็นสิ่งจำเป็นสำหรับระบบอัตโนมัติที่ยืดหยุ่น เซนเซอร์ตรวจวัดแรงและทอร์ก 6 แกนรุ่น SOP‑γ82 ถูกออกแบบมาโดยเฉพาะเพื่อติดตั้งบนแผ่นยึดข้อมือหุ่นยนต์ โดยสามารถวัดแรง 3 แกน (Fx, Fy, Fz) และทอร์ก 3 แกน (Tx, Ty, Tz) ได้พร้อมกันอย่างแม่นยำ เพื่อให้ข้อมูลการตรวจจับพื้นฐานที่เชื่อถือได้สำหรับการควบคุมแรงของหุ่นยนต์
ผลิตจากโลหะผสมอลูมิเนียมเกรดสูงสำหรับอุตสาหกรรมการบินและอวกาศ ตัวเซนเซอร์มีขนาดกะทัดรัด น้ำหนักสุทธิประมาณ ๕๐๐ กรัม การออกแบบที่เบากว่านี้ช่วยให้ติดตั้งได้ง่ายบนข้อต่อปลายแขนหุ่นยนต์โดยไม่เพิ่มภาระน้ำหนักเกินไปให้กับแขนหุ่นยนต์แบบร่วมมือ มีค่าการป้องกัน IP65 เพื่อต้านฝุ่นในโรงงานและน้ำกระเด็น โครงสร้างเชิงกลที่ผ่านการปรับแต่งอย่างเหมาะสมและการสอบเทียบแบบแยกสัญญาณอย่างมืออาชีพ ช่วยลดการรบกวนสัญญาณระหว่างช่องการวัดได้อย่างมีประสิทธิภาพ ความไม่เป็นเชิงเส้นต่ำมากและความสามารถในการทำซ้ำได้แม่นยำ รับประกันประสิทธิภาพการวัดที่เสถียรภายใต้สภาวะการทำงานแบบไดนามิก
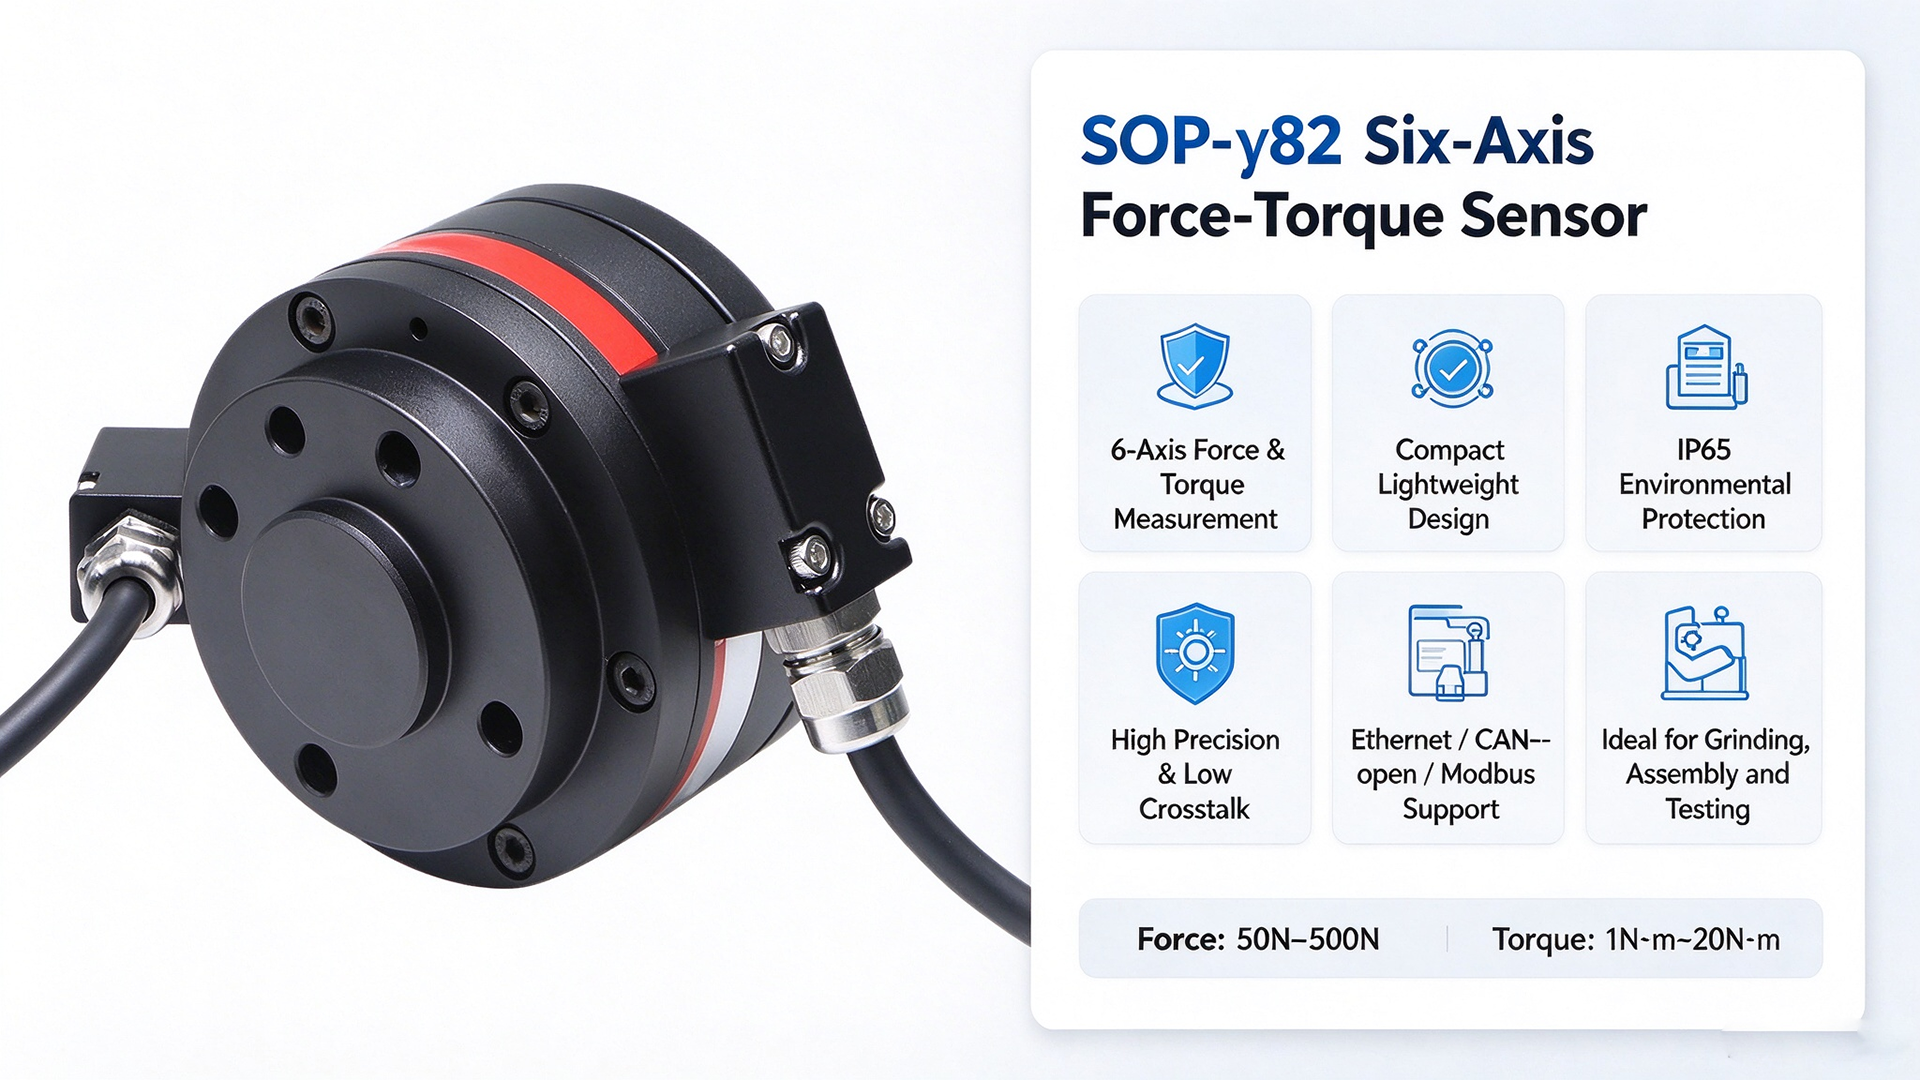
เซนเซอร์ตัวนี้รองรับโปรโตคอลการสื่อสารอุตสาหกรรมหลักหลายแบบ ได้แก่ อีเธอร์เน็ต แคนโอเพน และโมด์บัส-อาร์ทียู มันสามารถเชื่อมต่อกับตู้ควบคุมหุ่นยนต์และซอฟต์แวร์วัดค่าหลักได้อย่างสะดวก เพื่อใช้ในการพัฒนาเพิ่มเติม ยังมีช่วงการวัดให้เลือกหลากหลาย โดยช่วงแรงอยู่ระหว่าง ๕๐ นิวตัน ถึง ๕๐๐ นิวตัน ส่วนช่วงทอร์กครอบคลุมตั้งแต่ ๑ นิวตัน-เมตร ถึง ๒๐ นิวตัน-เมตร ซึ่งเพียงพอต่อความต้องการใช้งานที่แตกต่างกันของหุ่นยนต์ร่วมงานขนาดเล็กและแขนกลที่รับน้ำหนักเบา
เซนเซอร์วัดแรง-ทอร์ก ๖ แกน รุ่น เอสโอพี-แกมมา๘๒ ถูกนำไปใช้งานอย่างแพร่หลายในงานขัดแบบยืดหยุ่นด้วยหุ่นยนต์ การประกอบชิ้นส่วนความแม่นยำสูง และการสาธิตแบบลากแล้วสอน นอกจากนี้ยังเหมาะสำหรับงานวิจัยเชิงกลทางวิทยาศาสตร์และการทดสอบสมบัติเชิงกลของชิ้นส่วน ในงานขัดและกำจัดเศษโลหะ ระบบป้อนกลับแรงแบบเรียลไทม์ช่วยให้หุ่นยนต์ปรับแรงกดได้แบบพลวัต และป้องกันไม่ให้ชิ้นงานถูกตัดลึกเกินไป ส่วนในงานประกอบความแม่นยำ เซนเซอร์นี้ทำให้สามารถแทรกชิ้นส่วนเข้าไปได้อย่างยืดหยุ่น และลดความเสี่ยงต่อความเสียหายของชิ้นส่วนให้น้อยที่สุด
ตั้งแต่การผลิตอุตสาหกรรมแบบยืดหยุ่น ไปจนถึงการวิจัยเชิงกลในห้องปฏิบัติการ การตรวจจับแรงแบบหกแกนที่มีความแม่นยำสูงยังคงขับเคลื่อนการปรับปรุงระบบอัตโนมัติอย่างต่อเนื่อง ด้วยขนาดกระทัดรัด ประสิทธิภาพในการวัดที่เหนือกว่า และความสามารถในการขยายการสื่อสารได้อย่างยืดหยุ่น SOP‑γ82 จึงเป็นองค์ประกอบการตรวจจับแรงแบบหลายส่วนที่ได้รับความนิยมสูงสำหรับโครงการปรับปรุงระบบควบคุมแรงของหุ่นยนต์