EN


SOP-Y82 hat tengelyes erő-nyomaték érzékelő | Többdimenziós nyomatékérzékelő egység robot végvégződéshez
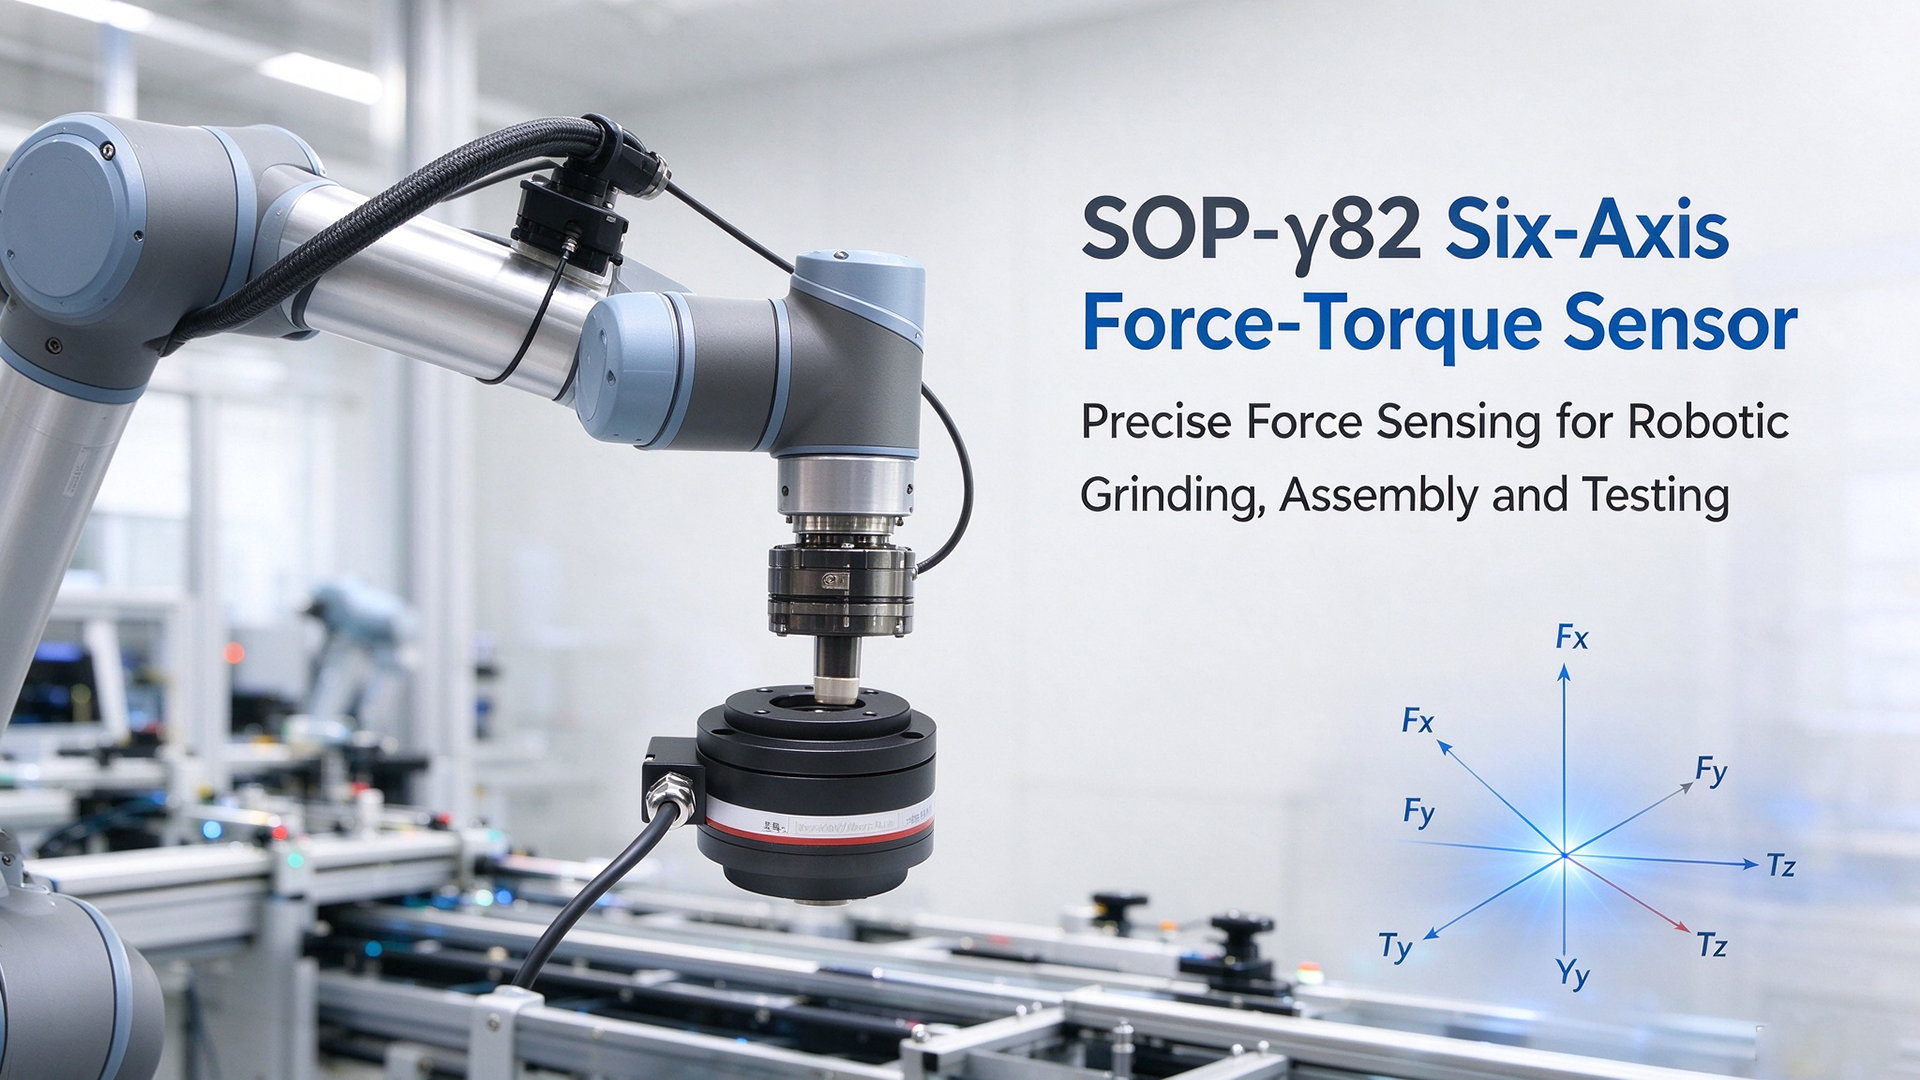
A kollaboratív robotok és az intelligens csiszolási és összeszerelési folyamatok gyors fejlődésével az erőérzékelés képessége a robot végvégződésénél elengedhetetlenül szükséges a rugalmas automatizáláshoz. Az SOP‑γ82 hatástengelyes erő–nyomaték érzékelőt kifejezetten robotcsukló-flanszokra történő integrálásra fejlesztették ki. Pontosan méri egyszerre a háromtengelyes erőket (Fx, Fy, Fz) és a háromtengelyes nyomatékokat (Tx, Ty, Tz), megbízható alapérzékelési adatokat szolgáltatva a robot erővezérelt műveleteihez.
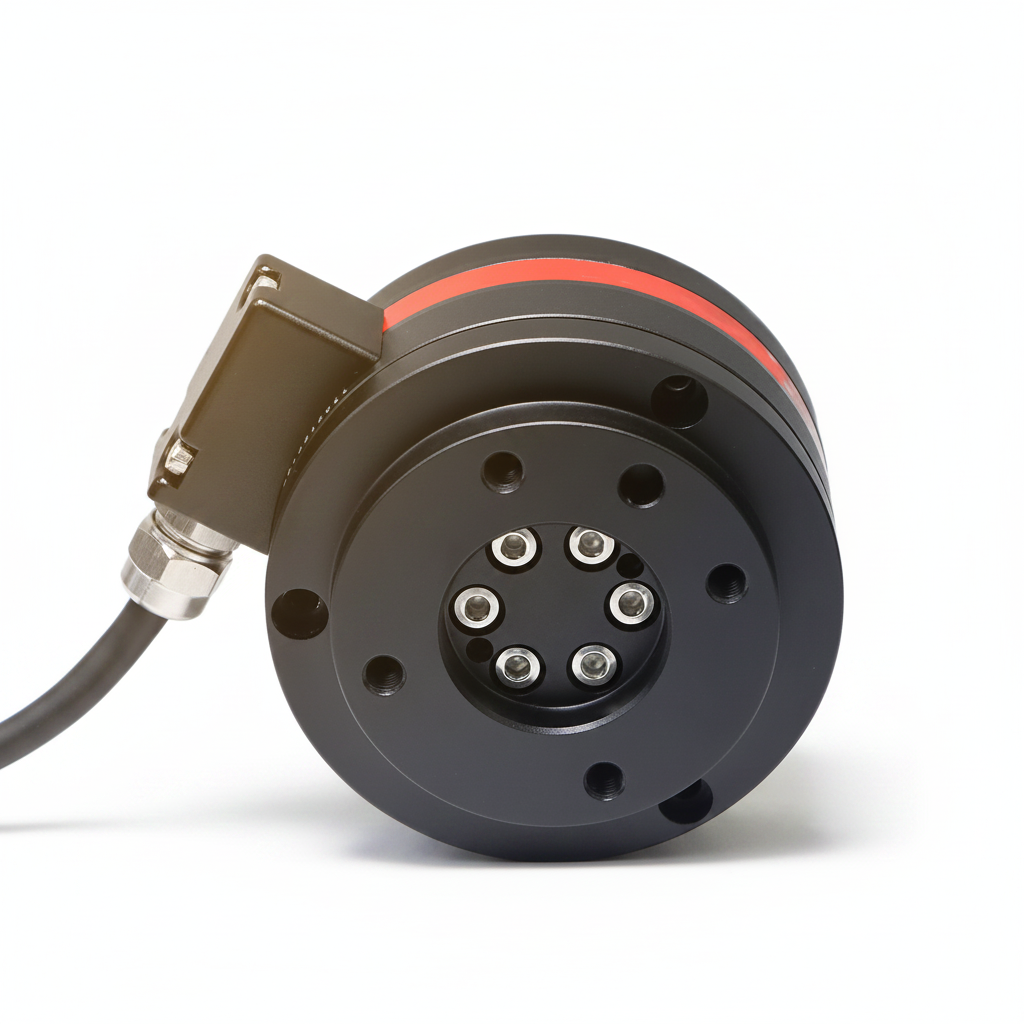
Magas minőségű, űrkutatási célú alumíniumötvözetből készült. Kompakt méretei és kb. 500 g-os nettó tömege miatt egyszerűen felszerelhető robotvégfogókra anélkül, hogy túlzott terhelést jelentene együttműködő robotkarok számára. IP65 védettségi osztályzatot ért el, így ellenáll a műhelypor és a fröccsenő víz hatásának. Az optimalizált mechanikai szerkezet és a szakmai decoupling kalibráció hatékonyan csökkenti a mérési csatornák közötti jelkereszthatásokat. Kiváló nemlinearitás és ismételhetőség biztosítja a stabil mérési teljesítményt dinamikus munkakörülmények között.
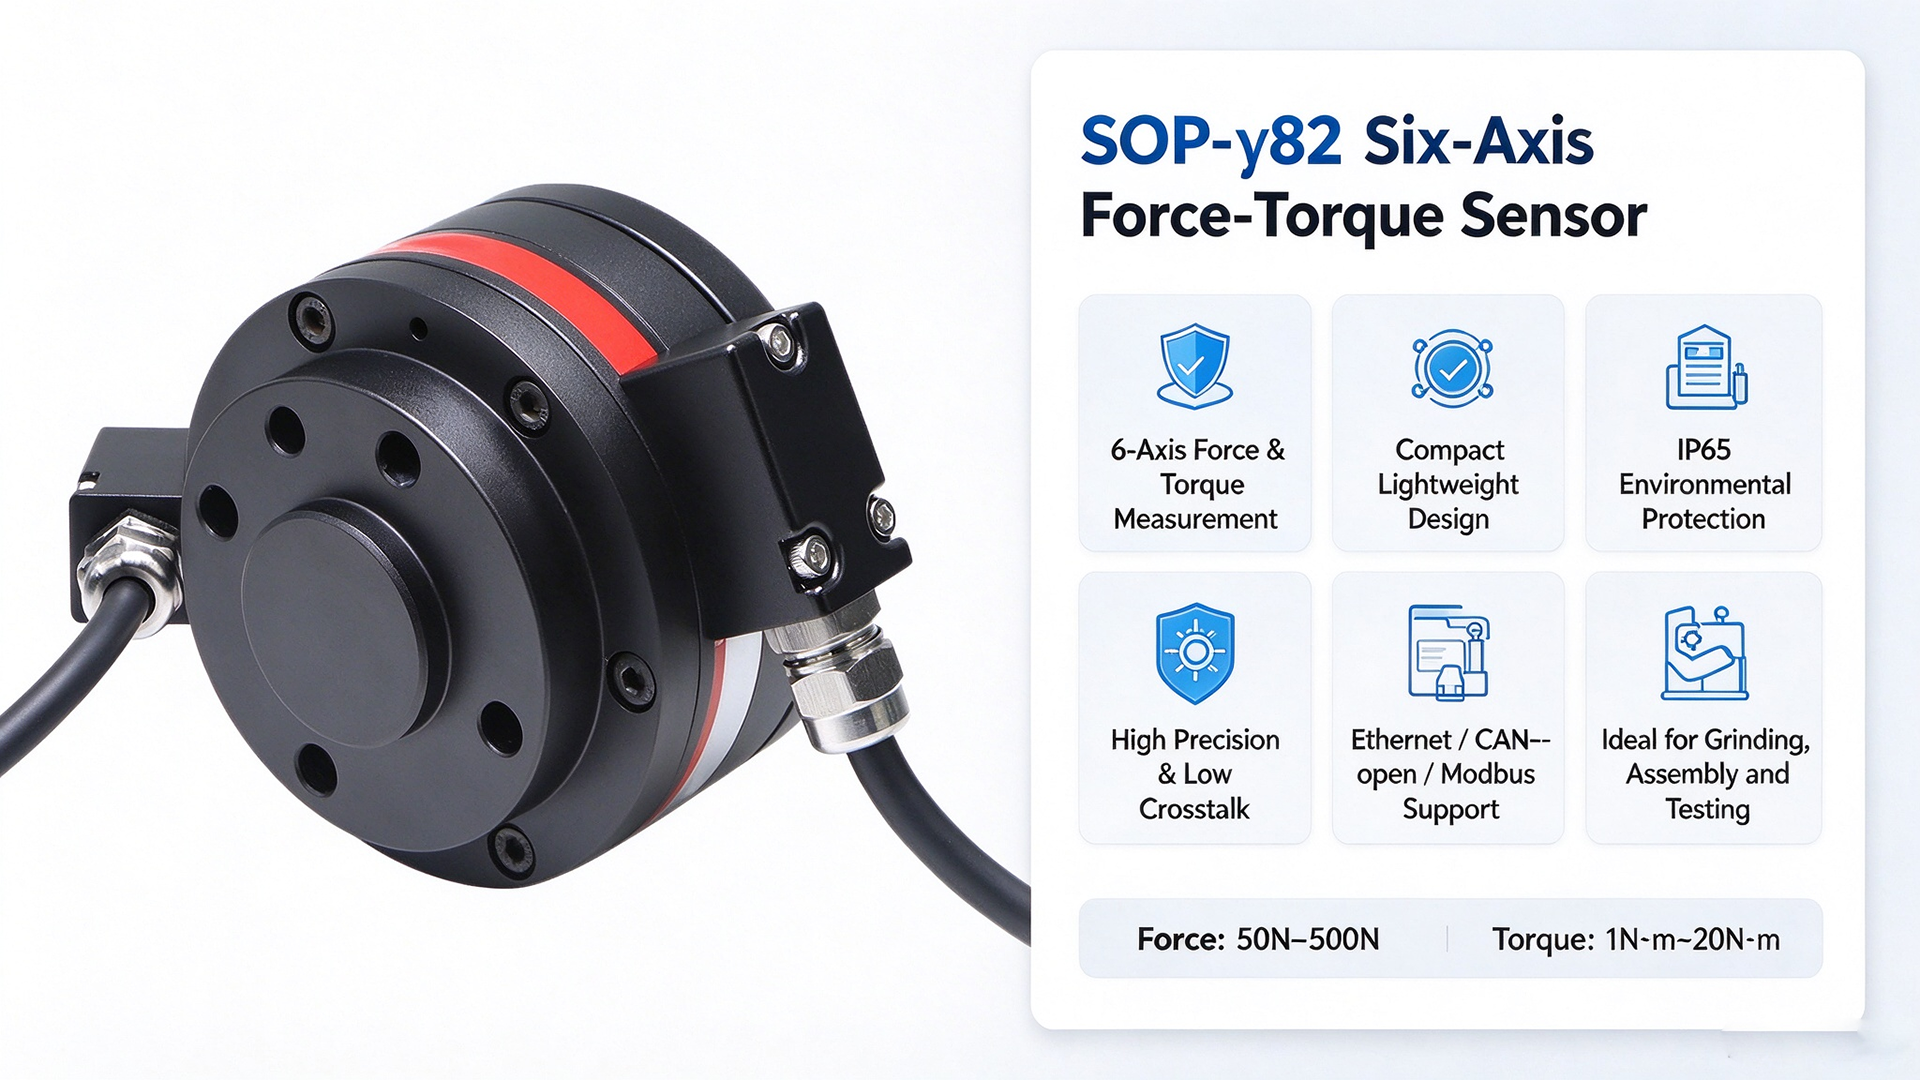
A szenzor támogatja a főbb ipari kommunikációs protokollokat, például az Ethernett, a CANopent és a Modbus‑RTU-t. Könnyen csatlakoztatható robotvezérlőszekrényekhez és fő mérőszoftverekhez a másodlagos fejlesztés érdekében. Széles választék áll rendelkezésre mérési tartományok tekintetében: erőtartományok 50 N és 500 N között, nyomatéktartományok 1 N·m és 20 N·m között, így kielégíti a kis méretű együttműködő robotok és könnyű terhelésű manipulátorok különböző munkaigényeit.
Az SOP‑γ82 hat tengelyes erő‑nyomaték szenzort széles körben alkalmazzák robotos rugalmas csiszolásra, precíziós alkatrész-összeszerelésre és húzásos tanításra (drag‑and‑teach). Megfelelő továbbá tudományos mechanikai kutatásokhoz és alkatrészek mechanikai tulajdonságainak vizsgálatához. A csiszolási és letörölési feladatok során a valós idejű erővisszacsatolás lehetővé teszi a robotok számára, hogy dinamikusan állítsák be a nyomóerőt, és megakadályozzák a munkadarabok túlcsiszolását. A precíziós összeszerelésnél rugalmas behelyezést tesz lehetővé, és minimalizálja az alkatrészek sérülésének kockázatát.
A rugalmas ipari gyártástól a laboratóriumi mechanikai kutatásig a nagy pontosságú hat tengelyes erőérzékelés továbbra is hozzájárul az automatizálás fejlesztéséhez. A kompakt méret, a kiváló mérési teljesítmény és a rugalmas kommunikációs bővítési lehetőség miatt az SOP‑γ82 a robotok erővezérelt átalakítási projekteiben előnyösen alkalmazott többkomponensű erőérzékelő elem.