EN


Шестиязычный датчик силы и крутящего момента SOP‑Y82|Многомерный блок измерения крутящего момента для конечного эффектора робота
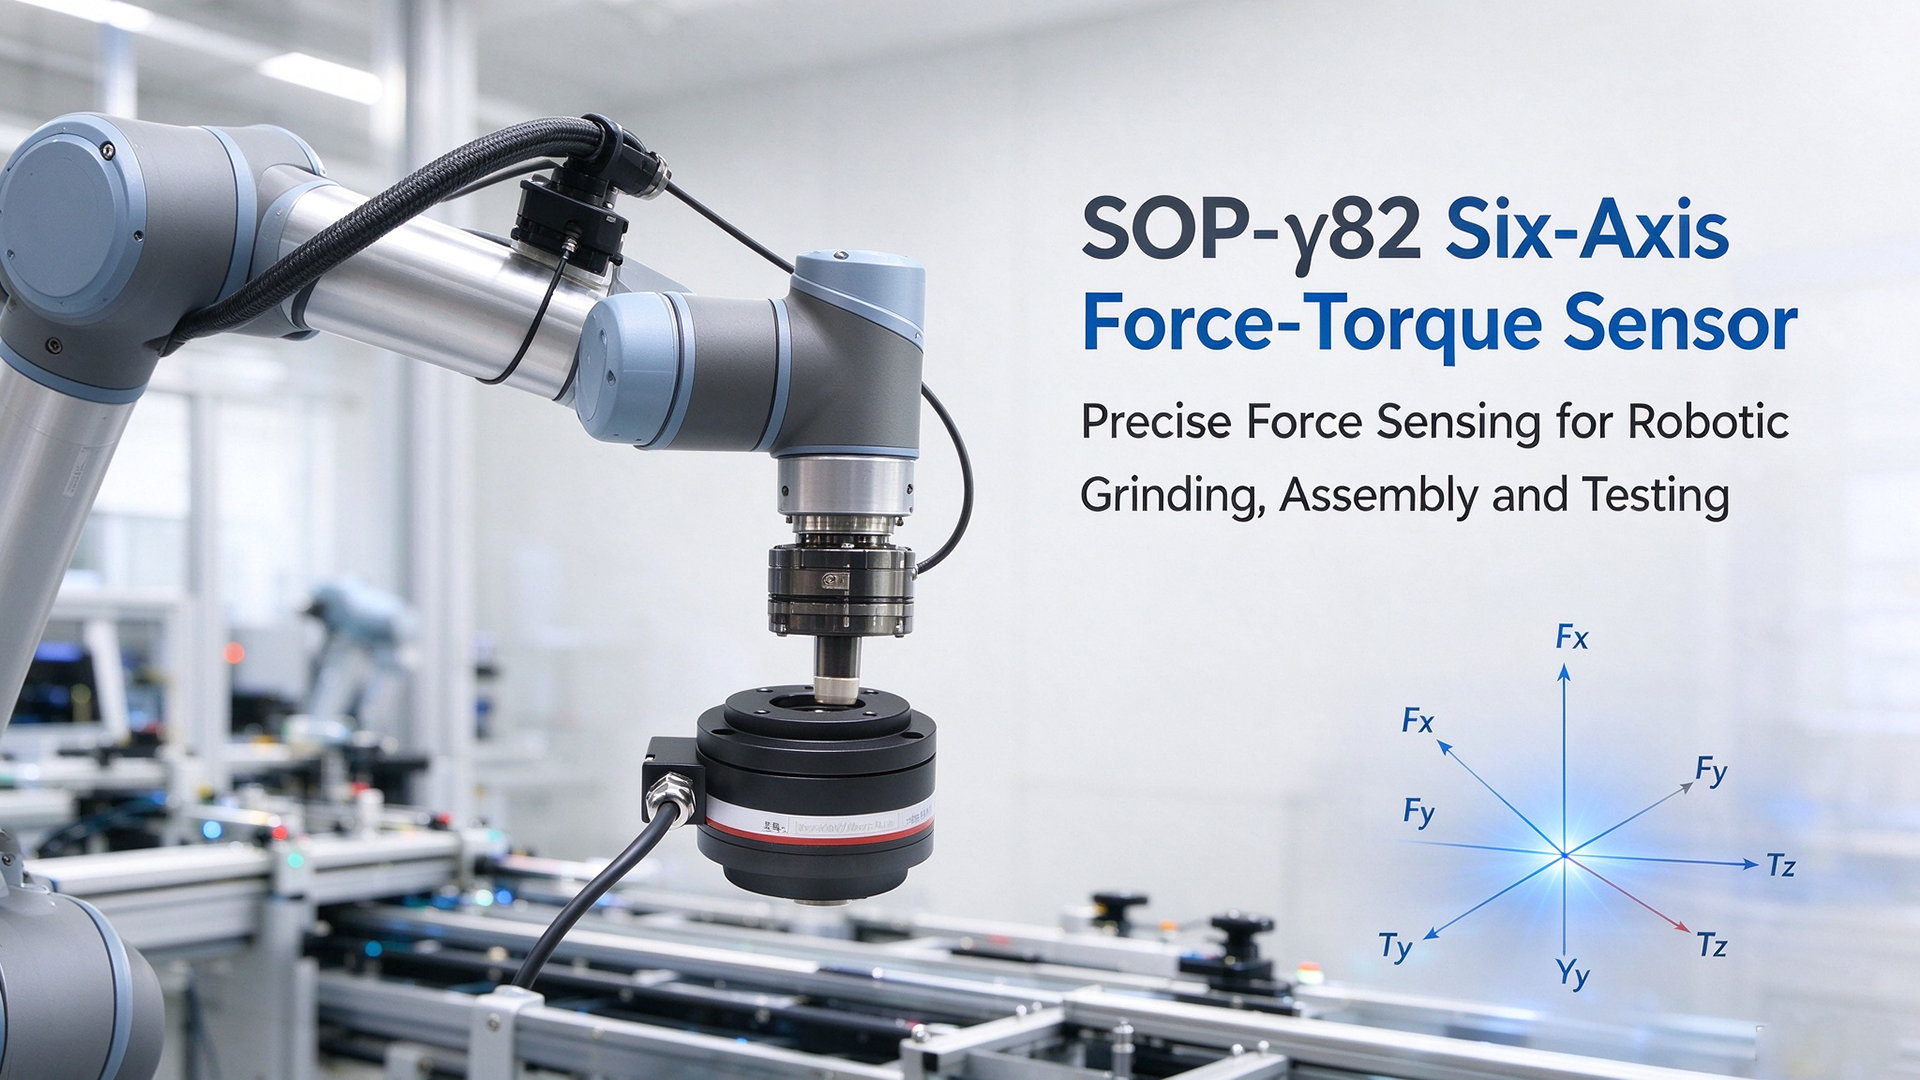
В условиях стремительного развития коллаборативных роботов и интеллектуальных процессов шлифовки и сборки способность измерять силу в точке конечного эффектора робота стала необходимым условием гибкой автоматизации. Датчик силы и крутящего момента SOP‑γ82 с шестью степенями свободы специально разработан для установки на фланцы запястья робота. Он одновременно точно измеряет силы по трём осям (Fx, Fy, Fz) и крутящие моменты по трём осям (Tx, Ty, Tz), обеспечивая надёжные базовые данные для операций робота с управлением по силе.
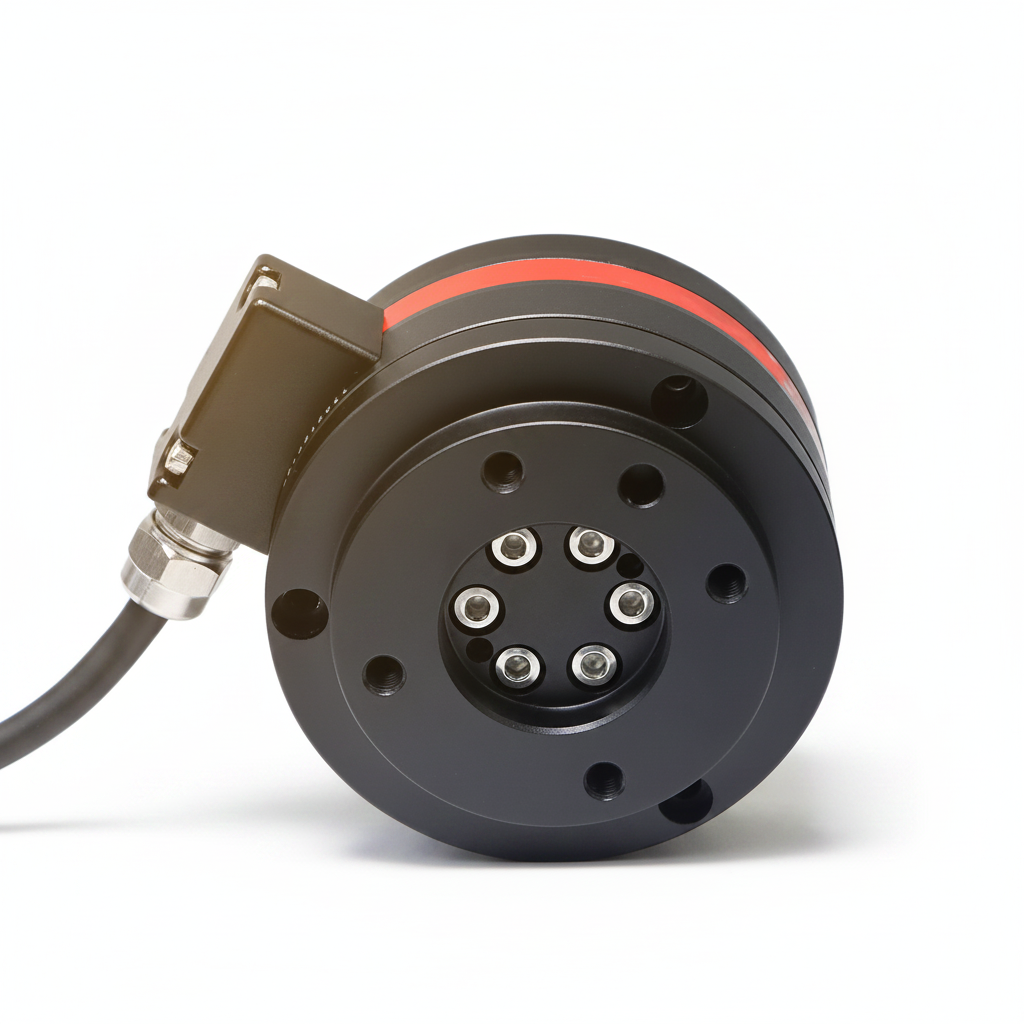
Изготовлен из высококачественного алюминиевого сплава авиационного класса, этот датчик имеет компактные габариты и массу около 500 г. Благодаря лёгкой конструкции его легко устанавливать на фланцы исполнительных органов роботов без чрезмерной нагрузки на совместно работающие роботизированные манипуляторы. Степень защиты IP65 обеспечивает устойчивость к промышленной пыли и брызгам воды. Оптимизированная механическая конструкция и профессиональная калибровка декуплирования эффективно снижают перекрёстную связь сигналов между каналами измерения. Отличные показатели нелинейности и повторяемости гарантируют стабильную измерительную производительность в динамических рабочих условиях.
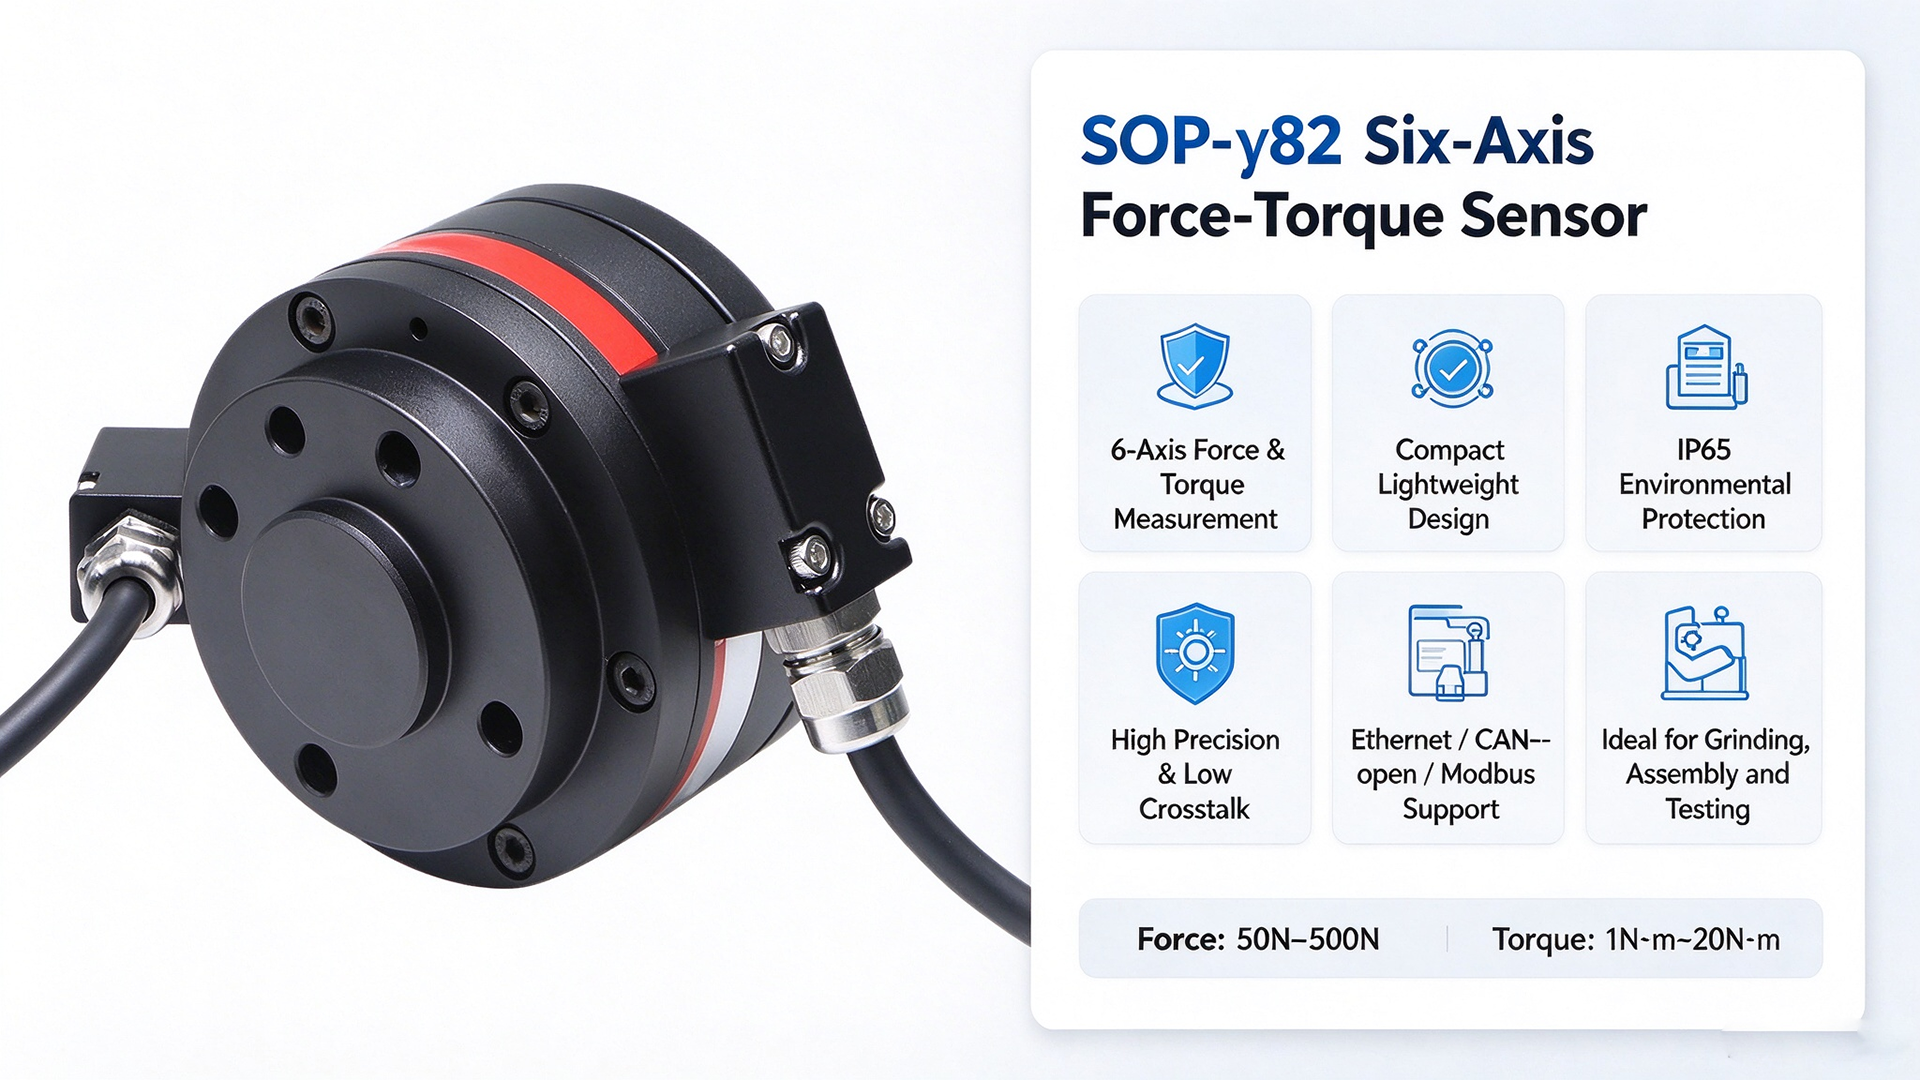
Датчик поддерживает несколько основных промышленных протоколов связи, включая Ethernet, CANopen и Modbus‑RTU. Его можно удобно подключить к шкафам управления роботами и программному обеспечению для измерений на стороне хоста, что позволяет проводить вторичную разработку. Доступен широкий выбор диапазонов измерений: диапазоны силы — от 50 Н до 500 Н, диапазоны крутящего момента — от 1 Н·м до 20 Н·м, что удовлетворяет различным эксплуатационным требованиям малогабаритных совместных роботов и манипуляторов с лёгкой нагрузкой.
Шестиязычный датчик силы и крутящего момента SOP‑γ82 широко применяется в гибкой шлифовке роботами, сборке прецизионных компонентов и демонстрации метода «перетаскивания и обучения». Он также подходит для научных механических исследований и испытаний механических свойств компонентов. При шлифовании и зачистке заусенцев функция обратной связи по силе в реальном времени позволяет роботам динамически регулировать прижимное усилие и предотвращать чрезмерную обработку деталей. При прецизионной сборке он обеспечивает податливую (комплиантную) установку и минимизирует риск повреждения компонентов.
От гибкого промышленного производства до лабораторных механических исследований — высокоточное шестикомпонентное измерение силы продолжает способствовать модернизации автоматизации. Благодаря компактным габаритам, превосходным измерительным характеристикам и гибким возможностям расширения интерфейсов связи датчик SOP‑γ82 стал предпочтительным решением для проектов модернизации роботов с применением силового управления.