EN


SOP‑Y82 Šešių ašių jėgos ir sukimo momento jutiklis|daugiamačių parametrų sukimo momento aptikimo vienetas robotų galiniam įrenginiui
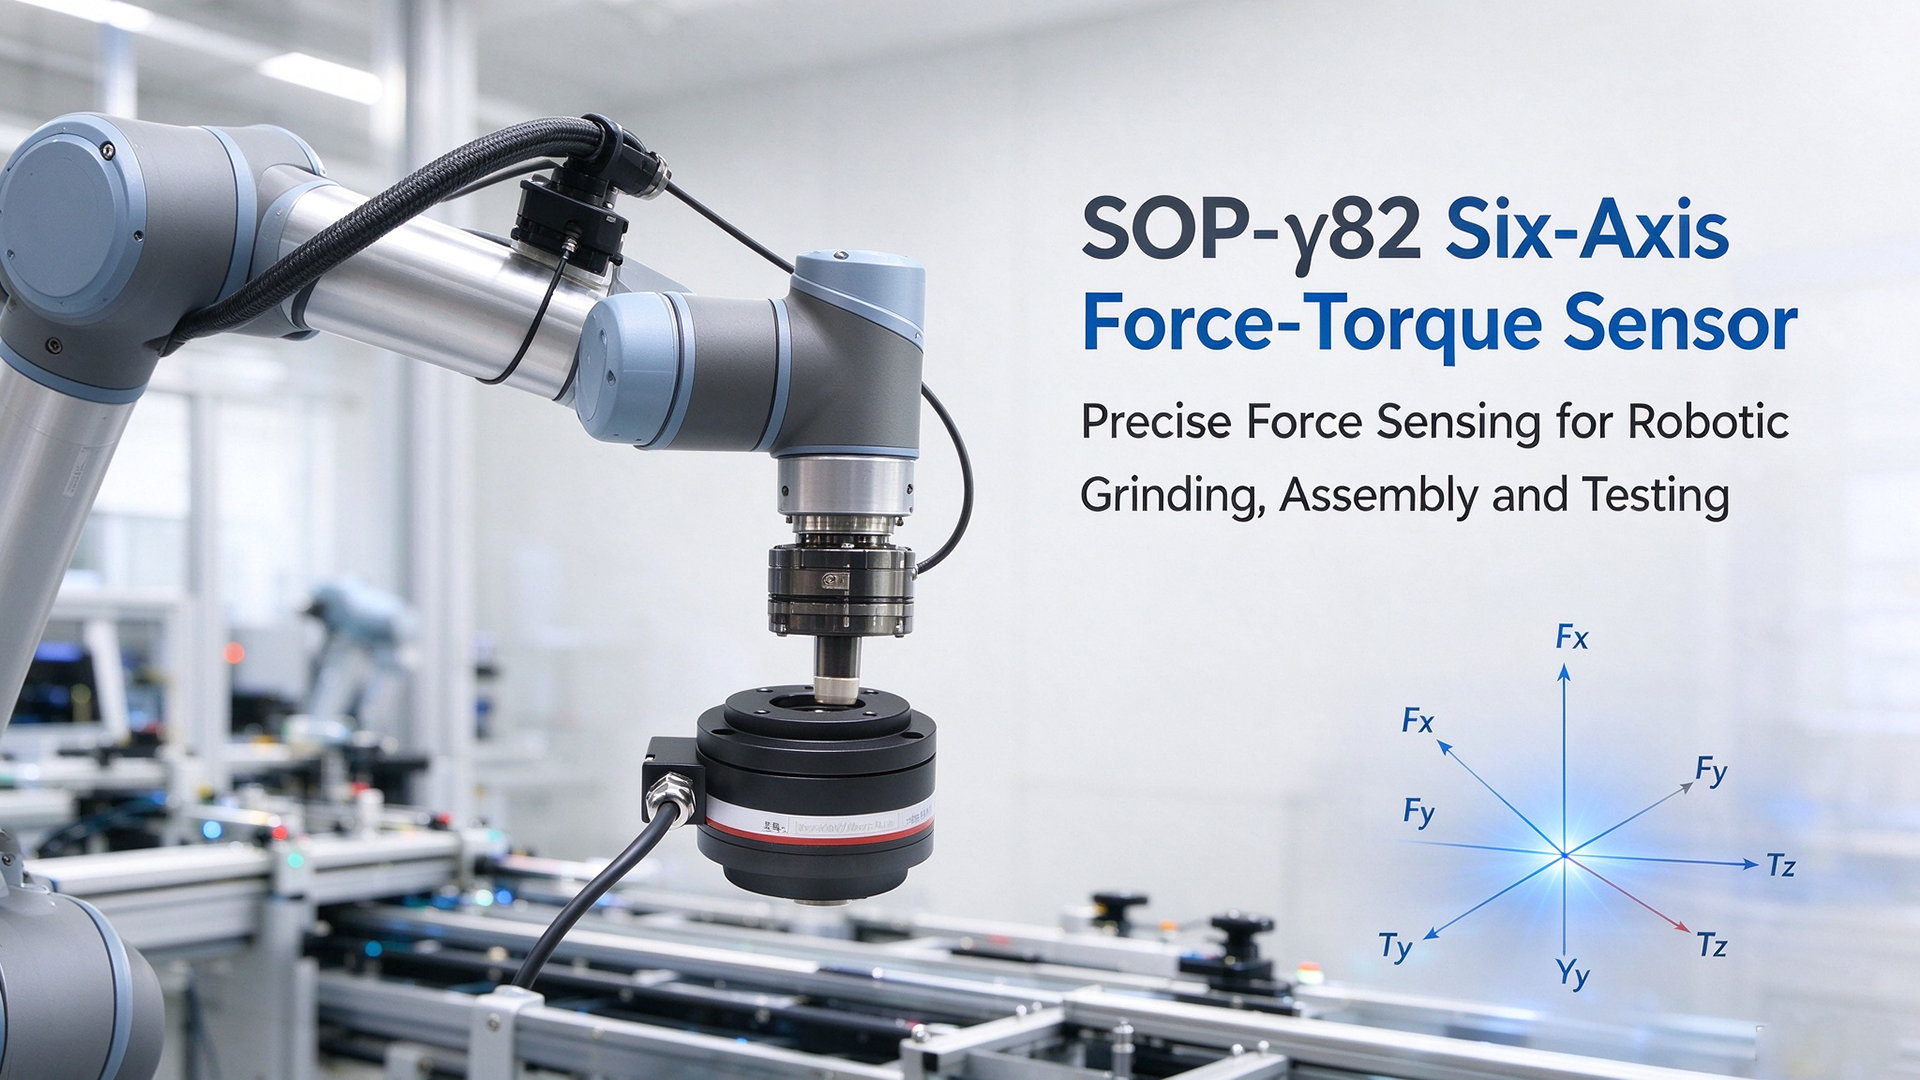
Spartėjant bendradarbiaujančių robotų bei protingų šlifavimo ir surinkimo procesų plėtrai, jėgos jutimo galimybė robotų galiniame įrenginyje tapo būtina lankstiai automatizuoti. SOP‑γ82 šešių ašių jėgos ir sukimo momento jutiklis yra specialiai sukurtas montuoti ant robotų riešo plokštumų. Jis tiksliai tuo pačiu metu matuoja tris jėgos ašis (Fx, Fy, Fz) ir tris sukimo momento ašis (Tx, Ty, Tz), užtikrindamas patikimus pradinius duomenis robotų jėga valdomoms operacijoms.
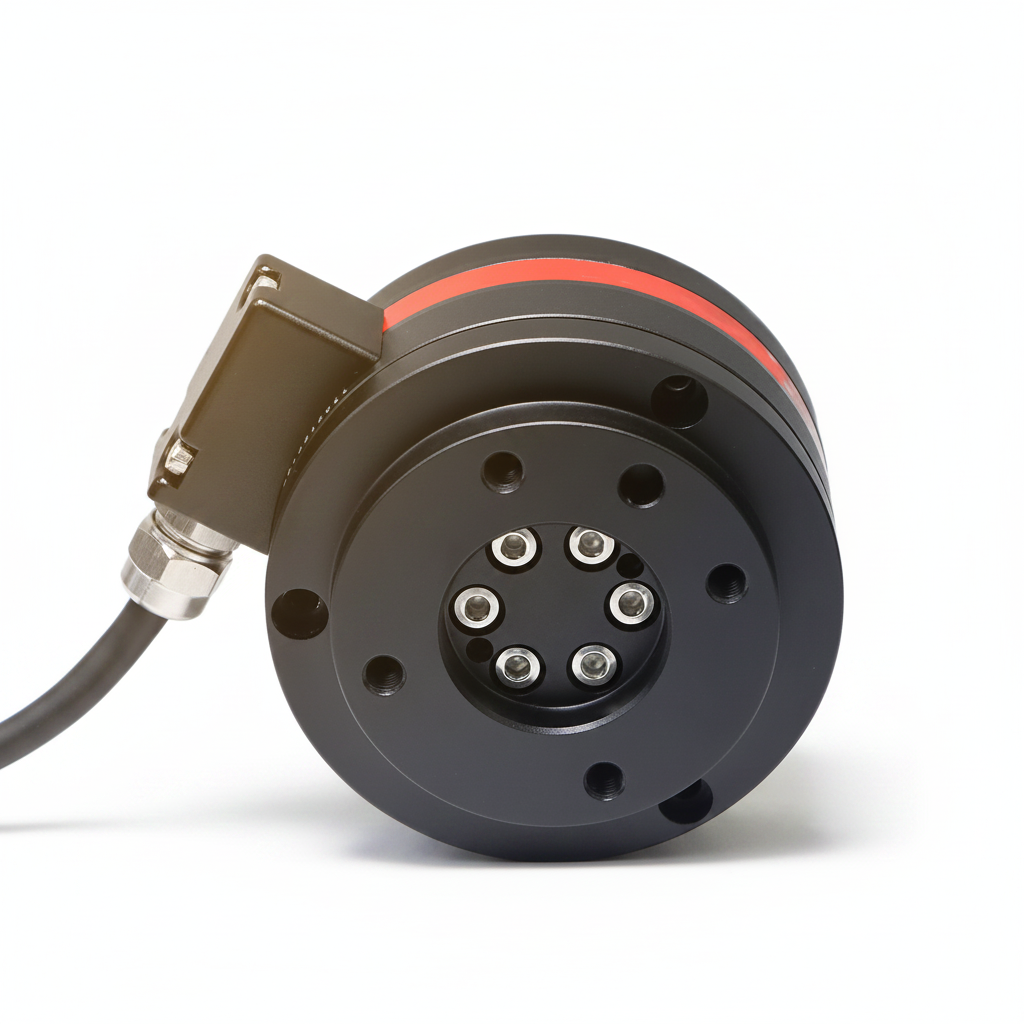
Pagamintas iš aukštos kokybės aviacijos pramonės aliuminio lydinio, šis jutiklis turi kompaktiškus matmenis ir netūri apie 500 g svorio. Jo lengvas dizainas leidžia paprastai montuoti robotų galiniuose flanšuose be didelės apkrovos naudojant bendradarbiaujančias robotų rankas. Jis atitinka IP65 apsaugos klasę, todėl atsparus gamykliniam dulkių kiekiui ir bėgančiam vandeniui. Optimali mechaninė konstrukcija ir profesionalus atskiriamasis kalibravimas efektyviai sumažina signalų persidengimą tarp matavimo kanalų. Puiki netiesiškumo ir pakartojamumo charakteristikos užtikrina stabilų matavimų našumą dinaminėmis darbo sąlygomis.
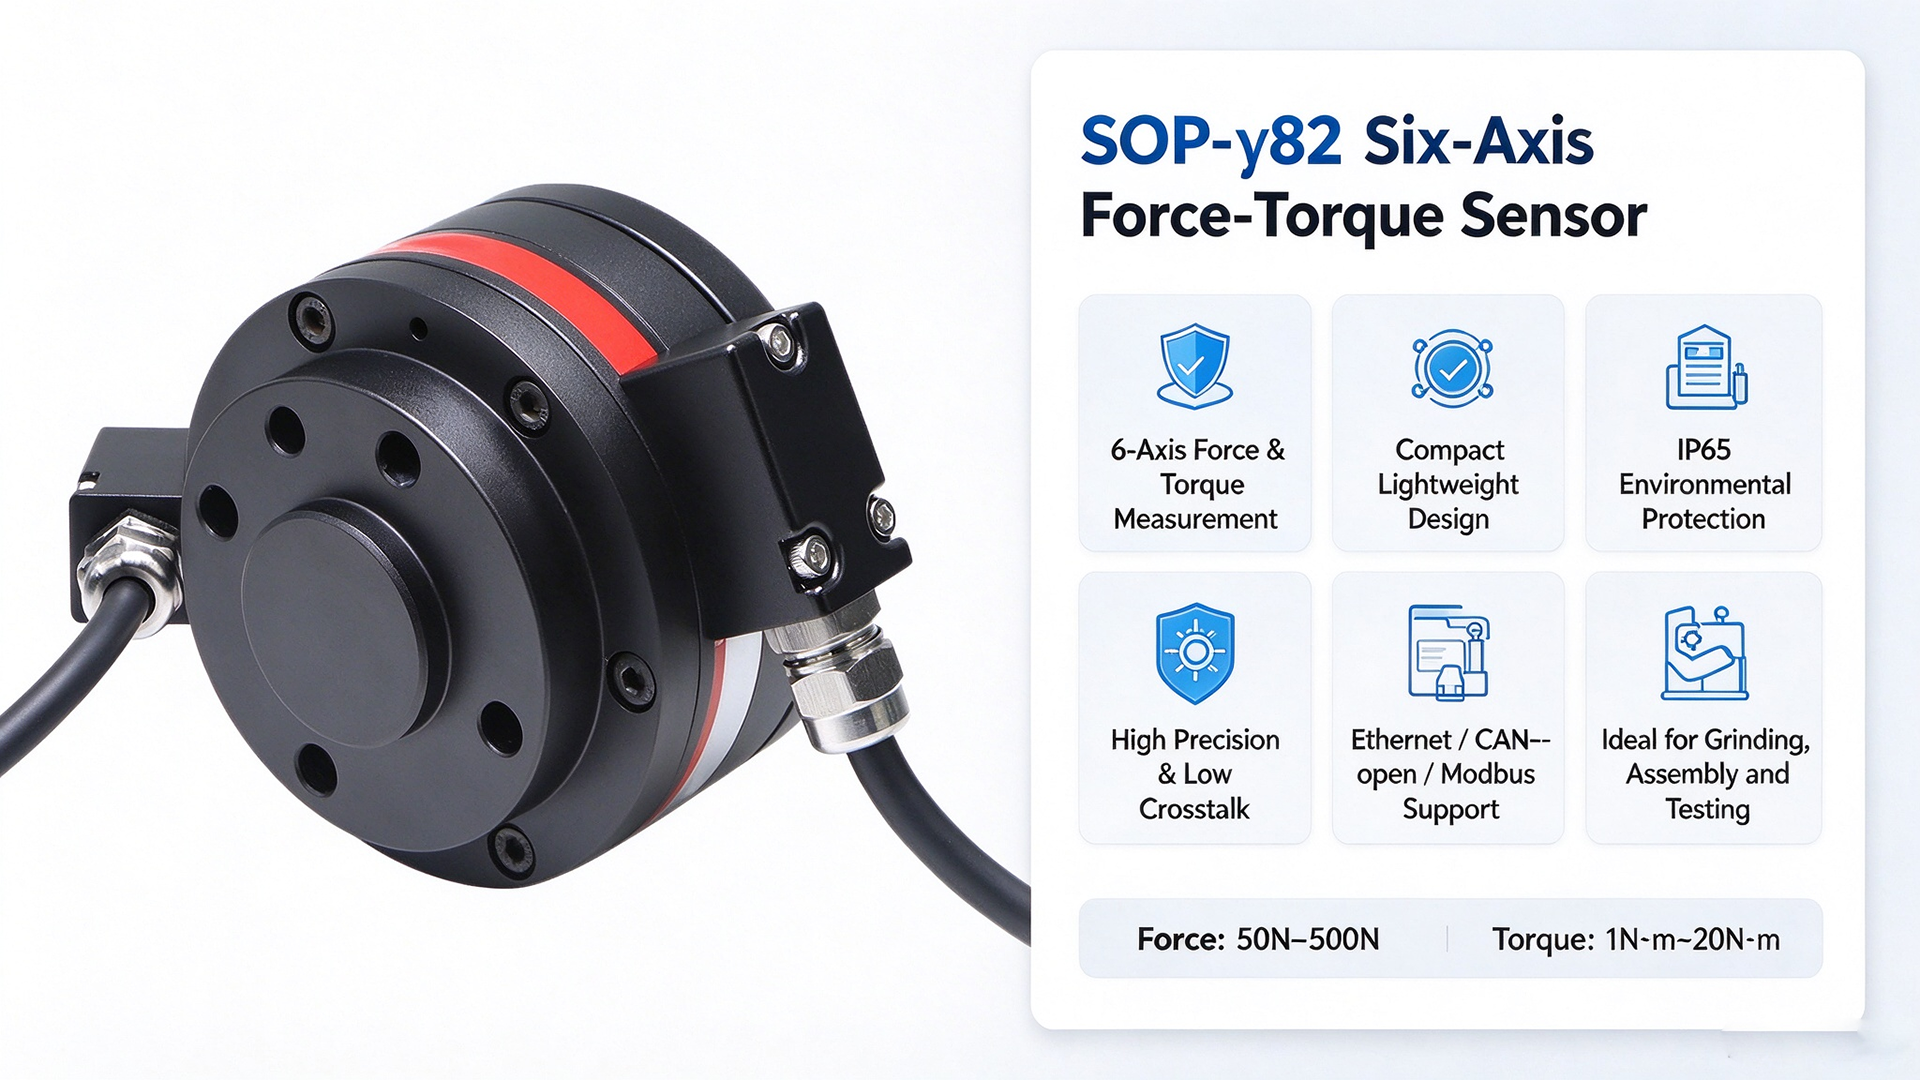
Jutiklis palaiko kelis pagrindinius pramoninius ryšio protokolus, įskaitant „Ethernet“, „CANopen“ ir „Modbus‑RTU“. Jis lengvai jungiamas prie robotų valdymo spintų ir pagrindinės matavimo programinės įrangos antrinei kūrimui. Galima pasirinkti įvairius matavimo diapazonus: jėgos diapazonai – nuo 50 N iki 500 N, o sukimo momento diapazonai – nuo 1 N·m iki 20 N·m, todėl šis jutiklis atitinka įvairias mažų bendradarbiaujančių robotų ir lengvųjų manipuliatorių darbo sąlygas.
Šešių ašių jėgos ir sukimo momento jutiklis „SOP‑γ82“ plačiai naudojamas robotų lankstiam šlifavimui, tiksliai detalių montavimui ir tempimo bei mokymo demonstracijoms. Jis taip pat tinka moksliniam mechaniniam tyrimui ir komponentų mechaninių savybių bandymams. Šlifavimo ir kraštų šalinimo užduotyse realaus laiko jėgos grįžtamoji ryšys leidžia robotams dinamiškai reguliuoti spaudimo jėgą ir neleisti perdaug apdirbti detalių. Tiksliai montuojant jis užtikrina lankstų įstatymą ir sumažina detalių pažeidimo riziką.
Nuo lankstios pramoninės gamybos iki laboratorinės mechaninės tyrimų veiklos – aukštos tikslumo šešių ašių jėgos jutimo technologija nuolat skatina automatizacijos tobulinimą. Dėka kompaktiškai konstrukcijai, puikioms matavimo charakteristikoms ir lankstiems ryšio plėtojimo galimybėms SOP‑γ82 yra renkamas daugiakomponentinis jėgos jutimo elementas robotų jėgos valdymo modernizavimo projektuose.