EN


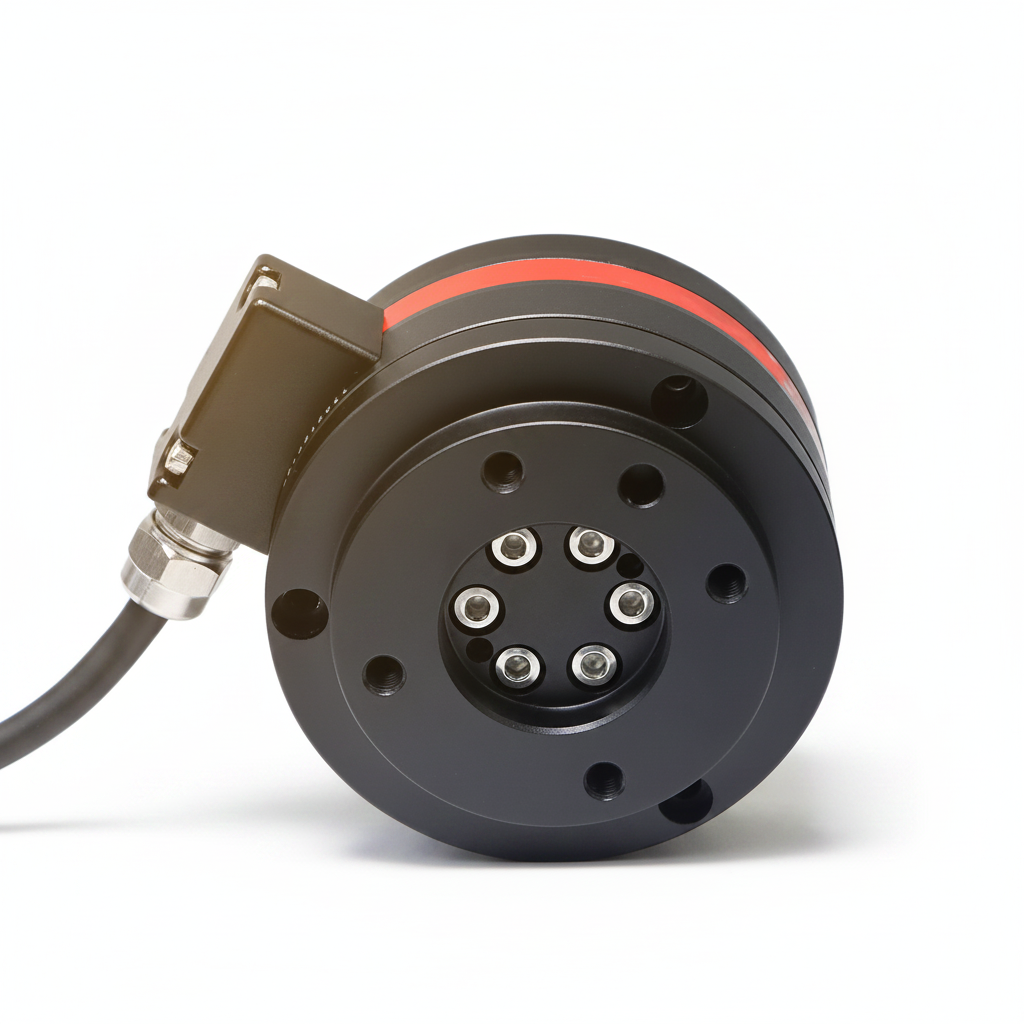
Sensor Gaya-Torsi Enam Sumbu SOP-Y82 | Unit Deteksi Torsi Multi-Dimensi untuk End-Effector Robot
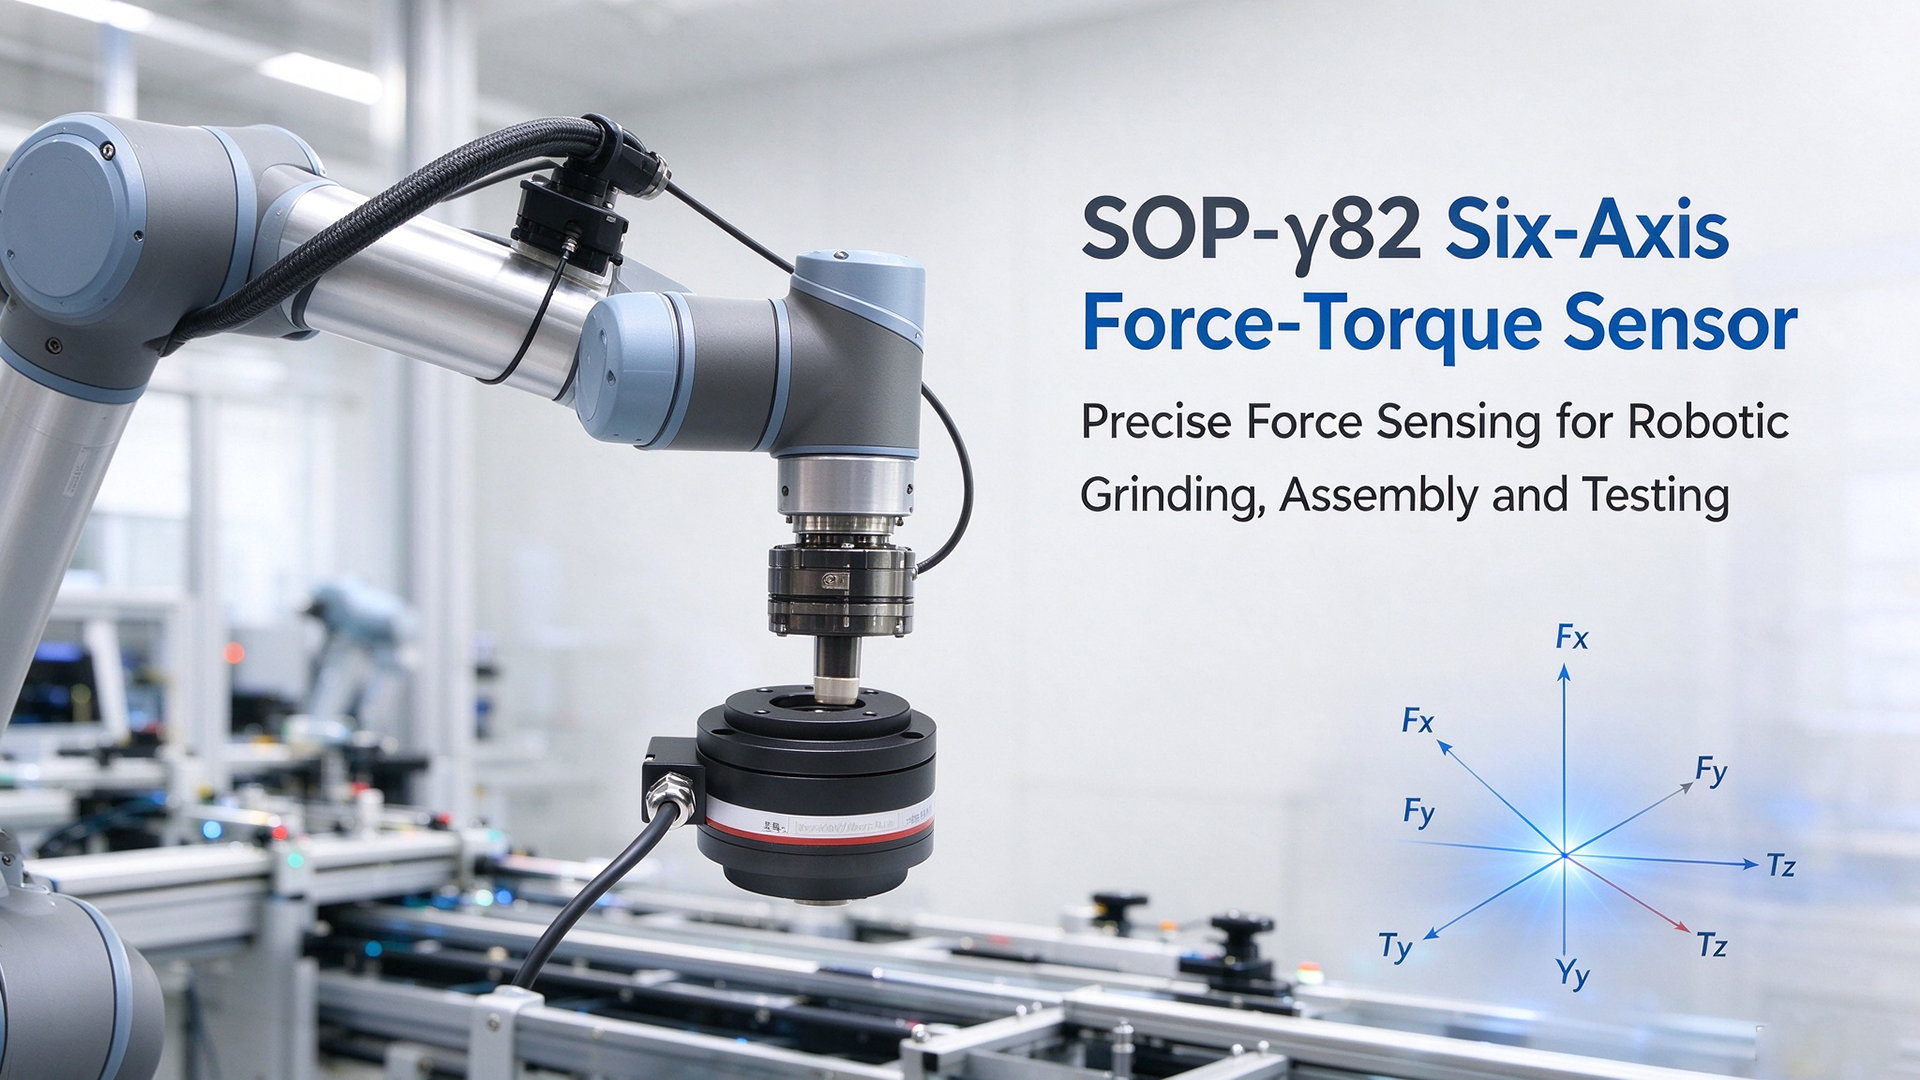
Dengan pesatnya perkembangan robot kolaboratif serta proses penggilingan dan perakitan cerdas, kemampuan penginderaan gaya pada ujung efektor robot menjadi esensial bagi otomasi yang fleksibel. Sensor gaya‑torsi enam‑sumbu SOP‑γ82 dikembangkan khusus untuk integrasi pada flens pergelangan robot. Sensor ini mengukur secara presisi tiga sumbu gaya (Fx, Fy, Fz) dan tiga sumbu torsi (Tx, Ty, Tz) secara bersamaan, memberikan data penginderaan dasar yang andal bagi operasi robot berbasis kendali gaya.
Dibuat dari paduan aluminium kelas tinggi berstandar kedirgantaraan, sensor ini memiliki dimensi kompak dengan berat bersih sekitar 500 g. Desainnya yang ringan memungkinkan pemasangan mudah pada flens ujung robot tanpa menambah beban payload berlebih pada lengan robot kolaboratif. Sensor ini memenuhi standar proteksi IP65 untuk tahan terhadap debu bengkel dan percikan air. Struktur mekanis yang dioptimalkan serta kalibrasi dekupling profesional secara efektif mengurangi saling pengaruh sinyal antar saluran pengukuran. Ketidaklinieran dan pengulangan yang sangat baik menjamin kinerja pengukuran stabil dalam kondisi kerja dinamis.
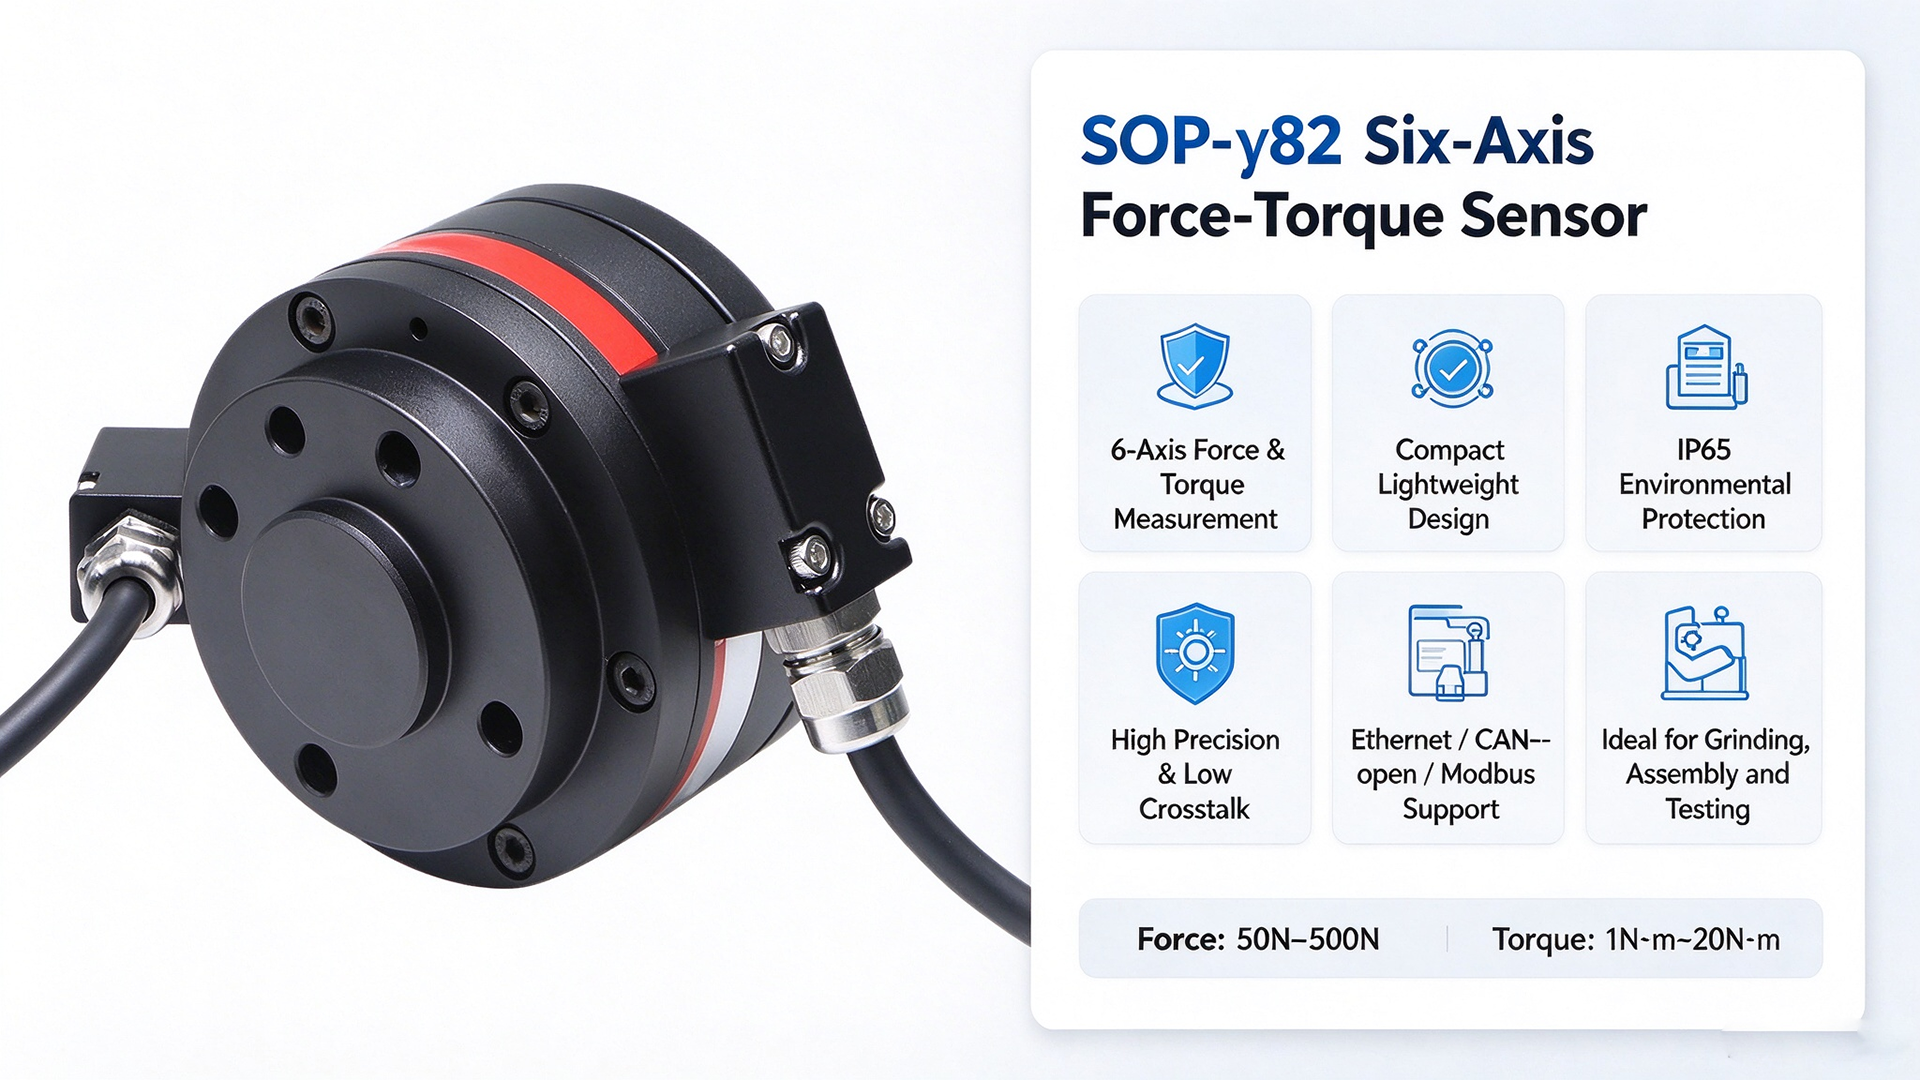
Sensor ini mendukung berbagai protokol komunikasi industri utama, termasuk Ethernet, CANopen, dan Modbus‑RTU. Sensor ini dapat dengan mudah dihubungkan ke kabinet kontrol robot dan perangkat lunak pengukuran utama untuk pengembangan lanjutan. Tersedia beragam pilihan rentang pengukuran: rentang gaya dari 50 N hingga 500 N, sedangkan rentang torsi mencakup 1 N·m hingga 20 N·m, sehingga memenuhi berbagai kebutuhan kerja robot kolaboratif berukuran kecil dan manipulator berbeban ringan.
Sensor gaya‑torsi enam sumbu SOP‑γ82 banyak digunakan dalam pengamplasan fleksibel robotik, perakitan komponen presisi, serta demonstrasi drag‑and‑teach. Sensor ini juga cocok untuk penelitian mekanika ilmiah dan pengujian sifat mekanis komponen. Selama tugas pengamplasan dan pembuangan burr, umpan balik gaya secara waktu nyata memungkinkan robot menyesuaikan secara dinamis gaya tekan dan mencegah pemotongan berlebih pada benda kerja. Untuk perakitan presisi, sensor ini mewujudkan penyisipan yang lentur serta meminimalkan risiko kerusakan komponen.
Dari produksi industri yang fleksibel hingga penelitian mekanis berbasis laboratorium, penginderaan gaya presisi tinggi enam sumbu terus mendorong peningkatan otomatisasi. Dengan bentuk yang ringkas, kinerja pengukuran unggul, serta ekspansi komunikasi yang fleksibel, SOP‑γ82 menjadi komponen penginderaan gaya multi‑komponen pilihan untuk proyek modifikasi kontrol gaya robot.