EN


SOP-Y82 Шестоосни сензор снаге-тока за вишедимензионални детектор тока за роботски крајњи ефектор
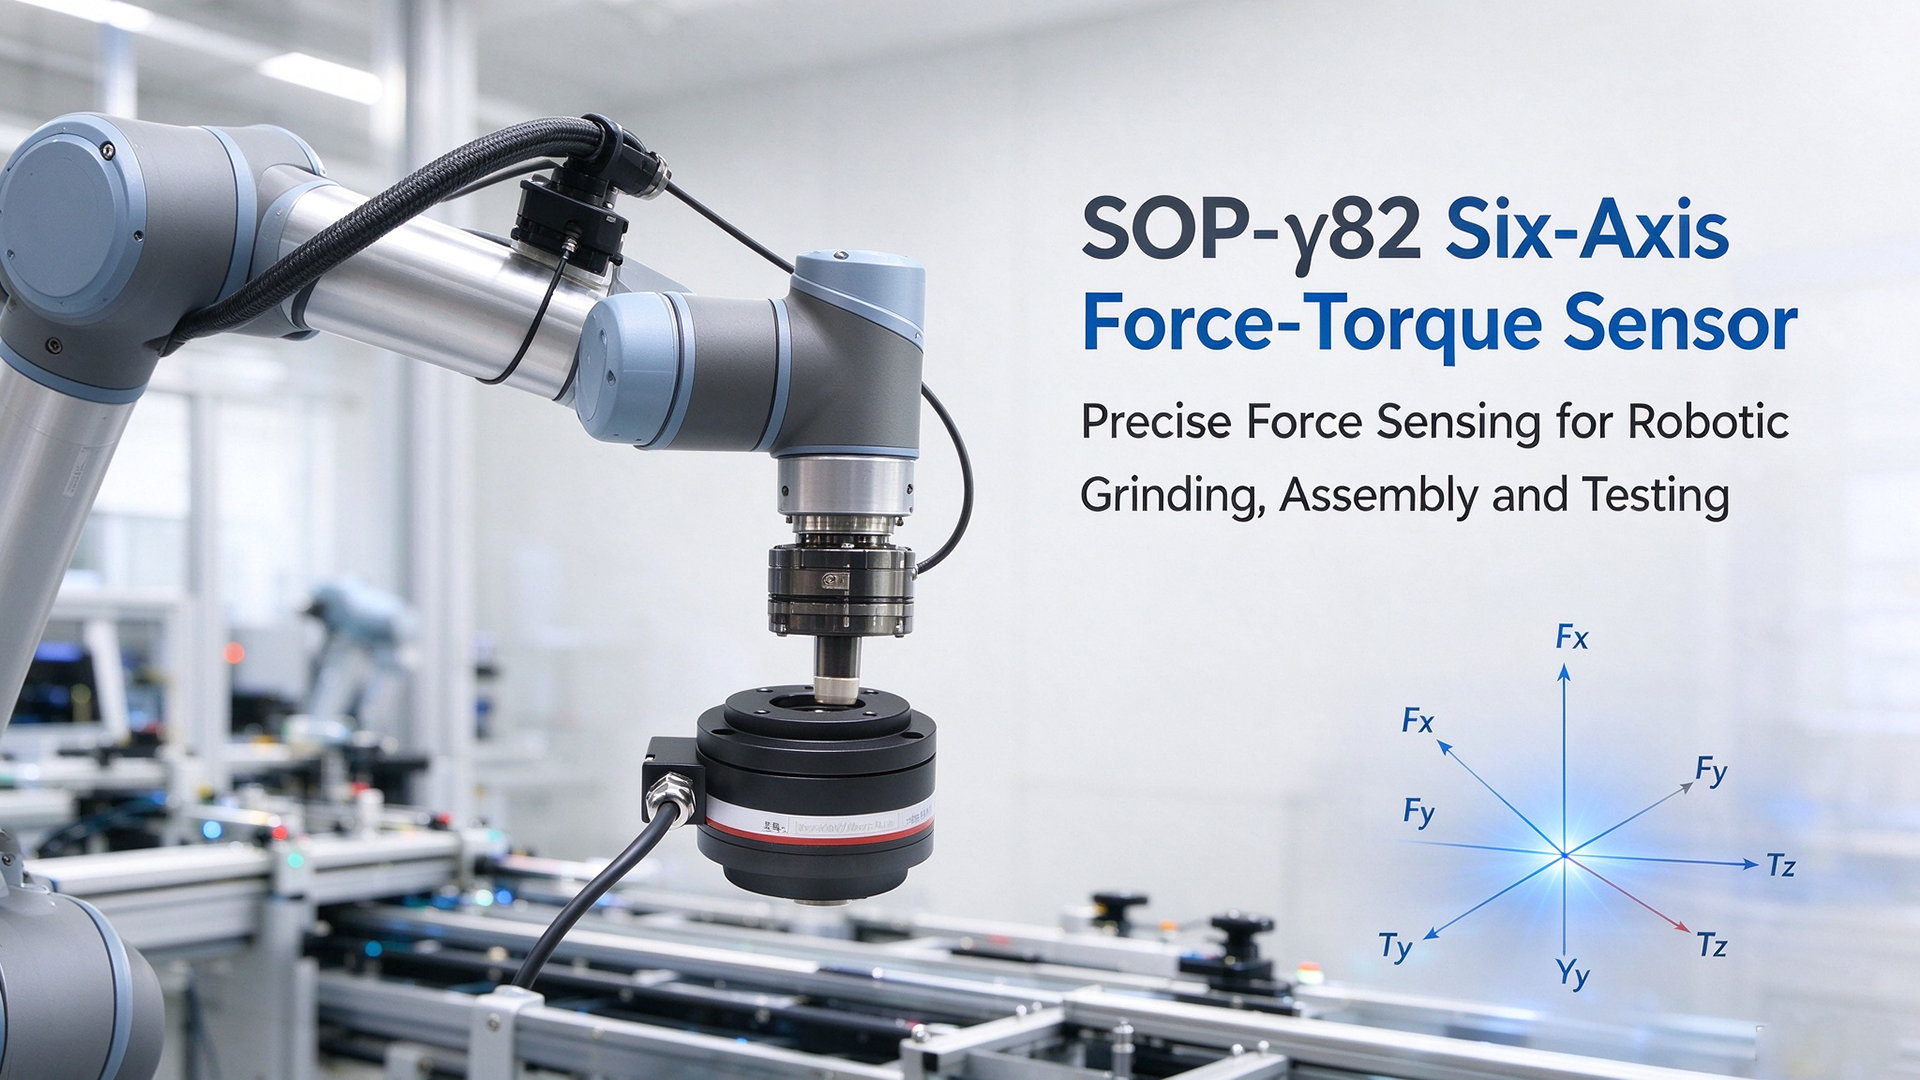
Са брзим развојем колаборативних робота и интелигентних процеса брушења и монтаже, способност сензорирања снаге на крајњем ефектору робота постала је од суштинског значаја за флексибилну аутоматизацију. Сензор снаге и крутног момента SOP-γ82 са шест осија посебно је развијен за интеграцију на фланжеве за зглобове робота. Прецизно истовремено мере триосечне силе (Фкс, Фи, Фц) и триосечне вртачке моменти (Ткс, Ти, Тц), пружајући поуздане основне сензорске податке за роботи контролу снаге операције.
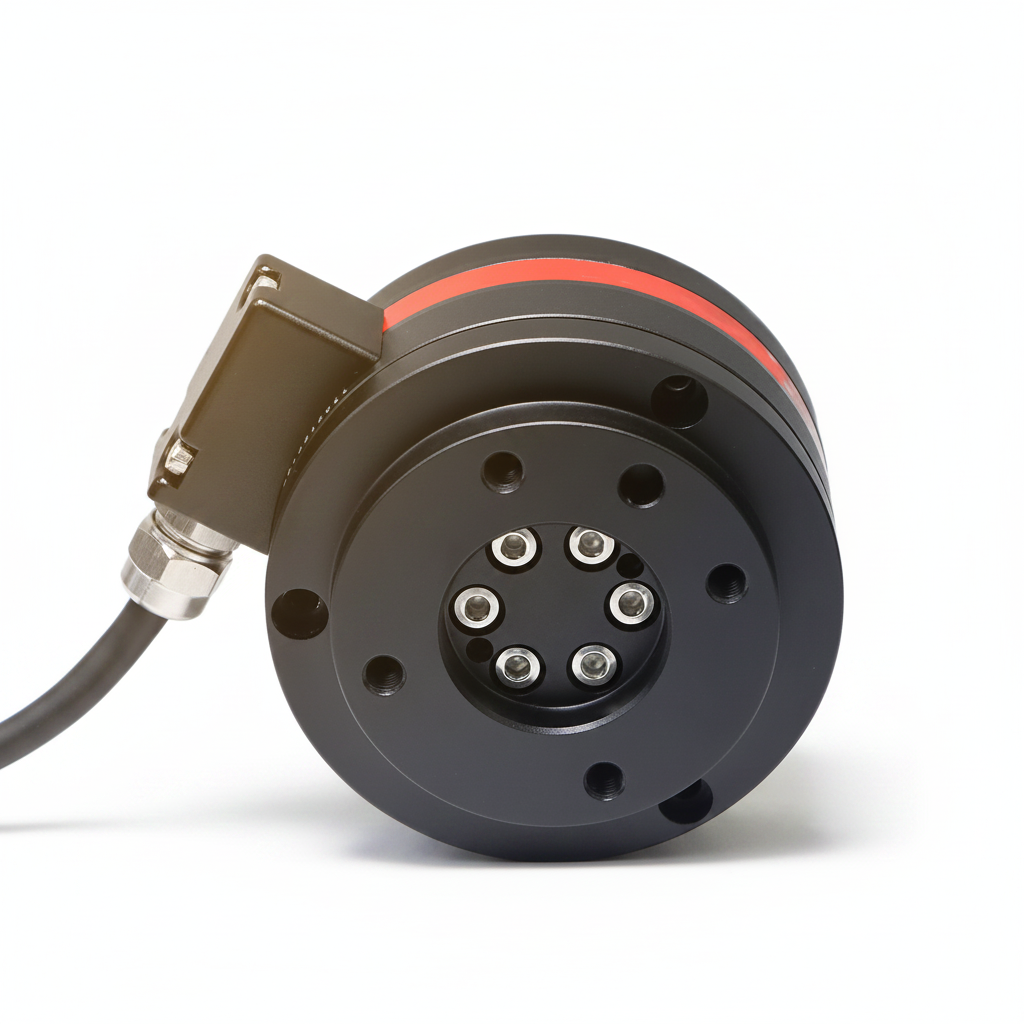
Произведен од високог алуминијумског легура за ваздухопловство, овај сензор има компактне димензије са нето тежином од око 500 г. Његова лага конструкција омогућава једноставан монтаж на фланжема на крају робота без додавања прекомерног оптерећења корисног оптерећења за колаборативне роботичке руке. Достиже заштитну категорију IP65 да би се супротставио прашини у радионици и прскању воде. Оптимизована механичка структура и професионална калибрација одвајања ефикасно смањују усмерено спајање сигнала између мерећих канала. Одлична нелинеарност и понављаност гарантују стабилну перформансу мерења у динамичним радним условима.
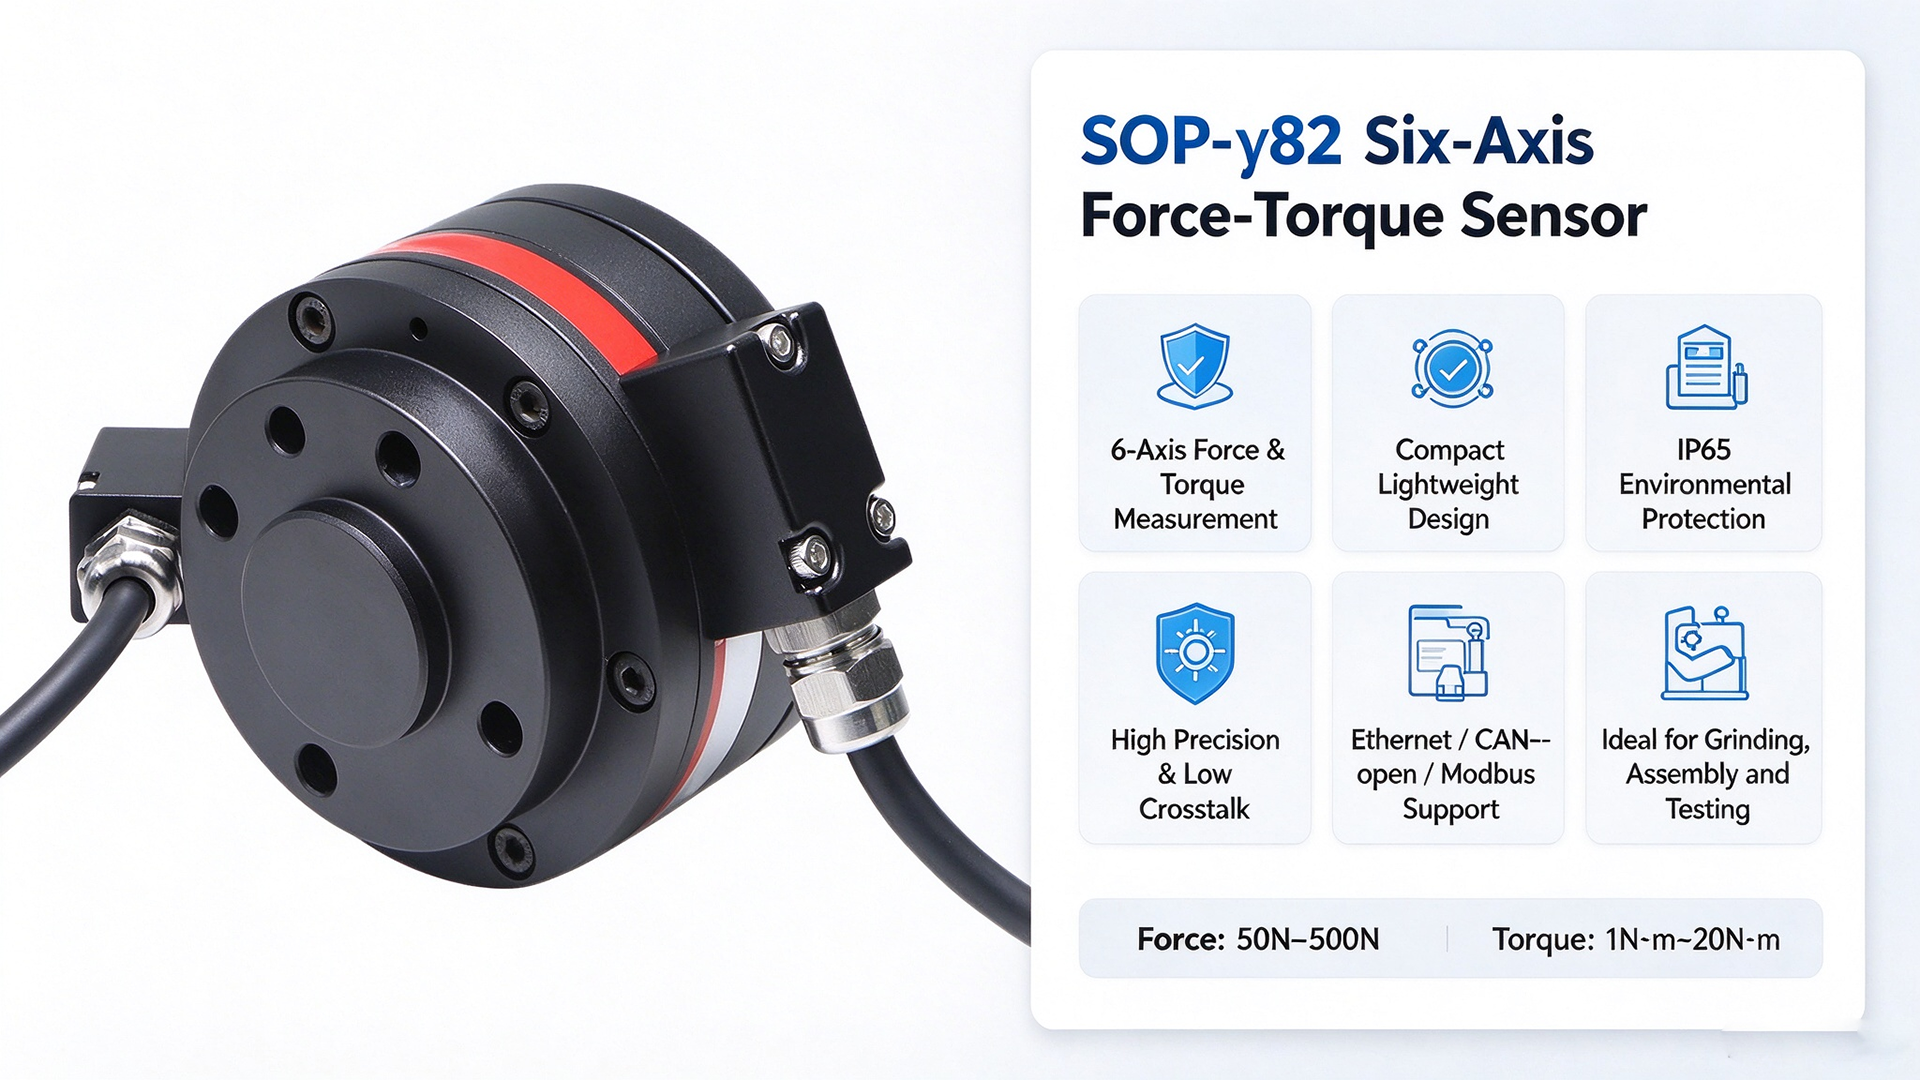
Сензор подржава више стандардних индустријских комуникационих протокола, укључујући Етернет, КАНопен и Модбус-РТУ. Може се удобно повезати са контролним ормарима робота и хост софтвером за мерење за секундарни развој. Доступан је широк избор опсега мерења: снага се креће од 50 до 500 Н, а опсег вртећег момента покрива 1 Н·м-20 Н·м, задовољавајући различите радне захтеве малих колаборативних робота и манипулатора лагких оптерећења.
СОП-γ82 сензор силе-тока шестосног окса широко се користи за роботизовано флексибилно брушење, прецизно монтажу компоненти, демонстрацију повлачења и повлачења. Такође је погодан за научно механичко истраживање и тестирање механичких својстава компоненти. Током радова шлишења и дебурирања, повратна сила у реалном времену омогућава роботима да динамички прилагоде силу притискања и спрече прекосивање радног комада. За прецизну монтажу, он остварује уставку која се слаже и минимизује ризик од оштећења делова.
Од флексибилне индустријске производње до лабораторијских механичких истраживања, високопрецизно откривање силе на шест осова наставља да оснажава унапређење аутоматизације. Са компактним форм фактором, супериорним перформансима мерења и флексибилним проширењем комуникације, СОП-γ82 представља префериран компонента за сензирање снаге са више компоненти за пројекте модернизације роботизованих контрола снаге.