EN


SOP-Y82 kuueteljeline jõu-momendi andur | Mitmedimensiooniline momendituvastusüksus roboti lõppmõjuja jaoks
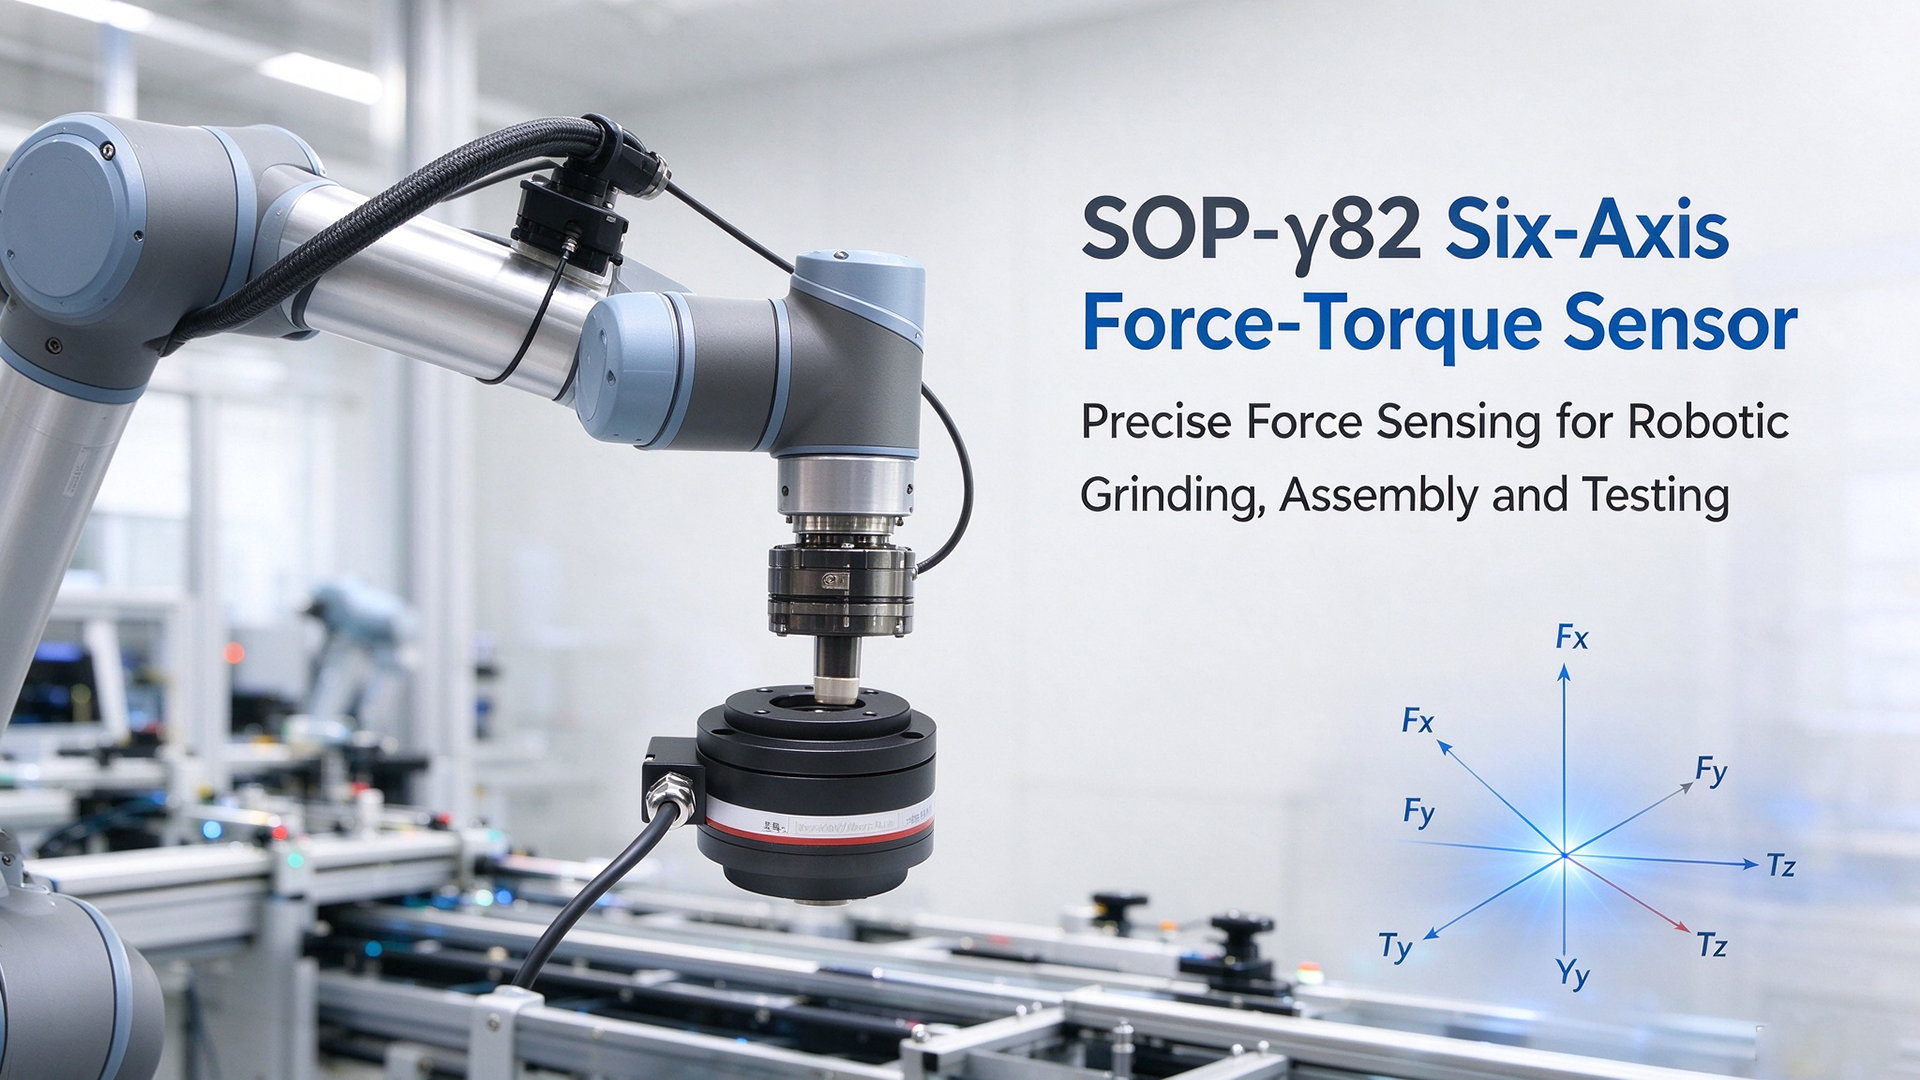
Koostöörobotite ja nutikate puhastus- ning paigaldusprotsesside kiire arenguga on jõutuvastusvõime roboti lõppmõjujal muutunud oluliseks paindliku automaatika jaoks. SOP‑γ82 kuue telje jõu- ja pöördemomenditundur on eriliselt loodud roboti käe liitumisplaadi integreerimiseks. See mõõdab täpselt kolme telje jõusid (Fx, Fy, Fz) ja kolme telje pöördemomendeid (Tx, Ty, Tz) samaaegselt ning tagab usaldusväärse aluse andmed robotite jõukontrollitud toimingute jaoks.
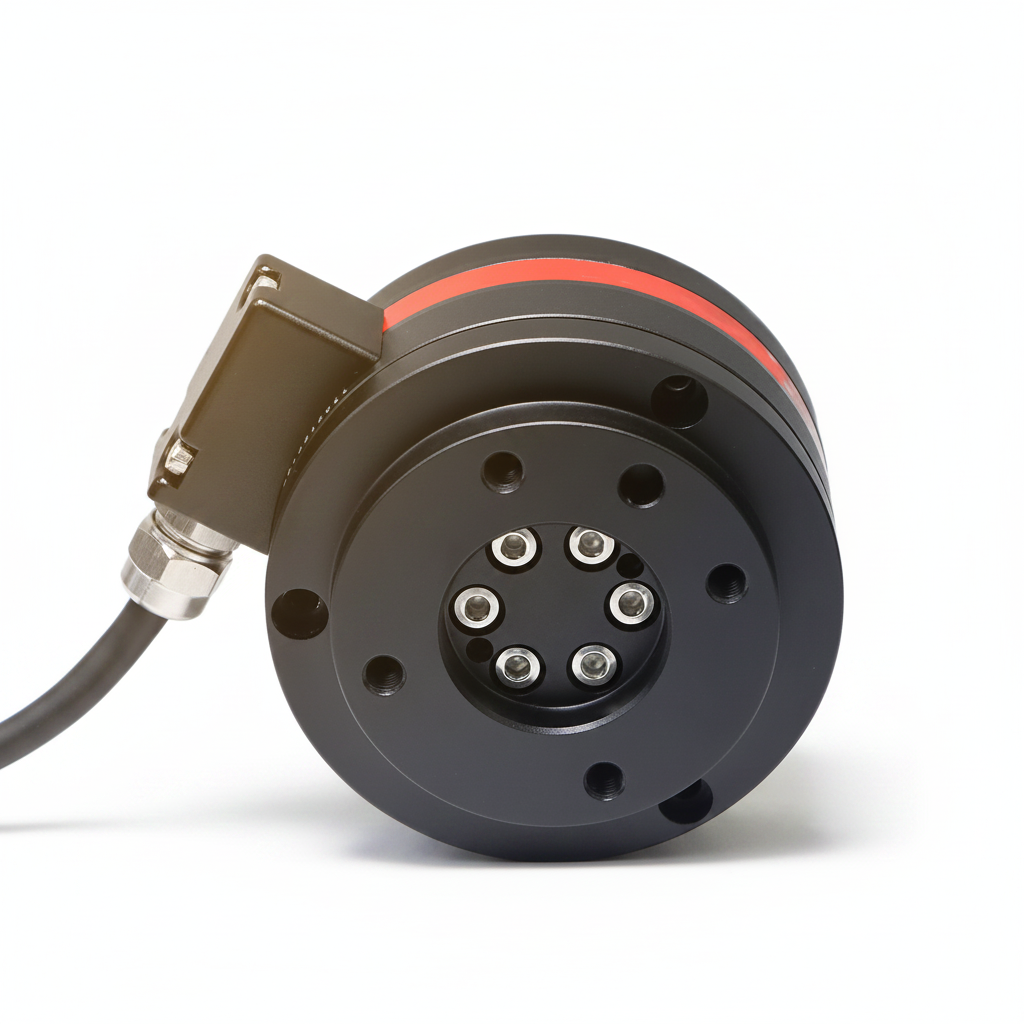
Valmistatud kõrgklassilisest lennunduslikust alumiiniumi sulamist, on sellel sensooril kompaktne kuju ja netokaal umbes 500 g. Selle kerkekaaluline konstruktsioon võimaldab lihtsat paigaldamist roboti lõppflangetsile ilma koostööroboti käe liialt suure koormaga. See saavutab IP65 kaitseklassi, et vastu pidada töökohas olevale tolmule ja pritsuvale veele. Optimeeritud mehaaniline konstruktsioon ja professionaalne dekupeldamise kalibreerimine vähendavad tõhusalt signaali ristmõju mõõtmiskanalite vahel. Väga hea mittelineaarsus ja korduvus tagavad stabiilse mõõtmisjõudluse dünaamilistes töötingimustes.
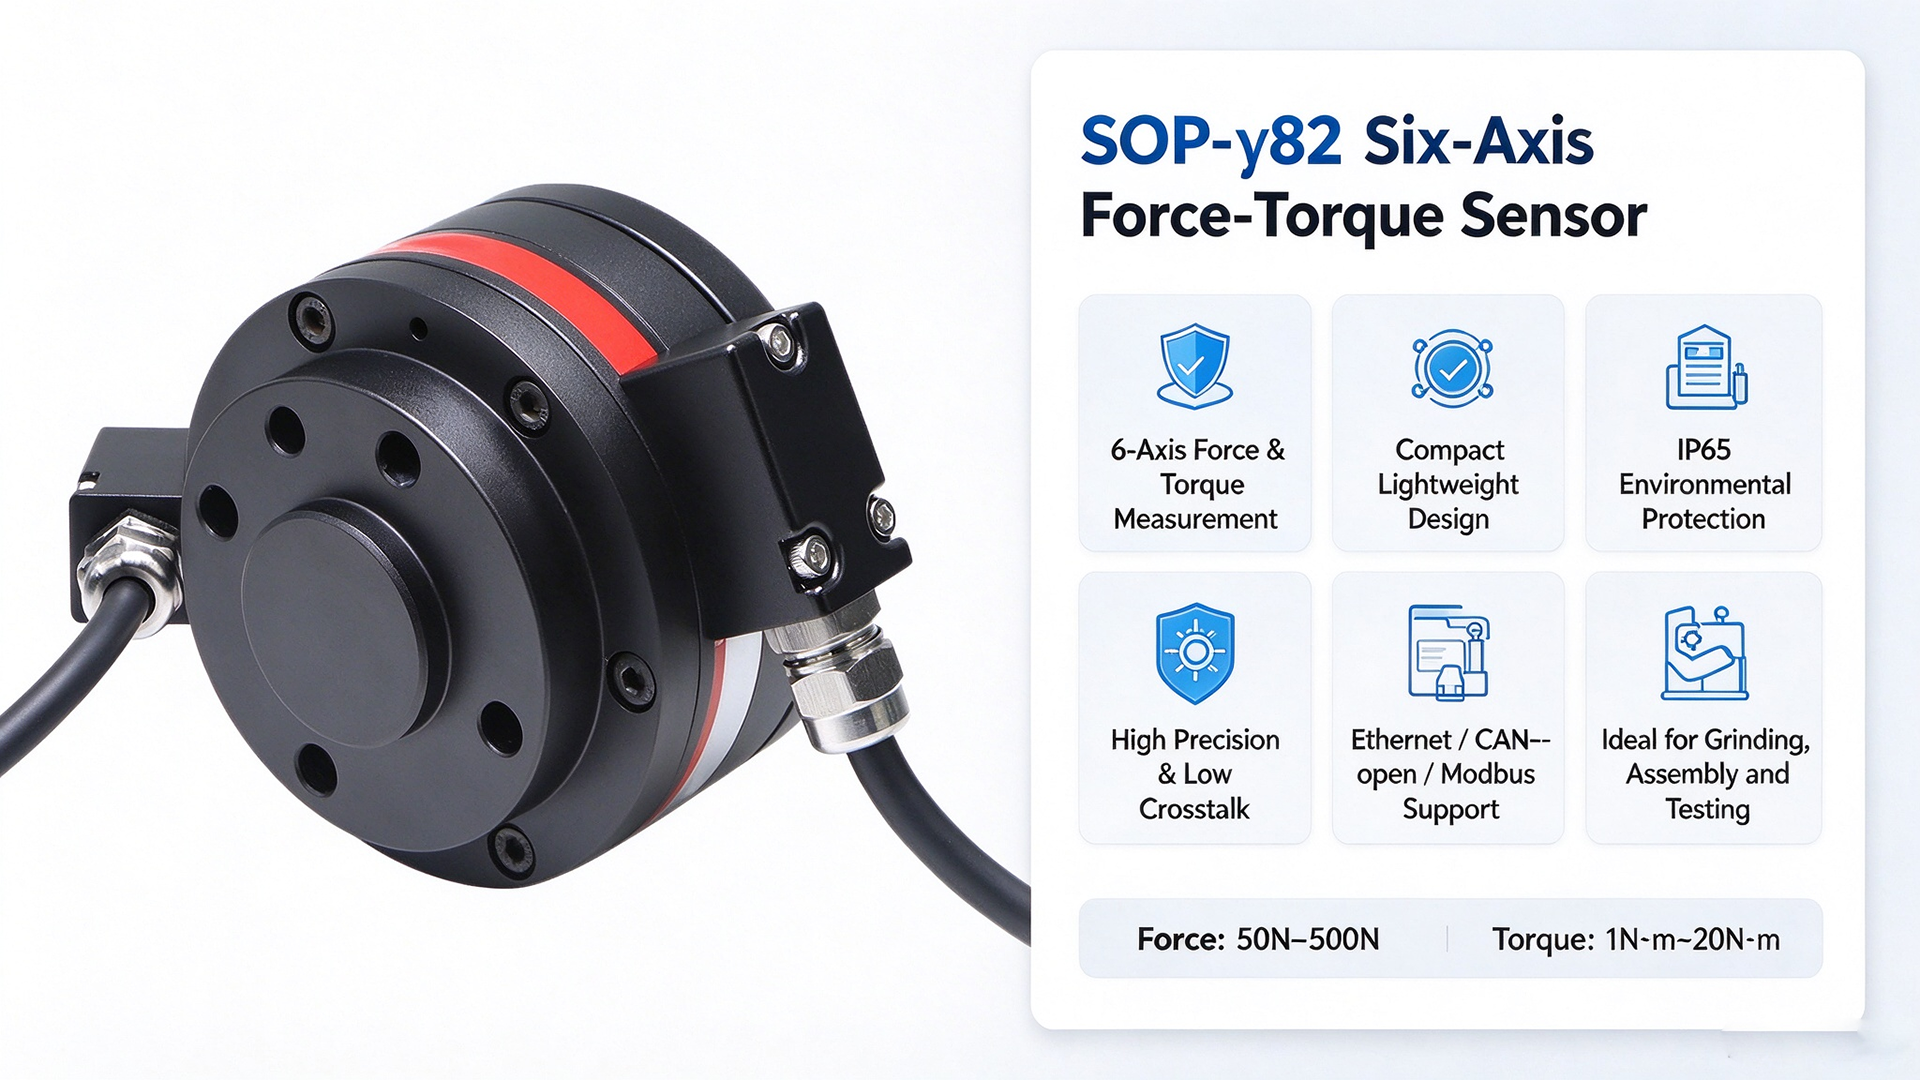
Süsteem toetab mitmeid tavalisi tööstuslikke suhtluse protokolle, sealhulgas Etherneti, CANopeni ja Modbus‑RTU-d. Seda saab mugavalt ühendada robotijuhtimiskappide ja peamise mõõtmistarkvara ning teha selle põhjal täiendavaid arendustöid. Saadaval on lai valik mõõtevahemikke: jõuvahemikud 50 N kuni 500 N ja pöördemomendi vahemikud 1 N·m kuni 20 N·m, mis rahuldavad väikeste koostöörobotite ja kergelt koormatud manipulaatorite erinevaid töötingimusi.
SOP‑γ82 kuus-teljeline jõu‑pöördemomenti mõõtva sensorit kasutatakse laialdaselt robotite paindlikus puhastus- ja poliirumistöös, täppisdetailide paigaldamisel ning tõmba-ja-õpi demonstreerimisel. See sobib ka teaduslikuks mehaaniliseks uurimiseks ja komponentide mehaaniliste omaduste testimiseks. Puhastus- ja teritustööde ajal võimaldab reaalajas jõu tagasiside robotitel dünaamiliselt reguleerida rõhujõudu ning takistada töödeldavate detailide liialdatud töötlemist. Täppispaigaldamisel tagab see paindliku sisestamise ja vähendab osade kahjustumise ohtu.
Nii paindliku tööstusliku tootmise kui ka laboripõhise mehaanilise teadusuuringu jaoks võimaldab kõrgtäpsusega kuueteljeline jõutundmine automatiseerimise täiustamist. SOP-γ82 on kompaktse konstruktsiooniga, üleüldiselt suurepärase mõõtmisjõudluse ja paindliku suhtluse laiendatavusega ning seetõttu eelistatud mitmekomponendiline jõutundur robotite jõukontrolli moderniseerimisprojektide jaoks.