EN


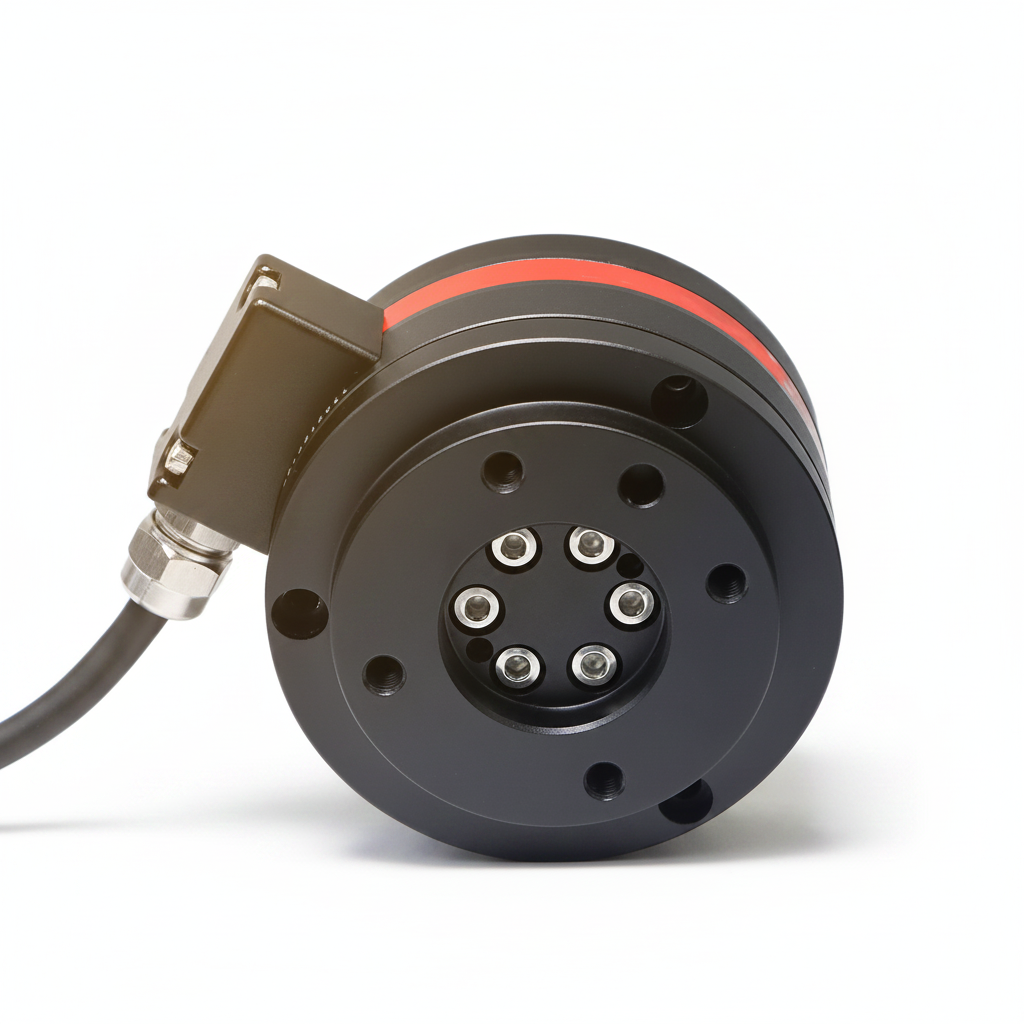
SOP‑Y82 ექვსი ღერძიანი ძალის-ტრანსლაციის სენსორი|რობოტის ბოლო ეფექტორის მრავალგანზომილებიანი ტრანსლაციის გამოსაკვლევად საჭიროებული მოწყობილობა
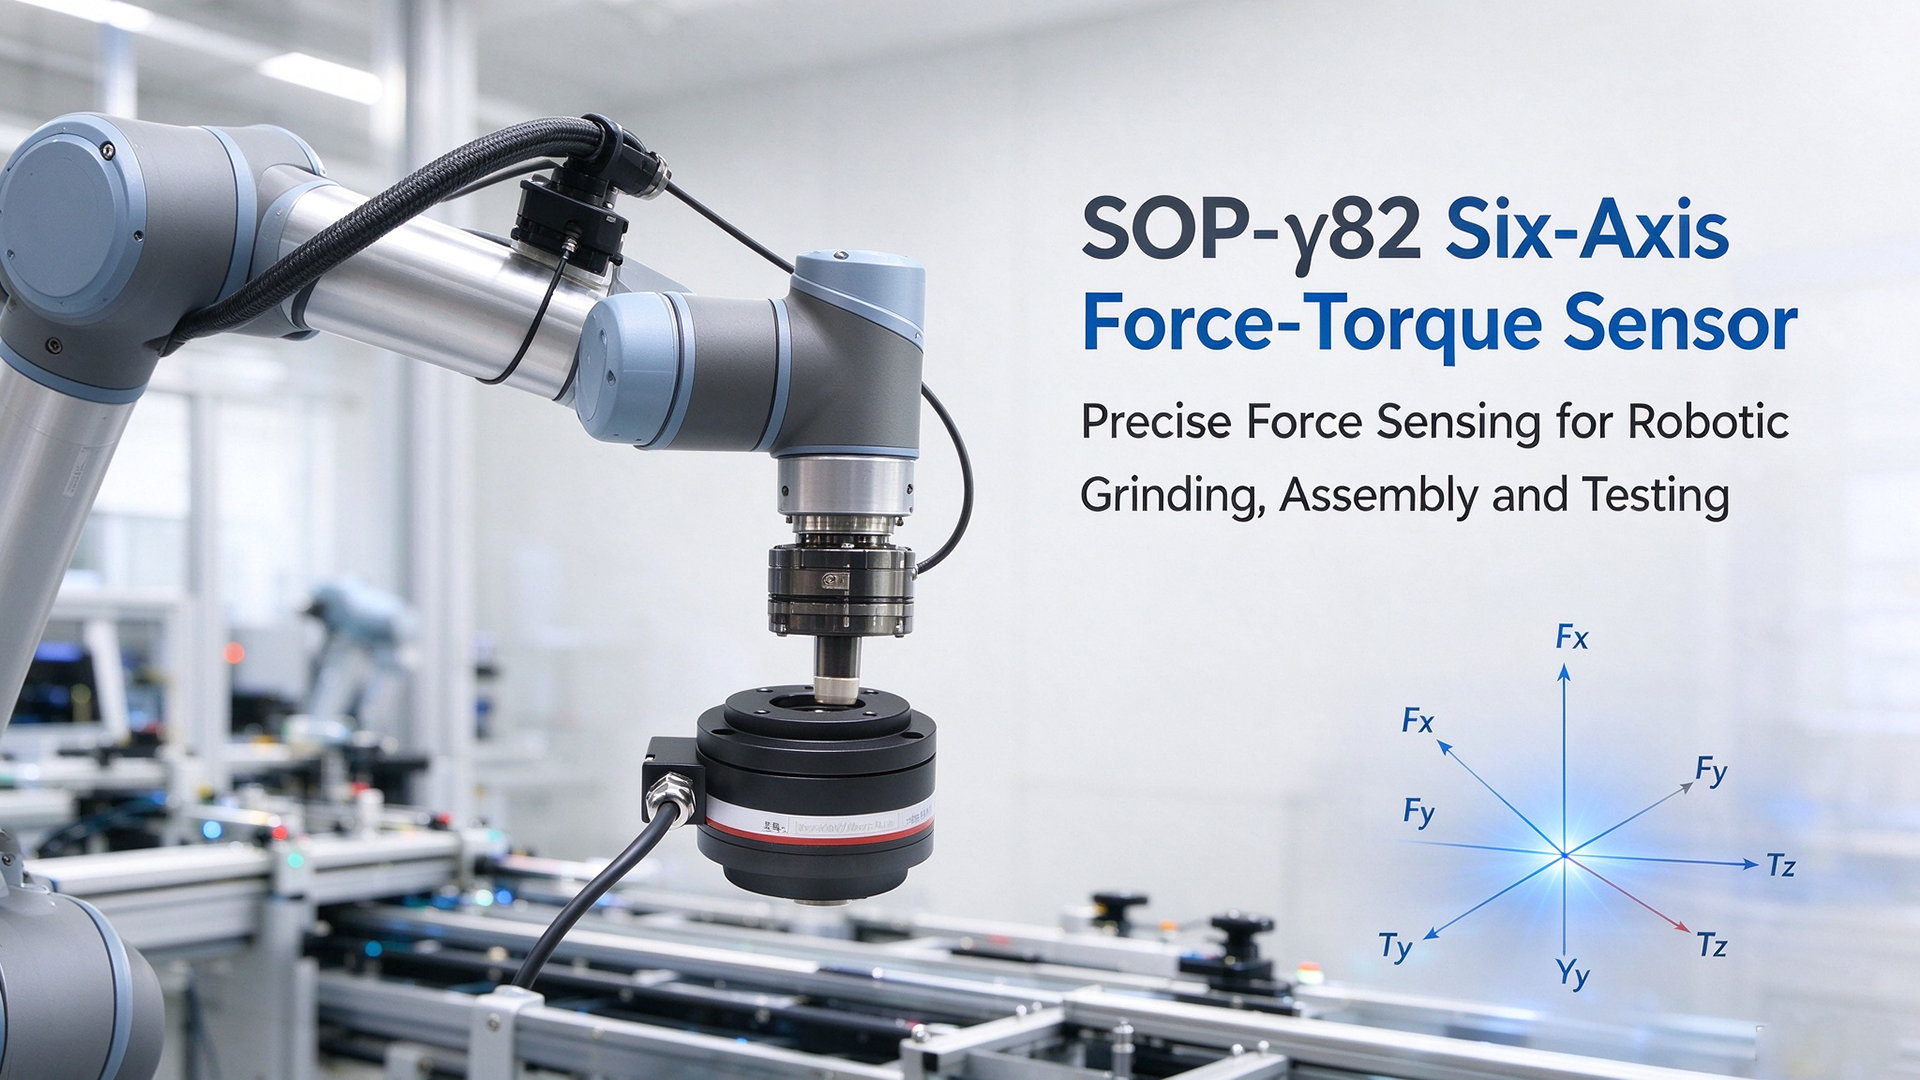
Თანამშრომლობის რობოტებისა და გონივრული შემოხვევისა და შეკრების პროცესების სწრაფი განვითარების გამო, რობოტის ბოლო ეფექტორზე ძალის გამოსაკვლევად შესაძლებლობა ხდება მოქნილი ავტომატიზაციის საჭიროების მიხედვით აუცილებელი. SOP‑γ82 ექვსღერძიანი ძალისა და მომენტის სენსორი განკუთვნილია რობოტის ხელის ფლანცებზე ინტეგრაციისთვის. ის საიმედოდ აზომავს სამღერძიან ძალებს (Fx, Fy, Fz) და სამღერძიან მომენტებს (Tx, Ty, Tz) ერთდროულად, რაც რობოტის ძალით კონტროლირებადი ოპერაციების საიმედო საბაზისო სენსორულ მონაცემებს უზრუნველყოფს.
ეს სენსორი წარმოებულია მაღალი ხარისხის, აეროკოსმოსური დანიშნულების ალუმინის შენაირებისგან და აქვს კომპაქტური გაბარიტები და მისი საერთო წონა დაახლოებით 500 გრამია. მისი მსუბუქი დიზაინი საშუალებას აძლევს მარტივად დამონტაჟებას რობოტის ბოლო ფლანცებზე, რაც არ ამატებს ჭარბ ტვირთს საერთოდ მუშაობის რობოტის მილებზე. ის აკმაყოფილებს IP65 დაცვის სტანდარტს, რაც უზრუნველყოფს მის დაცვას საწარმოში არსებული მტვრისა და შემთხვევითი წყლის შეხების წინააღმდეგ. მექანიკური სტრუქტურის ოპტიმიზაცია და პროფესიონალური დეკუპლირების კალიბრაცია ეფექტურად ამცირებს სიგნალებს შორის კროს-კაუპლინგს საზომი არხებს შორის. განსაკუთრებული არაწრფელობა და განმეორებადობა უზრუნველყოფს სტაბილურ საზომ შედეგებს დინამიკური მუშაობის პირობებში.
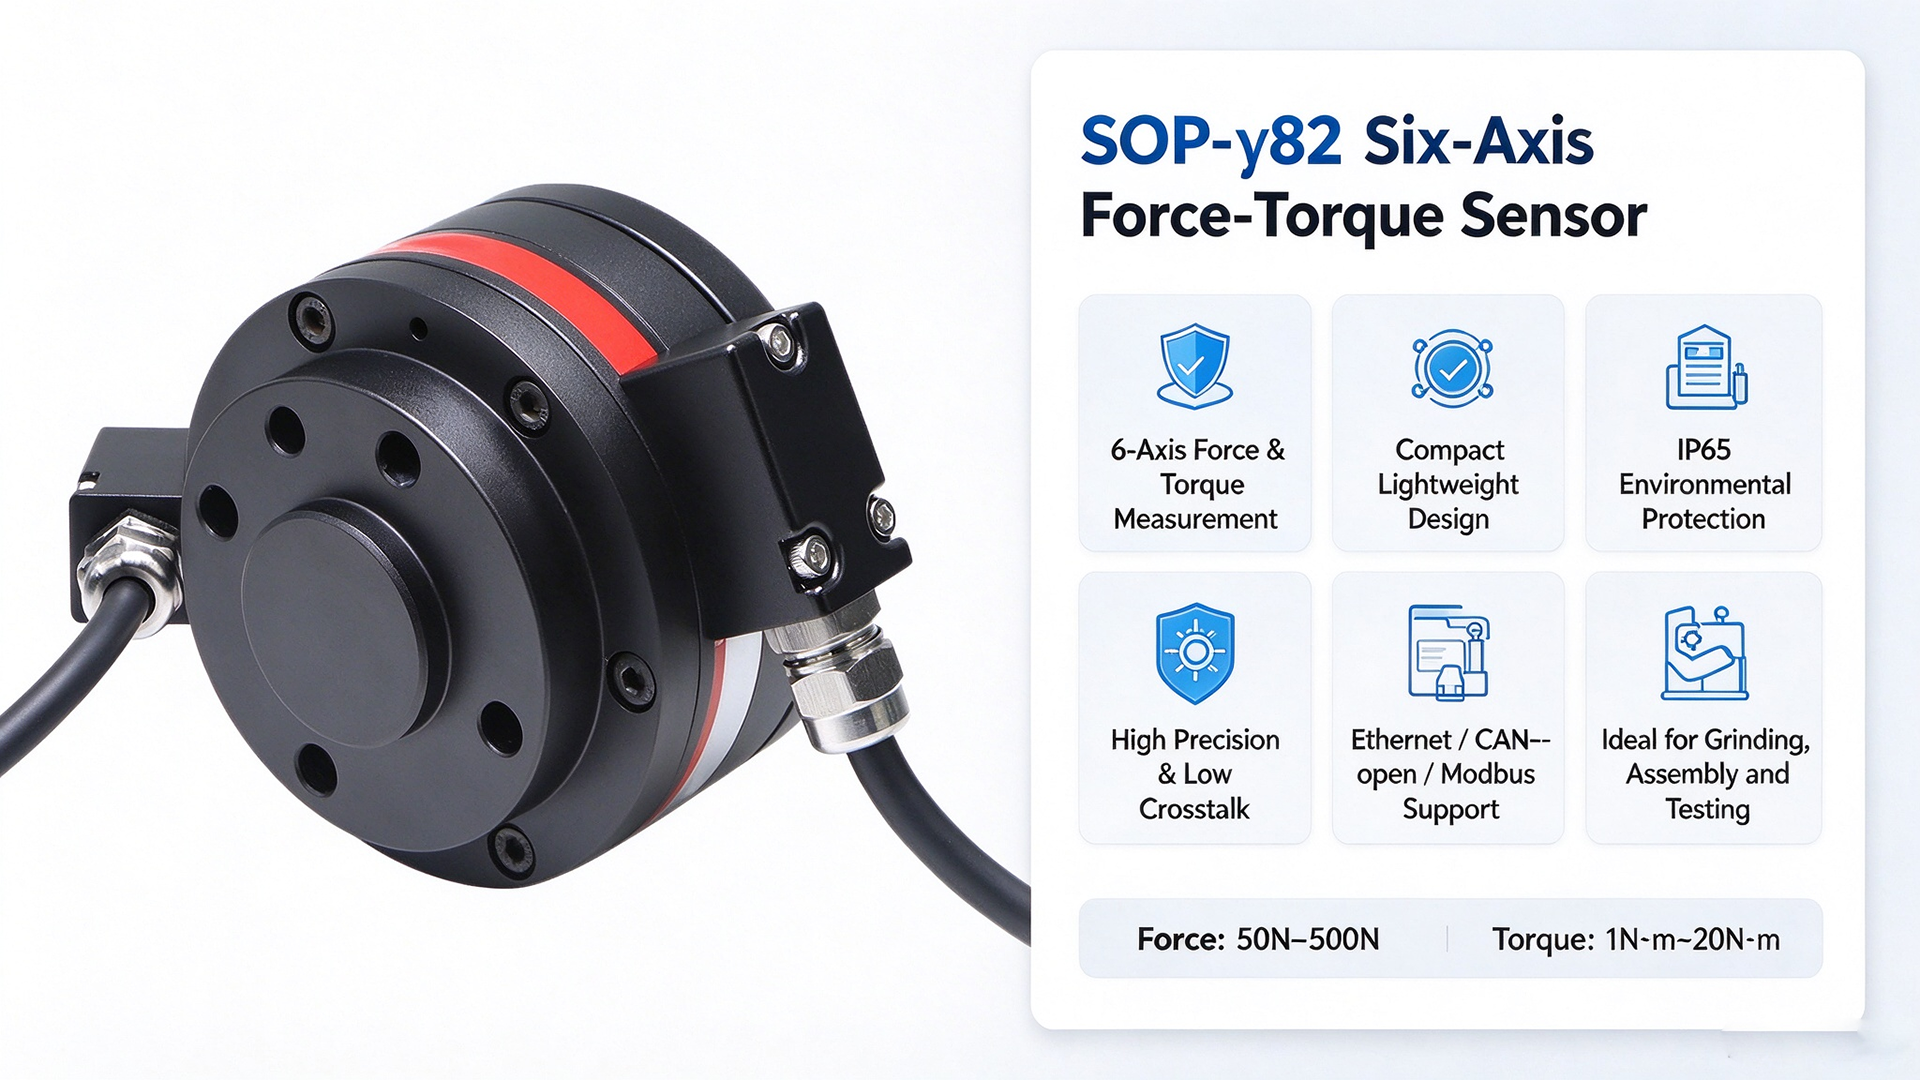
სენსორი მხარს უჭერს რამდენიმე ძირევად ინდუსტრიულ კომუნიკაციურ პროტოკოლს, მათ შორის Ethernet-ს, CANopen-ს და Modbus‑RTU-ს. მისი დაკავშირება რობოტის კონტროლის კაბინეტებსა და მთავარ გაზომვის პროგრამულ უზრუნველყოფას მეორადი განვითარების მიზნით მოსახერხებლად შეიძლება. ხელმისაწვდომია ფართო არჩევანი გაზომვის დიაპაზონების: ძალის დიაპაზონი 50 N-დან 500 N-მდე, ხოლო მომენტის დიაპაზონი 1 N·m-დან 20 N·m-მდე, რაც აკმაყოფილებს მცირე ზომის თანამშრომლობის რობოტებისა და მსუბუქი ტვირთის მანიპულატორების სხვადასხვა სამუშაო მოთხოვნას.
SOP‑γ82 ექვს ღერძიანი ძალისა და მომენტის სენსორი ფართოდ გამოიყენება რობოტულ მოხერხებულ გახსნაში, სიზუსტის მოთხოვნილებების მქონე კომპონენტების შეკრებაში და გადატანის და გამეორების დემონსტრაციაში. იგი ასევე შესაფერებელია სამეცნიერო მექანიკური კვლევების და კომპონენტების მექანიკური თვისებების ტესტირების მიზნით. გახსნისა და კიდეების მოსახსნელად დამუშავების დროს რეალურ დროში ძალის უკუკავშირი საშუალებას აძლევს რობოტებს დინამიკურად შეამოწმონ დაჭერის ძალა და შეამცირონ დამუშავების საგნების ჭარბ გამოკვეთვის რისკი. სიზუსტის მოთხოვნილებების მქონე შეკრების დროს იგი საშუალებას აძლევს შესატანად შესატანი კომპონენტების მორგებას და ნაკლებად ამცირებს ნაკელების დაზიანების რისკს.
მრგვალი სამრეწველო წარმოებლიდან ლაბორატორიული მექანიკური კვლევებამდე, სიზუსტით შესრულებული ექვსღერძიანი ძალის გამოსახულება უფრო მეტად აძლევს შესაძლებლობას ავტომატიზაციის განახლების პროცესების განვითარებას. SOP‑γ82 კომპაქტური ფორმის, მაღალი სიზუსტით გამოსახულების შესაძლებლობებით და მორგებადი კომუნიკაციის გაფართოებით არის რობოტების ძალის კონტროლის რეტროფიტინგის პროექტებისთვის სასურველი მრავალკომპონენტიანი ძალის გამოსახულების კომპონენტი.