EN


Capteur force-couple à six axes SOP‑Y82|Unité de détection multidimensionnelle du couple pour effecteur terminal de robot
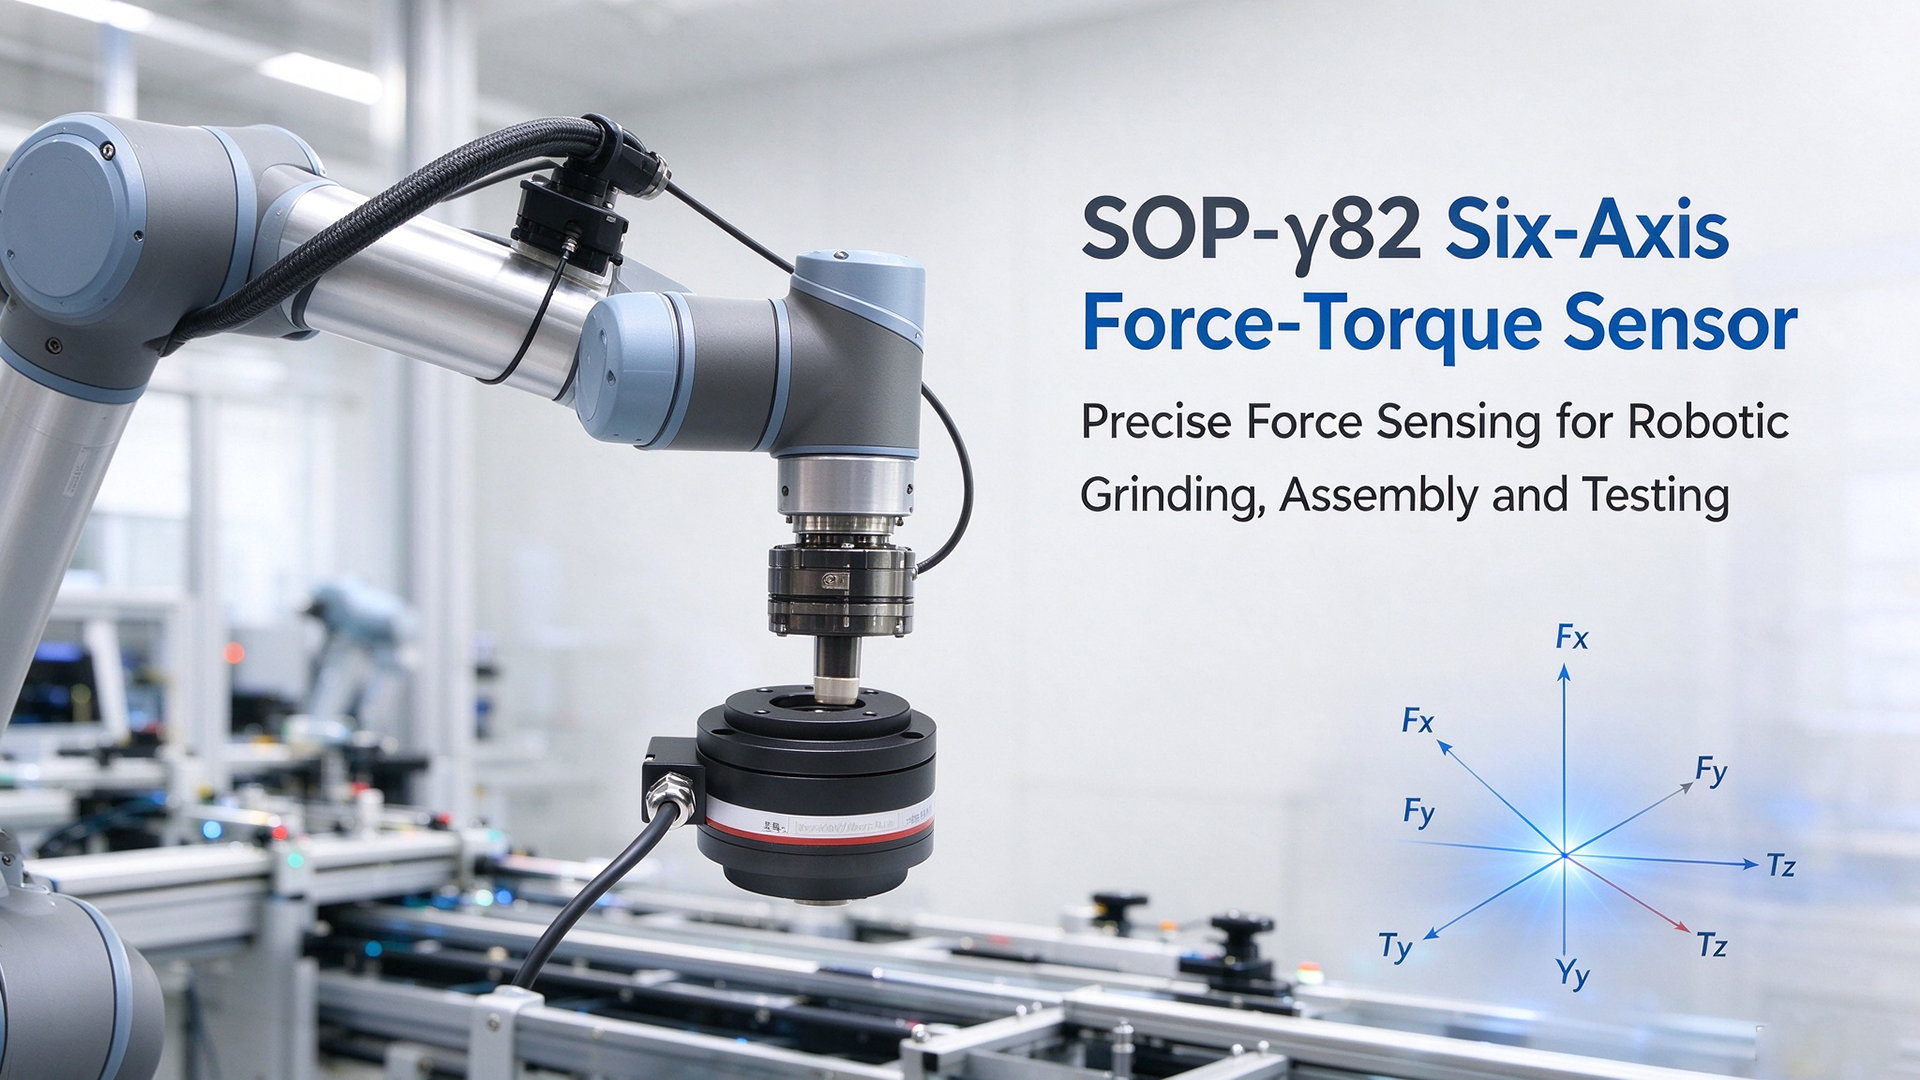
Avec le développement rapide des robots collaboratifs et des procédés intelligents d’usinage par meulage et d’assemblage, la capacité de détection de force à l’effecteur terminal du robot est devenue essentielle pour l’automatisation flexible. Le capteur de force et de couple à six axes SOP‑γ82 a été spécifiquement conçu pour une intégration sur les brides de poignet des robots. Il mesure avec précision, simultanément, les forces selon trois axes (Fx, Fy, Fz) et les couples selon trois axes (Tx, Ty, Tz), fournissant ainsi des données de détection fiables en fond pour les opérations de contrôle de force du robot.
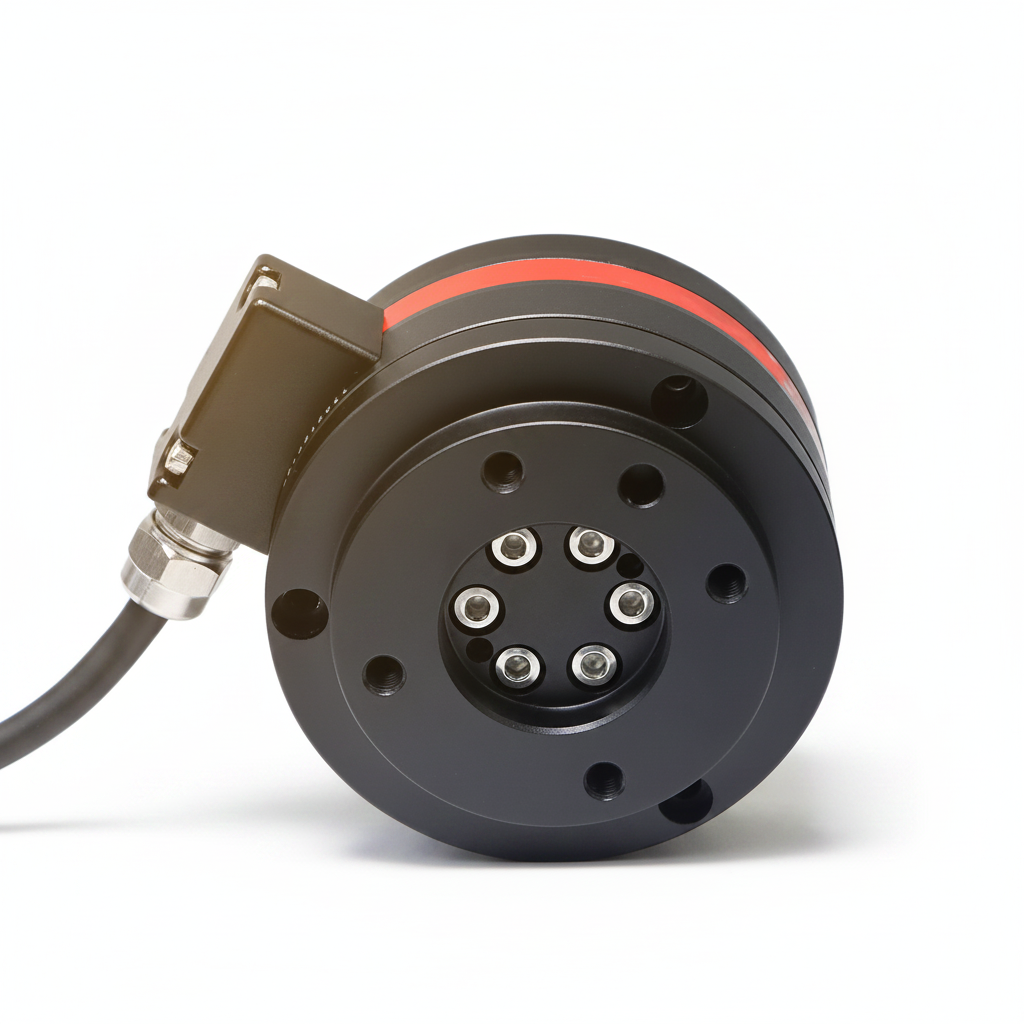
Fabriqué en alliage d’aluminium de qualité aérospatiale haut de gamme, ce capteur présente des dimensions compactes et un poids net d’environ 500 g. Sa conception légère permet un montage aisé sur les brides d’extrémité des robots, sans ajouter de charge utile excessive aux bras robotiques collaboratifs. Il atteint le degré de protection IP65, ce qui le rend résistant à la poussière d’atelier et aux projections d’eau. Sa structure mécanique optimisée et son étalonnage professionnel de découplage réduisent efficacement le couplage croisé des signaux entre les canaux de mesure. Sa non-linéarité et sa reproductibilité excellentes garantissent des performances de mesure stables dans des conditions de fonctionnement dynamiques.
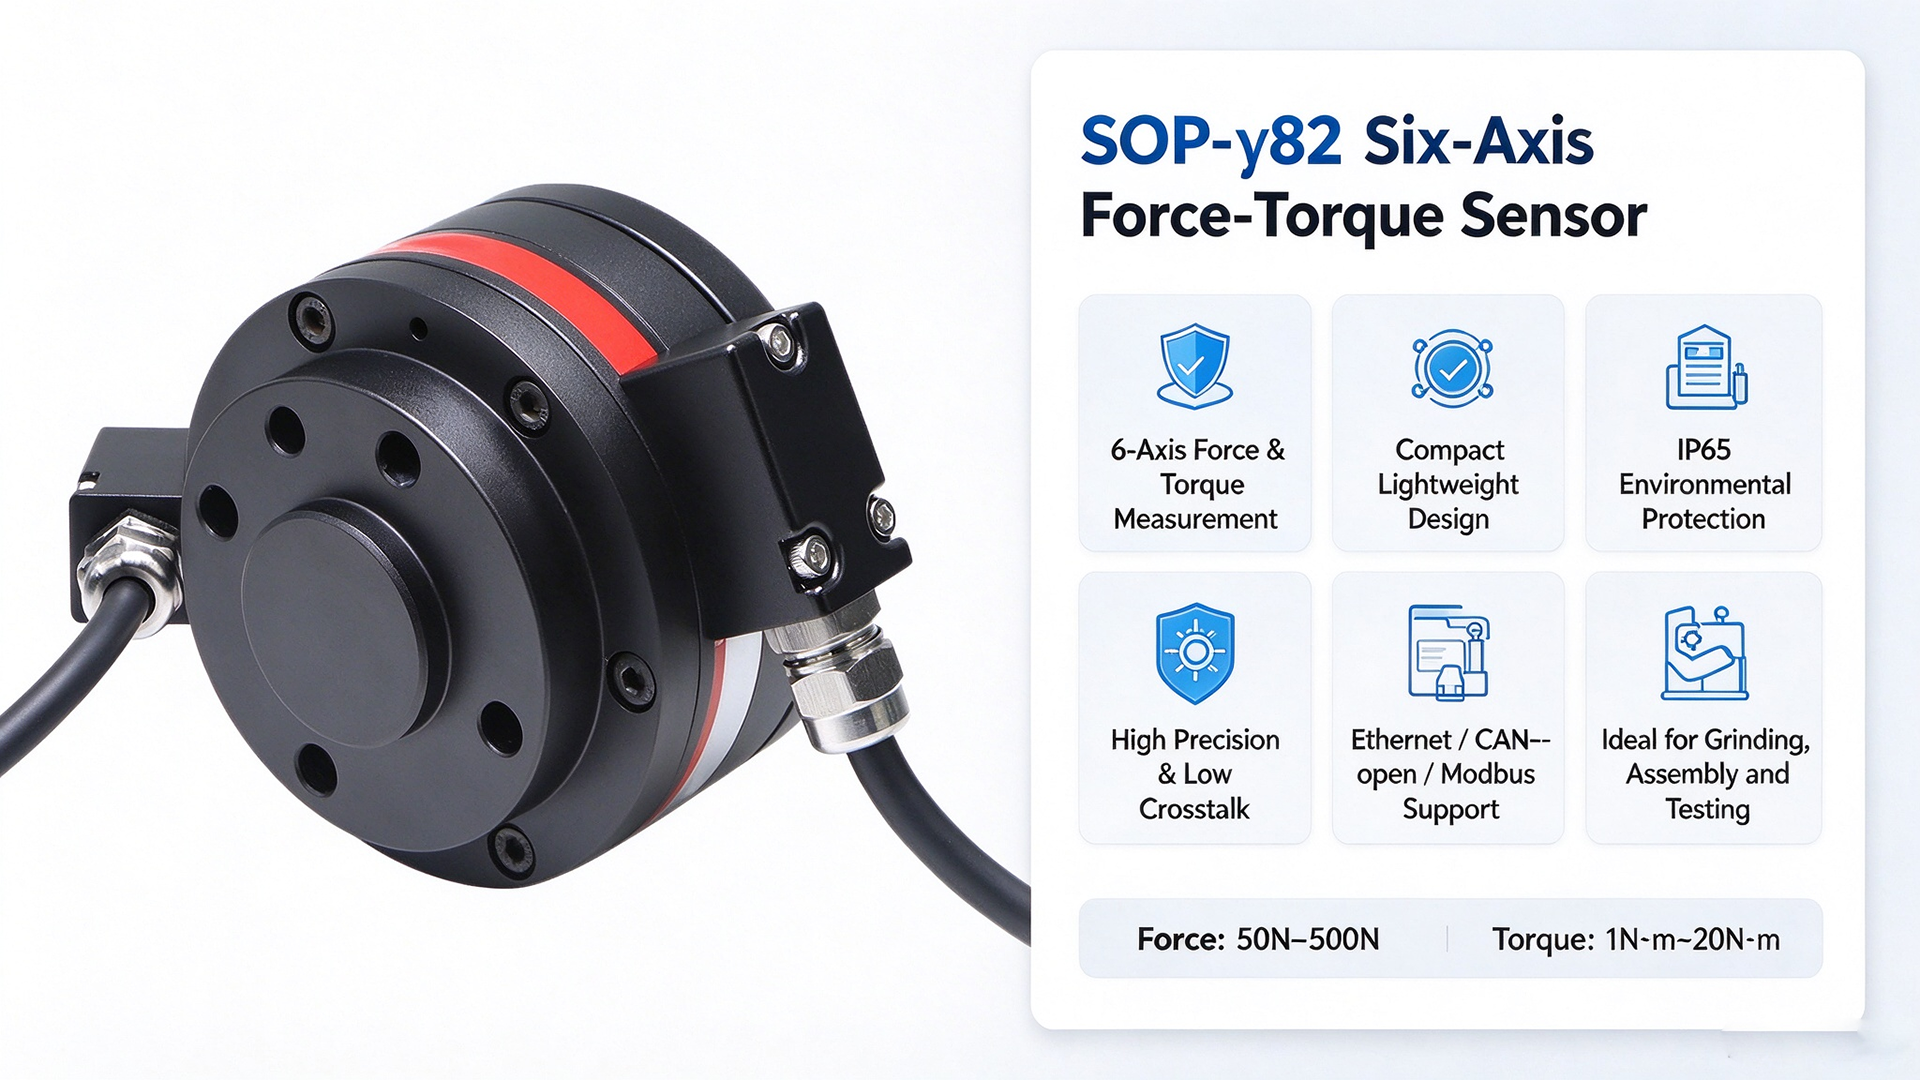
Le capteur prend en charge plusieurs protocoles industriels de communication courants, notamment Ethernet, CANopen et Modbus‑RTU. Il peut être facilement connecté aux armoires de commande robotisées et aux logiciels de mesure hôte pour un développement secondaire. Une vaste gamme de plages de mesure est disponible : les plages de force vont de 50 N à 500 N, tandis que les plages de couple couvrent 1 N·m à 20 N·m, répondant ainsi aux diverses exigences opérationnelles des robots collaboratifs de petite taille et des manipulateurs à faible charge.
Le capteur de force‑couple à six axes SOP‑γ82 est largement utilisé dans le meulage flexible robotisé, l’assemblage de composants de précision et la démonstration par guidage manuel. Il convient également à la recherche mécanique scientifique et aux essais des propriétés mécaniques des composants. Lors des opérations de meulage et d’ébavurage, la rétroaction de force en temps réel permet aux robots d’ajuster dynamiquement la force d’appui et d’éviter une usinage excessif des pièces. Pour l’assemblage de précision, il permet une insertion souple et réduit au minimum le risque d’endommagement des pièces.
De la production industrielle flexible à la recherche mécanique en laboratoire, la détection de force à six axes haute précision continue d’accélérer la modernisation de l’automatisation. Grâce à son encombrement réduit, ses performances de mesure supérieures et son extension souple des protocoles de communication, le SOP‑γ82 s’impose comme un composant de détection de force multiaxiale privilégié pour les projets de modernisation robotique avec contrôle de force.