 EN

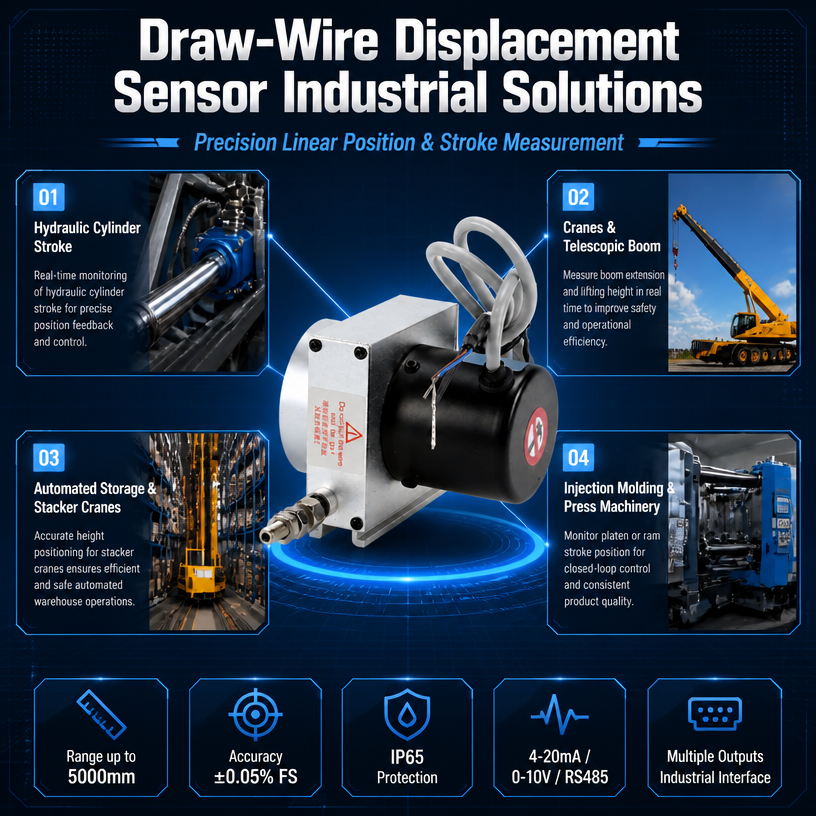
Un capteur à fil télescopique semble simple : un câble, un tambour à ressort, un élément de détection à l’intérieur. Cette simplicité est précisément ce qui conduit à sa spécification négligente — et ce qui fait que la plupart des pannes sur site ne sont pas du tout des pannes du capteur lui-même. Il s’agit d’erreurs de plage, d’erreurs de parcours du câble et d’erreurs d’adéquation de la sortie, qui ne se manifestent qu’après la mise en service de la machine.
Ce guide examine les décisions qui déterminent réellement si un capteur à fil tracté convient à votre application : la plage de mesure, le signal de sortie, la linéarité et la répétabilité, la protection environnementale et le montage. Il compare également les capteurs à fil tracté aux trois alternatives que les ingénieurs évaluent le plus fréquemment.
Ce que mesure un capteur à fil tracté — et ce qu’il ne mesure pas
Un capteur à fil tracté (aussi appelé potentiomètre à câble, transducteur à extension de câble ou jauge yo-yo) convertit un déplacement linéaire en un signal électrique. Le câble de mesure est fixé à l’objet mobile. Lorsque cet objet se déplace, le câble s’allonge et fait tourner un tambour ; ce tambour entraîne un élément de détection — un potentiomètre de précision, un codeur ou un circuit de détection magnétique — qui produit un signal proportionnel à l’allongement du câble.
Trois conséquences découlent directement de cette conception, et elles comptent davantage que tout titre accrocheur figurant sur une fiche technique :
Il mesure l’allongement du câble, pas la position réelle de l’objet. Le corps du capteur est fixé au bâti de la machine. Toute déformation, dilatation thermique ou vibration de ce bâti se traduit par une erreur de mesure. Dans les applications à longue course, la rigidité du bâti est souvent la source d’erreur prédominante — pas le capteur.
Il s’agit d’un dispositif uniaxial. Le câble doit se dérouler en ligne droite. Les angles de charge latérale, les mouvements oscillatoires du câble (« cable whip ») et les charges brutales dégradent à la fois la précision et la durée de vie du câble.
Il nécessite une force de rappel. Un ressort interne permet le retrait du câble. Si votre application ne peut tolérer quelques newtons de tension sur le câble, un capteur à fil tracteur n’est pas adapté.
Dans ces limites, ce format est difficile à égaler : courses longues dans un boîtier compact, tolérances de montage généreuses comparées aux capteurs à tige, et installation rapide sur des mises à niveau.
Les cinq spécifications qui déterminent sa pertinence
1. Plage de mesure — et la marge que vous devez y ajouter
Spécifiez la course à partir du déplacement réel, puis ajoutez une marge. Une règle pratique consiste à prévoir une réserve de 10 à 20 % au-delà de la course maximale, afin que le câble n’atteigne jamais sa butée finale sous l’effet d’un dépassement dynamique. Faire fonctionner un capteur à fil tracté jusqu’à sa limite mécanique est la cause la plus fréquente d’une défaillance prématurée : le câble subit un choc contre la butée, et le ressort de rentrée encaisse cet impact.
Vérifiez la course indiquée par rapport au mode de montage réel du capteur. Si le câble sort sous un angle, la course effective perçue par le capteur ne correspond pas à la course de l’axe machine — la géométrie consomme une partie de la course.
Vérifiez également la longueur autorisée du câble lui-même. Un capteur homologué pour une course de 1000 mm peut être livré avec un câble nettement plus long que 1000 mm ; cette longueur supplémentaire ne constitue pas une course utilisable.
2. Signal de sortie — adaptez-le au système de commande, pas à la fiche catalogue
Quatre familles de sorties couvrent la plupart des besoins industriels :
Sortie Idéale pour À surveiller
Résistif (potentiomètre) : Rétroaction de position à faible coût, cartes d’entrée analogique simples ; charge due à l’impédance d’entrée et usure du curseur après des millions de cycles
0–10 V / ±10 V : Courtes longueurs de câble, cartes analogiques PLC montées dans un armoire ; chute de tension et captation de bruit sur de longues distances
4–20 mA : Longues longueurs de câble, environnements industriels électriquement bruyants ; alimentation de la boucle et gestion de la résistance de charge
RS485 / Modbus : Réseaux multi-capteurs, diagnostics numériques, position absolue ; gestion des adresses, du débit en bauds et de la terminaison
Choisissez en fonction de la distance entre le capteur et l’armoire de commande, ainsi que de l’environnement électromagnétique, et non pas en fonction des articles disponibles en stock. Un signal 0–10 V transmis sur 30 m à travers une armoire d’entraînement captera inévitablement du bruit, qu’aucun filtrage ne parviendra à éliminer complètement ; les solutions 4–20 mA ou RS485 règlent ce problème dès la phase de spécification.
Pour les applications où la machine doit connaître immédiatement sa position dès la mise sous tension — sans cycle d’origine — spécifiez une sortie absolue plutôt qu’une sortie incrémentale.
3. La linéarité et la répétabilité ne correspondent pas à la même valeur
La linéarité décrit à quel point la sortie s’écarte d’une ligne droite sur toute la course. La répétabilité décrit à quel point le capteur fournit la même sortie pour une même position. Dans la plupart des boucles de commande, la répétabilité importe davantage que la linéarité : un capteur répétable mais légèrement non linéaire peut être corrigé par logiciel ; un capteur non répétable ne le peut pas. Demandez les deux valeurs, et précisez si la linéarité est indiquée en ± % de la pleine échelle ou en ± % de la mesure. Sur les courses courtes, cette différence est significative.
4. Résolution — le chiffre qui limite discrètement votre commande
La résolution est la plus petite variation de position que la sortie peut distinguer. Sur les unités résistives et à tension analogique, elle est limitée à la fois par l’élément de détection et par le bruit électrique de fond de votre carte d’entrée, et non par le capteur seul. Un capteur annoncé avec une haute résolution, relié à une carte d’entrée bruyante de 12 bits, offrira une performance de 12 bits.
Pour le positionnement à vitesse lente (ouverture de porte, niveau, course de vanne), la résolution est rarement la contrainte. Pour les applications à haute vitesse avec servomoteurs ou sur banc d’essai, elle l’est généralement.
5. Protection environnementale et parcours du câble
La classe IP protège le boîtier. Elle renseigne toutefois peu sur la sortie de câble, qui constitue précisément le point d’entrée des contaminants. Dans des environnements poussiéreux, brouillards de liquide de coupe ou soumis à des nettoyages à haute pression, vérifiez comment la sortie de câble est étanche et si la gaine du câble est compatible avec les fluides présents.
La température joue un double rôle : l’élément de détection dérive, et le câble ainsi que le ressort voient leur comportement modifié. Si l’application fonctionne à haute température, demandez la plage de température compensée plutôt que la plage de fonctionnement — il s’agit de valeurs différentes.
Câble tireur contre potentiomètre linéaire contre LVDT contre magnétostrictif
Câble tireur Potentiomètre linéaire (type tige) LVDT Magnétostrictif
Course typique ~50 mm à plusieurs mètres ~10 mm à ~1 m ~1 mm à ~500 mm ~50 mm à plusieurs mètres
Principe de mesure Câble + élément de détection rotatif Piste résistive + balai Inductif sans contact Magnétostrictif sans contact
Avantage Course longue, corps compact, montage en rétrofit aisé Simple, faible coût, montage direct en ligne Linéarité et répétabilité élevées, aucune usure du noyau Sortie absolue, robuste dans les vérins hydrauliques
Limitation Sensibilité au trajet et à la tension du câble Usure du balai, sensibilité à l’alignement Course courte, nécessite un conditionneur de signal Coût plus élevé, contraintes d’installation
Application typique Presses, vérins, vannes, bancs d’essai, élévateurs Positionnement général sur machines, réalisations axées sur le coût Métrologie, vannes servo, bancs de R&D Vérins hydrauliques, moulage par injection
La décision dépend généralement de la course et de l’espace disponible pour le montage. Au-delà d’environ un mètre de déplacement, les capteurs à tige deviennent longs, lourds et difficiles à aligner — c’est alors que les capteurs à fil tracté prennent le relais. En dessous de quelques centaines de millimètres, où la linéarité maximale et un fonctionnement sans usure sont essentiels, un LVDT ou un capteur de déplacement linéaire à tige constitue généralement la solution technique la plus adaptée.
Les domaines d’application privilégiés des capteurs à fil tracté
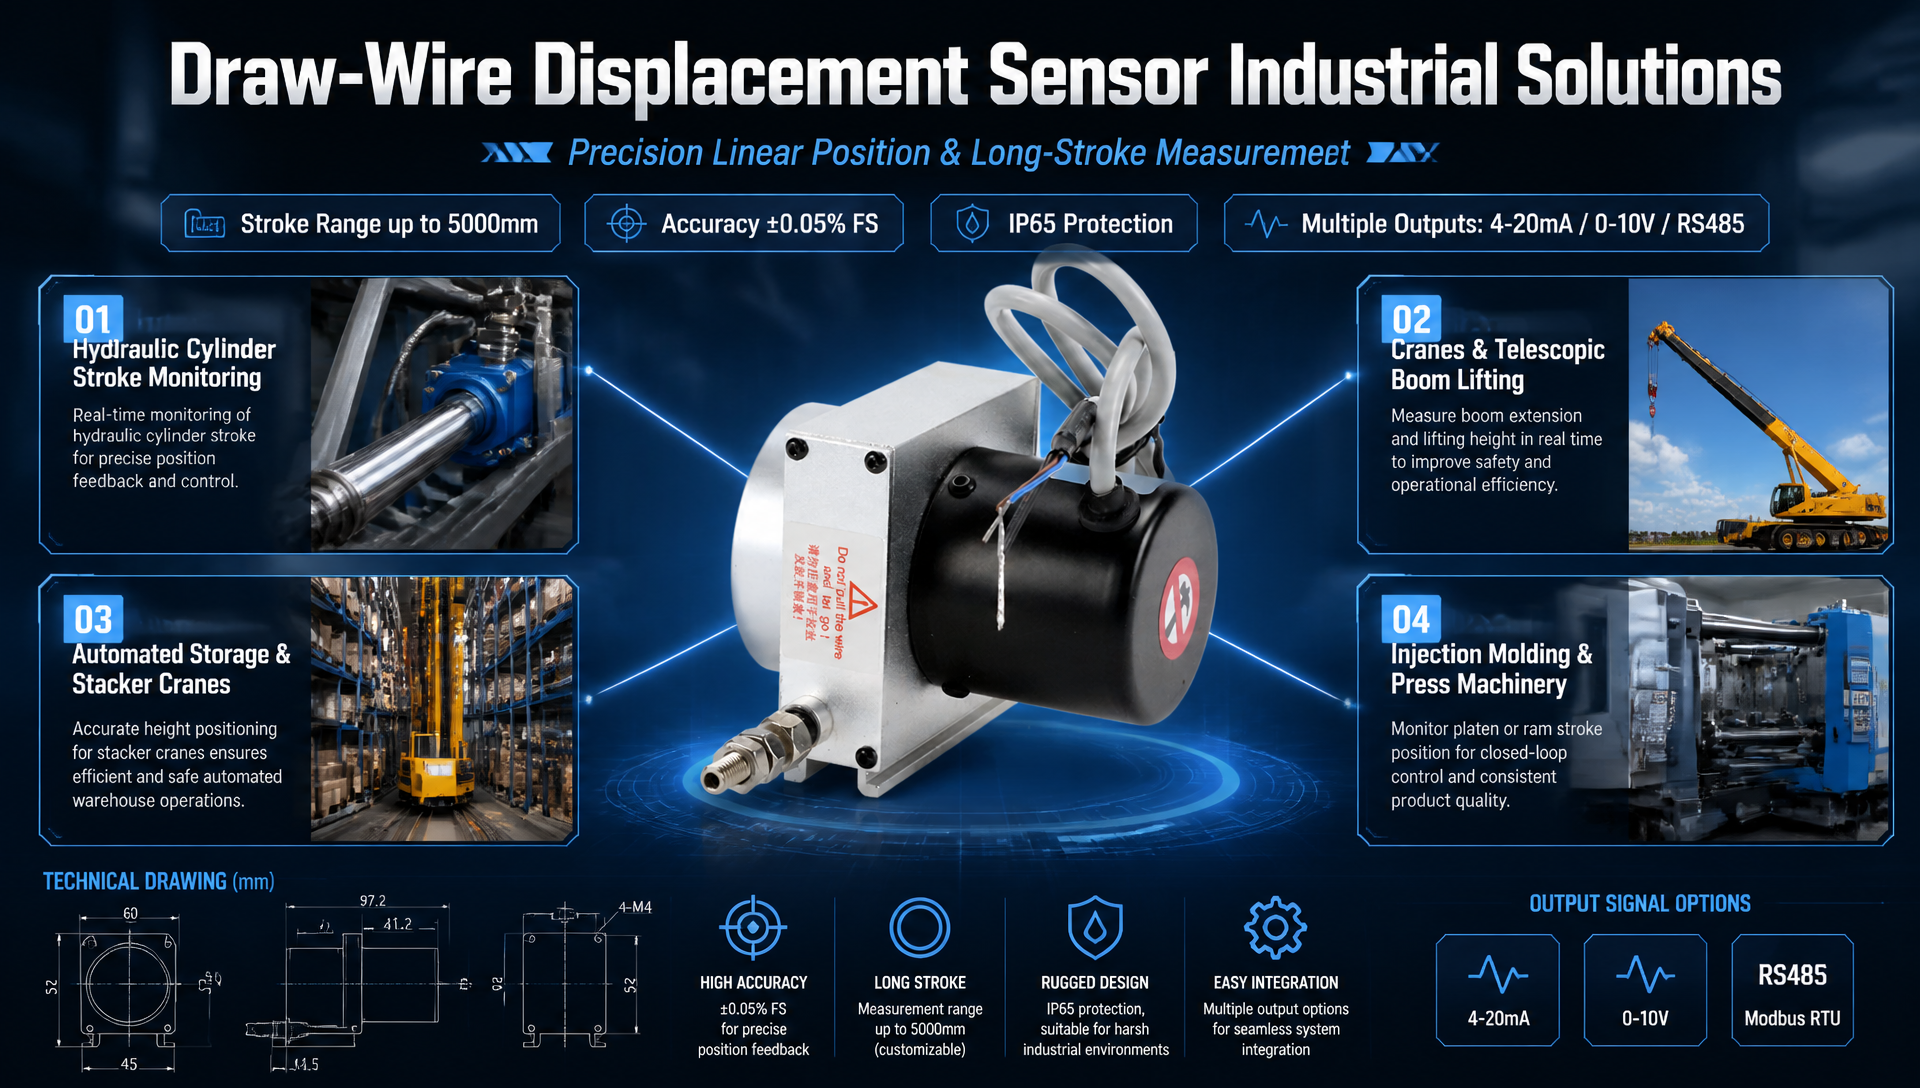
Machines de moulage par injection. Le retour d’information sur la position du dispositif de serrage et de l’éjecteur exige une grande course dans un espace restreint, avec des cycles de l’ordre de la seconde. Les unités à fil tracté se fixent au bâti et suivent le plateau mobile sans nécessiter la longueur de tige imposée par un potentiomètre linéaire.
Vérins hydrauliques et systèmes de levage. La surveillance de la course des vérins — y compris des vérins intégrés dans des murs ou des structures où l’accès est limité — est une application classique des capteurs à fil tracté : un point d’ancrage sur le bâti, un autre sur l’élément mobile, sans besoin de gabarit d’alignement.
Ouvrages hydrauliques et vannes de barrage. La mesure de l’ouverture des vannes s’effectue en mètres de course dans des conditions extérieures. Ici, la question du choix porte rarement sur la résolution, mais plutôt sur l’étanchéité, la durabilité de la gaine du câble et la résistance aux dépôts de limon et à l’humidité.
Bancs d’essai et mesures de suspension. La compression des ressorts, la course des amortisseurs et la déformation structurelle lors des essais de tenue mécanique exigent une grande reproductibilité ainsi qu’un trajet de câble résistant aux vibrations. Les applications liées à la suspension automobile et au domaine de la course constituent un usage bien établi pour les capteurs compacts à fil tendu.
Rétrofit. Lorsqu’une machine n’a jamais été instrumentée et qu’il n’y a pas d’espace disponible pour usiner un logement de fixation, un capteur à fil tendu équipé d’un support peut souvent être installé en moins d’une heure.
Erreurs d’installation à l’origine de la plupart des pannes sur site
Câble sortant sous un angle. Maintenez le trajet du câble perpendiculaire au tambour, dans la limite de l’angle spécifié par le fabricant. Même quelques degrés de charge latérale persistante usent le guide-câble et faussent la mesure.
Un câble trop lâche ou trop tendu. Le câble doit rester tendu sur toute la course. Si l’axe peut se déplacer plus rapidement que la vitesse de rétraction du ressort, le câble se relâche puis se raidit brusquement — une charge de choc qui endommage le tambour.
Fixation du corps sur un panneau vibrant. Le capteur mesure le mouvement relatif de ses deux points d’ancrage. Une bride flexible devient partie intégrante de la mesure.
Négligence du rayon de courbure du câble à la sortie. Un cheminement trop serré juste à la sortie usure l’enveloppe, puis finalement les conducteurs.
Absence de dispositif de décharge mécanique sur le câble électrique. Le câble de signal n’est pas un élément mécanique ; le fixer à des pièces mobiles transmet des charges au connecteur.
Mise en service sans balayage complet de la course. Faites lentement parcourir l’axe d’une extrémité à l’autre et observez la sortie pour détecter des pertes de signal, des sauts ou des interférences mécaniques avant le démarrage de la production.
Pour les installations extérieures à longue course, ajoutez une butée mécanique physique indépendante du capteur. Le capteur ne doit jamais constituer la limite mécanique de la machine.
Intégration avec le système de commande
Trois détails d’intégration méritent d’être réglés avant votre commande :
Impédance d’entrée. Une sortie résistive forme un diviseur de tension avec la carte d’entrée. Si l’impédance de la carte n’est pas nettement supérieure à la résistance de piste du capteur, la mesure sera comprimée à une extrémité de la course. Vérifiez ceci avant d’accuser le capteur.
Longueur et blindage du câble. Pour les sorties analogiques en tension, maintenez les longueurs courtes et utilisez une paire torsadée blindée, le blindage étant relié à la terre à une seule extrémité. Pour les longues distances, passez à une boucle de courant ou à une sortie numérique.
Mise à l’échelle et étalonnage. Décidez dès la phase de conception si l’API traitera les valeurs brutes ou les unités d’ingénierie, et documentez les points d’étalonnage. Un étalonnage à deux points, aux niveaux de 10 % et 90 % de la course, évite les zones de butée où les tolérances mécaniques sont les plus défavorables.
Maintenance et cycle de vie
Les capteurs à fil tracté sont des consommables au même titre qu’une courroie ou un filtre : le câble et le ressort ont une durée de vie limitée en nombre de cycles, et la spécification doit en tenir compte. En production continue, prévoyez des inspections périodiques de l’état du câble, de la force de rentrée et de la reproductibilité de la sortie à une position de référence. Un contrôle de reproductibilité effectué en un seul point fixe et enregistré mensuellement permettra de détecter toute dégradation bien avant qu’elle ne compromette la qualité.
Lorsque la durée de vie en cycles constitue la contrainte principale, précisez l’élément de détection en conséquence : une unité à potentiomètre et une unité à codeur présentent des profils d’usure très différents pour une même course et une même vitesse.
FAQ
Quelle est la différence entre un capteur à fil tracté et un potentiomètre à corde ? Il s’agit du même dispositif désigné sous des noms différents. « Potentiomètre à corde » et « transducteur d’extension par câble » sont courants en Amérique du Nord ; « capteur à fil tracté » et « codeur à fil tracté » sont plus répandus en Europe et en Asie.
Un capteur à fil tireur peut-il mesurer la vitesse ainsi que la position ? Oui — il suffit de dériver le signal de position, à condition que la sortie soit propre et que la fréquence d’échantillonnage soit adéquate. Pour des applications exigeantes en précision de vitesse, vérifiez d’abord la résolution et la fréquence de mise à jour ; la précision de la vitesse découle de celle de la position.
Quelle est la précision d’un capteur à fil tireur ? Elle dépend de la longueur de course, de l’élément de détection et, de façon critique, de la rigidité du montage. Sur de courtes courses avec un châssis rigide, les unités de précision offrent une excellente reproductibilité. Sur des courses de plusieurs mètres, la déformation du châssis et la flèche du câble constituent généralement les principales sources d’erreur.
Peut-il être utilisé en extérieur ? Oui, à condition qu’il dispose d’un indice de protection (IP) adapté et d’une gaine de câble appropriée. Les facteurs limitants en extérieur sont généralement l’exposition aux UV du câble, la pénétration d’eau à la sortie du câble et les variations de température, plutôt que l’élément de détection lui-même.
Un capteur à fil tracteur convient-il à un vérin hydraulique ? Oui, il peut être monté extérieurement, à côté du vérin. Si le vérin doit être instrumenté en interne, une conception magnétostrictive ou un LVDT intégré au vérin constitue généralement la solution la plus pratique.
Quelle réserve de course dois-je prévoir ? Prévoyez 10 à 20 % au-delà de la course maximale de fonctionnement, et veillez à ce que la butée mécanique de la machine — et non le capteur — définisse la limite mécanique.
Choisir le bon format pour votre course
Le format à fil tracteur s’impose lorsque la course est longue, l’espace de montage restreint et la rapidité d’installation primordiale. Il est moins adapté lorsque le châssis est flexible, le trajet du câble ne peut pas être maintenu rectiligne, ou lorsque le fonctionnement sans usure à très haut nombre de cycles constitue la priorité. Prendre la bonne décision dès la phase de spécification prend une heure ; la mauvaise décision fait perdre une fenêtre de mise en service.
Si vous sélectionnez un capteur de déplacement pour une presse, un vérin, une vanne, un banc d’essai ou une machine de production et que vous souhaitez un deuxième avis sur la plage de mesure, le signal de sortie et le mode de montage, notre équipe d’ingénieurs peut analyser votre application et vous recommander un type de capteur — les capteurs à fil tracté, les capteurs de déplacement linéaire, les capteurs LVDT et les capteurs magnétostrictifs sont tous fabriqués en interne, ce qui signifie que la recommandation n’est pas limitée à une seule technologie.
Parlez à un ingénieur de votre application → Demandez un devis