 EN

Vetokelvasensorit: Käytännöllinen valintatekijöiden opas teollisuusinsinööreille
Vetokelvasensori näyttää yksinkertaiselta: kaapeli, jousikuormitettu rumpu ja sisällä mittaelementti. Juuri tämä yksinkertaisuus johtaa siihen, että sitä valitaan huolimattomasti – ja juuri siksi useimmat kenttävirheet eivät ole lainkaan sensorivirheitä. Ne ovat mittausaluevirheitä, kaapelireittivirheitä ja tulosteen sovitusvirheitä, jotka tulevat esiin vasta koneen käyttöönoton jälkeen.
Tässä opaskirjassa käydään läpi päätöksiä, jotka todella määrittävät, toimiiko vetoketjusensori sovelluksessasi: mittausalue, lähtösignaali, lineaarisuus ja toistettavuus, ympäristönsuojaus sekä kiinnitys. Opaskirjassa verrataan myös vetoketjusensoreita kolmeen vaihtoehtoon, joihin insinöörit useimmiten vertailevat niitä.
Mitä vetoketjusensori mittaa – ja mitä se ei mittaa
Vetoketjusensori (jota kutsutaan myös langanpotentiometriksi, kaapelien laajentumisanturiksi tai yo-yo-mittariksi) muuntaa suoraviivaisen liikkeen sähköiseksi signaaliksi. Mittauskaapeli on kiinnitetty liikkuvan kohteen päähän. Kun kohde liikkuu, kaapeli venyy ja pyörittää rullaa; rulla ohjaa tunnistuskomponenttia – tarkkaa potentiometriä, kooderia tai magneettista tunnistuspiiriä – joka tuottaa lähtösignaalin, joka on suoraan verrannollinen kaapelin venymään.
Tästä rakenteesta seuraa kolme seurausta, ja ne ovat tärkeämpiä kuin mikä tahansa teknisten tietojen otsikko:
Se mittaa kaapelin venymää, ei kohteen todellista sijaintia. Anturin runko on kiinnitetty koneen kehikkeeseen. Keihikön joustavuus, lämpölaajeneminen tai värähtely muodostavat mittausvirheen. Pitkillä siirtomatkoilla kehikön jäykkyys on usein merkittävin virhelähde – ei itse anturi.
Se on yksiaukkoinen laite. Kaapelin on purkaututtava suoralla linjalla. Sivukuormituskulma, kaapelin heilahdus ja äkilliset kuormitukset heikentävät sekä tarkkuutta että kaapelin käyttöikää.
Sille tarvitaan palautusvoima. Sisäinen jousi vetää kaapelin takaisin. Jos sovelluksesi ei siedä muutamaa newtonia kaapelin jännitystä, vetokaapelianturi ei ole oikea valinta.
Näiden rajoitusten puitteissa sen muoto on vaikeasti voitettavissa: pitkät siirtomatkat tiukassa rungossa, suurempi sallittu asennustoleranssi verrattuna tankoantureihin ja nopea asennus jälkiasennuksissa.
Viisi ominaisuutta, jotka määrittävät, toimiiko se
1. Mittausalue – ja varaus, jonka sinun on lisättävä
Määritä alue todellisen matkan perusteella ja lisää turvamarginaali. Käytännöllinen sääntö on 10–20 %:n varaus enimmäisliikkeen yläpuolella, jotta kaapeli ei koskaan saavuta mekaanista päätepistettään dynaamisen ylikulun aikana. Vedonmittausanturin käyttö mekaanisen rajan saavuttamiseen on yleisin syy ennenaikaiseen vikaantumiseen: kaapeli kokee iskukuorman päätepisteessä, ja palautusjousi ottaa iskun vastaan.
Tarkista ilmoitettu alue sen perusteella, kuinka anturi todella asennetaan. Jos kaapeli poistuu kulmassa, anturin havaitsema tehollinen liike ei ole konen akselin liike – geometria kuluttaa aluetta.
Varmista myös kaapelin oma pituusvaraus. 1000 mm:n matkalle suunniteltu anturi voi toimitettaessa olla huomattavasti pidempi kuin 1000 mm; tämä ylimääräinen pituus ei kuitenkaan kuulu käytettävissä olevaan liikealueeseen.
2. Lähtösignaali – sovita se ohjausjärjestelmään, ei katalogiin
Neljä lähtösignaaliperhettä kattaa suurimman osan teollisia vaatimuksia:
Lähtösignaali Parhaiten sopii Varo
Resistiivinen (potentiometrinen) halpa asennon takaisinkytkentä, yksinkertaiset analogiset syöttökortit. Syöttökorttien sisäisen impedanssin kuormittava vaikutus; liukukoskettimen kulumista miljoonien käyttökertojen aikana
0–10 V / ±10 V Lyhyet kaapelointimatkat, ohjauskaapissa asennettujen PLC:n analogisten korttien kanssa. Jännitehäviö ja kohinan kerääntyminen pitkillä kaapelointimatkoilla
4–20 mA Pitkät kaapelointimatkat, sähköisesti kohinaisia teollisuuslaitoksia. Silmukan virranlähde ja kuormavastuksen budjetointi
RS485 / Modbus Monisensoriverkot, digitaaliset vianmääritystoiminnot ja absoluuttinen asento. Osoitteiden määrittely, bittinopeus ja päätteistysmenettelyn noudattaminen
Valitse signaalimuoto kaapelointimatkan ja ohjauskaapin sähköisen kohinaympäristön perusteella, ei sen perusteella, mikä on varastossa. 0–10 V -signaali, joka lähetetään 30 metrin matkan ajokabinetin läpi, kerää kohinaa, jota ei voida täysin poistaa suodattamalla; 4–20 mA tai RS485 ratkaisee ongelman jo suunnitteluvaiheessa.
Sovelluksissa, joissa koneen on tunnettava asento välittömästi virtaamisen jälkeen — ilman nollauskierrosta — määritellään absoluuttinen ulostulo eikä inkrementaalinen ulostulo.
3. Lineaarisuus ja toistettavuus eivät ole sama luku
Lineaarisuus kuvaa, kuinka paljon anturin lähtö poikkeaa suorasta viivasta koko liikealueen aikana. Toistettavuus kuvaa, kuinka tarkasti anturi palauttaa saman lähtöarvon samassa paikassa. Useimmissa säätöpiireissä toistettavuus on tärkeämpi kuin lineaarisuus: toistettava, mutta hieman epälineaarinen anturi voidaan korjata ohjelmallisesti; toistumaton anturi ei ole korjattavissa. Pyydä molemmat arvot ja kysy, ilmoitetaanko lineaarisuus ± % kokonaaskaalasta vai ± % mitatusta arvosta. Lyhyillä liikealueilla ero on merkittävä.
4. Resoluutio – luku, joka hiljaa rajoittaa säätöäsi
Resoluutio on pienin paikan muutos, jonka lähtö voi erottaa. Resistiivisissä ja analogisissa jänniteantureissa resoluutio rajoittuu sekä tunnistuselementtiin että syöttökorttisi sähköiseen kohinatasoon, ei pelkästään anturiin. Korkeaa resoluutiota mainostava anturi, joka kytketään kohinaiseen 12-bittiseen syöttökorttiin, toimii vain 12-bittisenä.
Hidas prosessin sijoittaminen (portin avaaminen, taso, venttiilin kulkumatka) ei yleensä vaadi erityisen korkeaa resoluutiota. Nopeita servosovelluksia tai testipenkkiä varten resoluutio on yleensä ratkaiseva tekijä.
5. Ympäristönsuojaus ja kaapelireitti
IP-luokitus suojelee koteloa. Se kertoo kuitenkin hyvin vähän kaapelitulosta, josta saastuminen itse asiassa tapahtuu. Pölyisissä, jäähdytysnesteiden höyryssä tai pesuun tarkoitetuissa ympäristöissä varmista, miten kaapelitulo on tiivistetty ja onko kaapeliverhoilu yhteensopiva paikalla olevien nesteiden kanssa.
Lämpötilalla on kaksinkertainen merkitys: anturielementin arvot muuttuvat ja kaapeli sekä jousi muuttavat käyttäytymistään. Jos sovellus toimii kuumana, pyydä kompensoitu lämpötila-alue eikä vain käyttölämpötila-alue — ne ovat eri arvoja.
Vetolanka vs. lineaarinen potentiometri vs. LVDT vs. magneettostruktiivinen anturi
Vetolanka Lineaarinen potentiometri (tankotyyppinen) LVDT Magneettostruktiivinen anturi
Tyypillinen kulkumatka noin 50 mm useisiin metreihin noin 10 mm noin 1 m:een noin 1 mm noin 500 mm:iin noin 50 mm useisiin metreihin
Mittausperiaate Kaapeli + pyörivä tunnistusalkio Resistiivinen rata + liukukytkin Kosketukseton induktiivinen Kosketukseton magnetostrictiivinen
Edut Pitkä siirtomatto, pieni runko, helppo jälkiasennus Yksinkertainen, alhaiset kustannukset, suora linja-asennus Korkea lineaarisuus ja toistettavuus, ytimessä ei kuluminen Absoluuttinen ulostulo, kestävä hydraulisyylintereihin
Rajoitukset Kaapelireitin ja jännityksen herkkyys Liukukytkimen kuluminen, asennuksen tarkkuuden vaatimus Lyhyt siirtomatto, vaatii signaalimuuntimen Korkeammat kustannukset, asennusrajoitukset
Tyypilliset käyttökohteet Puristimet, nosturit, portit, testilaitteet, nostimet Yleinen koneiden sijaintimäärittäminen, kustannustehokkaat rakentamisratkaisut Mittaustekniikka, servoventtiilit, tutkimus- ja kehityspenkki Hydraulisyylinterit, muottilajittelut
Päätös perustuu yleensä siirtymän pituuteen ja asennustilaan. Noin metrin siirtymän ylittyessä tankomaiset anturit muuttuvat pitkiksi, raskaiksi ja vaikeiksi kohdistaa – tällöin vetolankamaiset anturit ottavat vallan. Muutamansadan millimetrin siirtymille, joissa korkea lineaarisuus ja kulumaton toiminta ovat ratkaisevia, LVDT-anturi tai tankomainen lineaarinen siirtymäanturi on yleensä parempi tekninen ratkaisu.
Paikat, joissa vetolankamaiset anturit osoittavat arvonsa
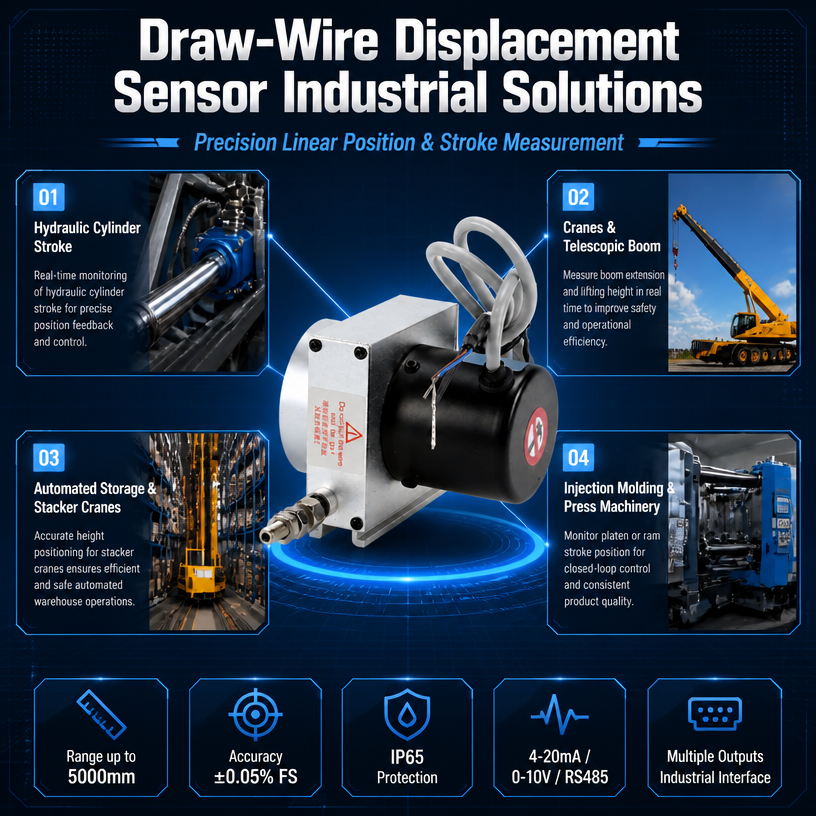
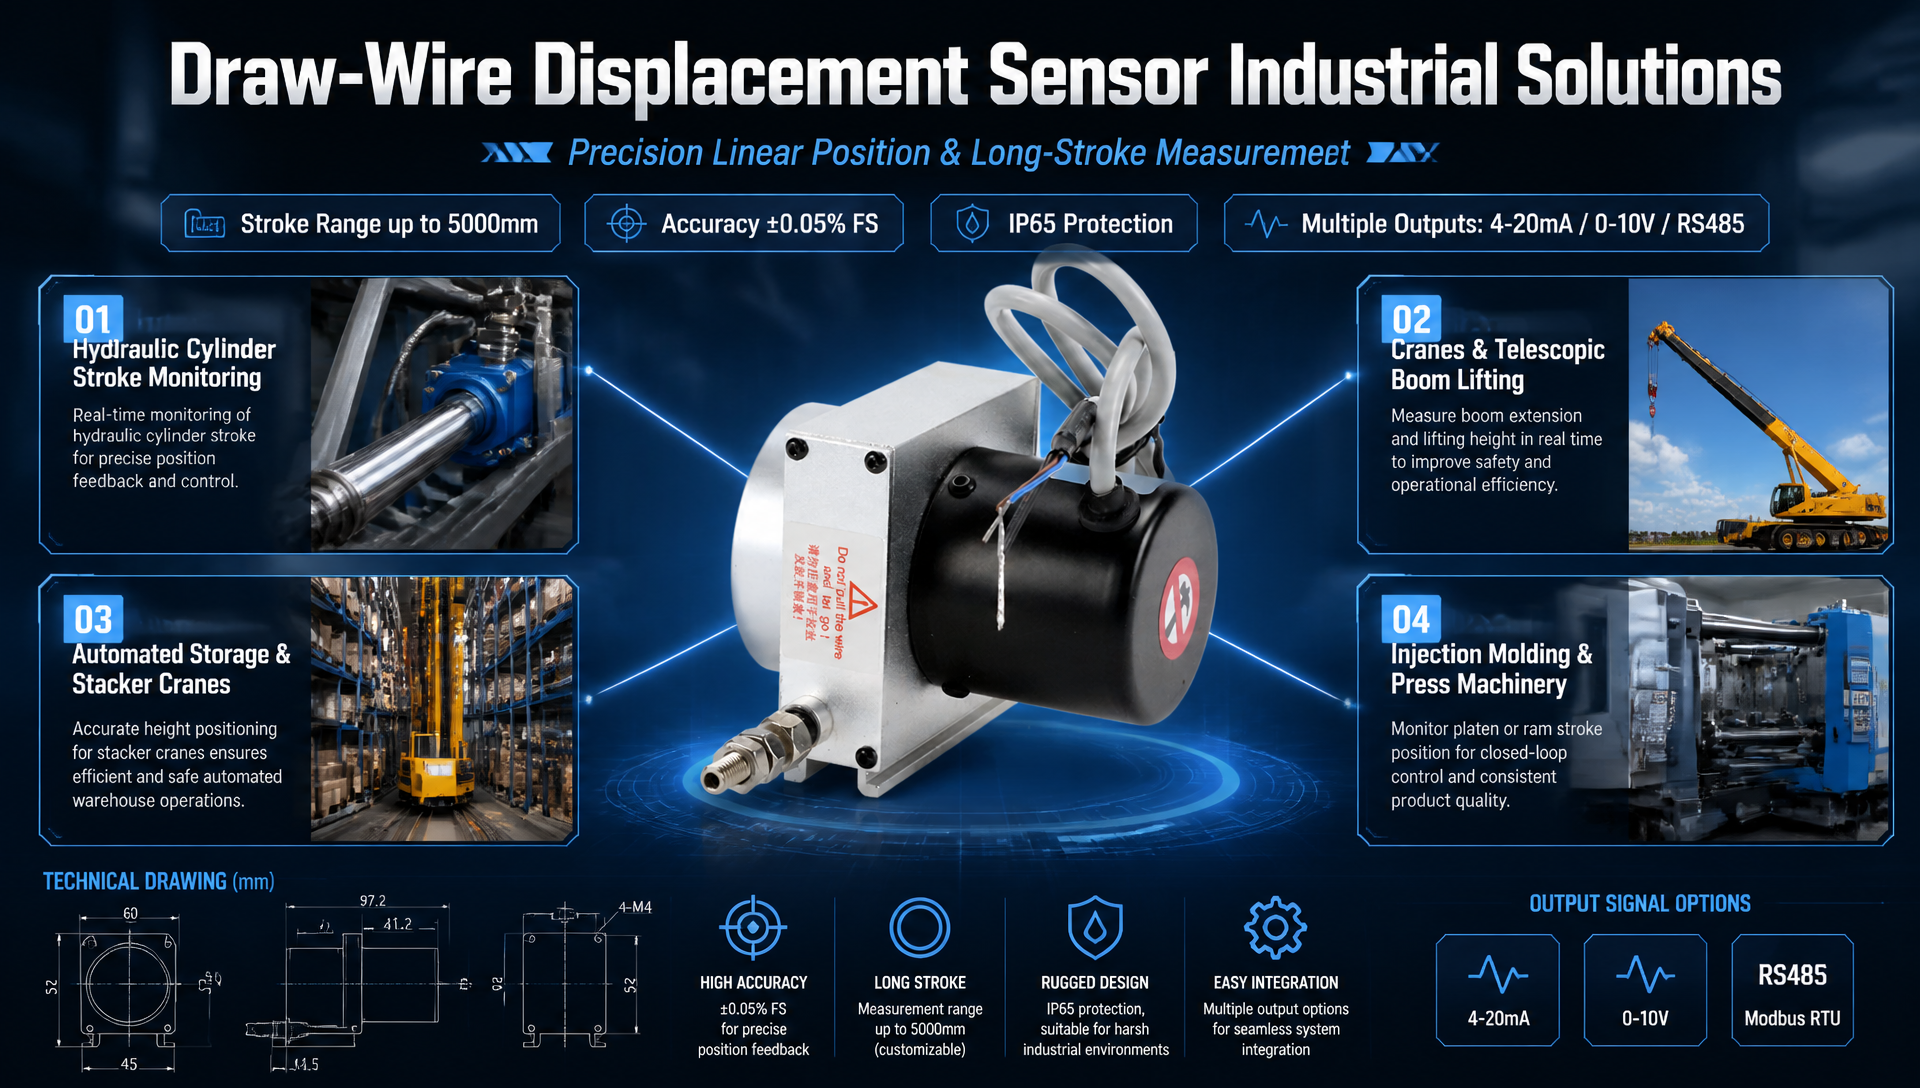
Suurpaineiset muotinavauslaitteet. Kiinnitys- ja työntöliikkeen sijaintitiedon saaminen vaatii pitkää siirtymää rajoitetussa tilassa sekunnin luokkaa olevilla sykliajoilla. Vetolankayksiköt kiinnitetään kehikkoon ja seuraavat liikkuvaa laattaa ilman, että tarvittaisiin lineaarisen potentiometrin vaatima tankopituus.
Hydrauliikkajakkit ja nostojärjestelmät. Jakkin siirtymän seuranta – mukaan lukien seinässä tai rakenteessa sijaitsevat jakit, joihin pääsy on rajoitettu – on klassinen vetolankamainen tehtävä: yksi ankkuripiste kehikossa, toinen liikkuvassa osassa, eikä kohdistusapuvälinettä tarvita.
Vedenhallinta- ja sulkuportit. Porttien avausten mittaaminen ulkoissa olosuhteissa tehdään metrin tarkkuudella. Tässä valintakysymyksessä ratkaisevaa ei yleensä ole resoluutio, vaan tiukkuus, kaapeliverhon kestävyys sekä hiekka- ja kosteuskestävyys.
Testipenkki- ja ripustusmittaukset. Jousien puristuminen, vaimentimien matka ja rakenteellinen taipuma kestävyystestauksen aikana vaativat korkeaa toistettavuutta ja kaapelireittiä, joka kestää värähtelyjä. Kilpailuautojen ja automaaliset ripustusjärjestelmät ovat hyvin vakiintuneita sovelluksia kompakteille vetokaapelisensoreille.
Jälkiasennukset. Kun konetta ei alun perin varustettu mittauslaitteilla ja asennusreikää ei voida porata paikalle, vetokaapelisensori kiinnityslevyllä voidaan usein asentaa alle tunnissa.
Asennusvirheet, jotka aiheuttavat suurimman osan kenttävikoja
Kaapelin poistuminen kulmassa. Pidä kaapelireitti rumpua vasten kohtisuorassa valmistajan ilmoittamassa kulmassa. Jo muutaman asteen pitkäaikainen sivukuormitus kuluttaa kaapeliohjainta ja vääristää lukemia.
Liian löysä tai liian jännitetty kaapeli. Kaapelin on pysyttävä jännittyneenä koko liikkeen matkalla. Jos akseli liikkuu nopeammin kuin jousi voi kutistua, kaapeli löystyy ja venyy äkkiä taas jännittyneeksi – tämä aiheuttaa iskukuorman, joka vahingoittaa rullaa.
Kotelon kiinnittäminen värähtelevälle paneelille. Anturi mittaa kahden ankkuripisteen suhteellista liikettä. Joustava kiinnike muodostuu osaksi mittausta.
Kaapelin taivutussäteen huomioimatta jättäminen poistumiskohdassa. Terävä kaapelointi suoraan ulostulossa aiheuttaa eristeen väsymistä ja lopulta myös johtimien väsymistä.
Sähkökaapelissa ei ole vetolujuuden tukia. Signaalikaapeli ei ole mekaaninen osa; sen kiinnittäminen liikkuvien osien kanssa siirtää kuormaa liittimeen.
Käynnistäminen ilman koko liikkeen läpikäyntiä. Käytä akselia hitaasti päästä päähän ja tarkkaile tulostetta katkoksiin, hyppäyksiin ja mekaaniseen esteeseen ennen tuotannon aloittamista.
Pitkän liikkeen ulkoasennuksiin lisätään fyysinen päätepysäytin, joka on riippumaton anturista. Anturin ei pitäisi koskaan olla koneen mekaaninen raja.
Integrointi ohjausjärjestelmään
Kolme integraatiotietoa on sovittava ennen tilausta:
Syöttöimpedanssi. Resistiivinen lähtö muodostaa jännitejakajan syöttökortin kanssa. Jos kortin impedanssi ei ole huomattavasti suurempi kuin anturin liukureitin resistanssi, lukema puristuu yhden liukumatkan päässä. Tarkista tämä ennen kuin syytät anturia.
Kaapelin pituus ja suojaus. Analogisille jännitelähdöille pidä kaapelit lyhyinä ja käytä suojattua kiertoparia, jonka suojus on maadoitettu yhdestä päästä. Pitkille matkoille vaihda virtasilmukkaan tai digitaalilähtöön.
Asteikko ja kalibrointi. Päätä suunnitteluvaiheessa, skaalaako PLC raakalukemia vai teknisiä yksiköitä, ja dokumentoi kalibrointipisteet. Kahden pisteen kalibrointi liukumatkan 10 %:n ja 90 %:n kohdalla välttää päätyasentoalueet, joissa mekaaniset toleranssit ovat heikoimmillaan.
Huolto ja käyttöikä
Vetokelapohjaiset anturit ovat kulutusosia samalla tavalla kuin hihna tai suodatin — kaapeli ja jousi kestävät vain rajallisen määrän käyttökertoja, ja tämä tulee ilmoittaa teknisissä vaatimuksissa. Jatkuvassa tuotannossa suunnittele säännölliset tarkastukset kaapelin kunnon, vetovoiman ja tulosteen toistettavuuden osalta viiteasemassa. Yhden kiinteän pisteen toistettavuuden tarkastus, joka kirjataan kuukausittain, havaitsee heikkenemisen paljon ennen kuin se johtaa laatuongelmiin.
Jos käyttökertojen määrä on rajoittava tekijä, määritä tunnistusosa sen mukaan: potentiometripohjaisella ja kooderipohjaisella yksiköllä on erilaiset kulumisprofiilit samalla siirtymällä ja nopeudella.
UKK
Mikä on ero vetokelapohjaisen anturin ja langanpotentiometrin välillä? Ne ovat sama laite eri nimillä. "Langanpotentiometri" ja "kaapelilaajentumisanturi" ovat yleisiä Pohjois-Amerikassa; "vetokelapohjainen anturi" ja "vetokelakooderi" ovat yleisempiä Euroopassa ja Aasiassa.
Voiko vetokelavuotimen anturi mitata sekä nopeutta että sijaintia? Kyllä — derivoidaan sijaintisignaali, kunhan ulostulo on kirkas ja näytteenottotaajuus riittävä. Korkean tarkkuuden nopeusmittauksissa varmista ensin resoluutio ja päivitysnopeus; nopeuden tarkkuus johdetaan sijainnin tarkkuudesta.
Kuinka tarkka vetokelavuotimen anturi on? Tarkkuus riippuu siirtymän pituudesta, tunnistimelementistä ja — erityisen tärkeästi — kiinnityksen jäykkyydestä. Lyhyillä siirtymillä jäykällä kehikolla tarkat yksiköt ovat erinomaisen toistettavia. Monimetrisillä siirtymillä kehikon taipuminen ja kelanauhan riippuminen ovat yleensä virhebudjetin suurimmat tekijät.
Voidaanko sitä käyttää ulkona? Kyllä, kun IP-luokitus ja kaapeliverkko ovat sopivat. Ulkona rajoittavat tekijät ovat yleensä kaapelin UV-säteilyalttius, veden tunkeutuminen kaapelipoimusta ja lämpötilan vaihtelu eikä itse tunnistimelementti.
Sopiiko vetolankasensori hydrauliselle sylinterille? Kyllä, se voidaan asentaa ulkoisesti sylinterin viereen. Jos sylinteriin on asennettava anturi sisältä, magnetostruktio- tai sylinterin sisään asennettava LVDT-anturi on yleensä käytännöllisempi ratkaisu.
Kuinka suuren varavarakkeen tulisi olla? Suunnittele 10–20 % suurempi kuin suurin käyttövarake, ja varmista, että koneen mekaaninen kärkiasento — ei anturi — määrittää mekaanisen rajan.
Oikean varakkeen muodon valinta
Vetolankamuoto on edullisin, kun varake on pitkä, asennustila lyhyt ja asennuksen nopeus on tärkeä. Se ei sovellu, kun runko on joustava, kaapelireittiä ei voida pitää suorana tai kun erinomainen kestävyys erinomaisen korkeissa käyttökertojen määrissä on ensisijainen vaatimus. Oikean päätöksen tekeminen eritelmien laatimisvaiheessa vie tunnin; väärä päätös vie koko käyttöönottoikkunan.
Jos valitsette siirtymäanturin puristimeen, nosturiin, porttiin, testauslaitteistoon tai tuotantokoneeseen ja haluatte toisen mielipiteen mittausalueesta, lähtösignaalista ja kiinnityksestä, tekniikkatiimimme voi tarkistaa sovelluksenne ja suositella sopivaa anturityyppiä – vetolankasensorit, lineaariset siirtymäanturit, LVDT-anturit ja magnetostruktioanturit valmistetaan kaikki sisäisesti, joten suosituksessa ei rajoituta yhteen teknologiaan.
Keskustelkaa insinöörin kanssa sovelluksestanne → Pyytäkää tarjous