 EN

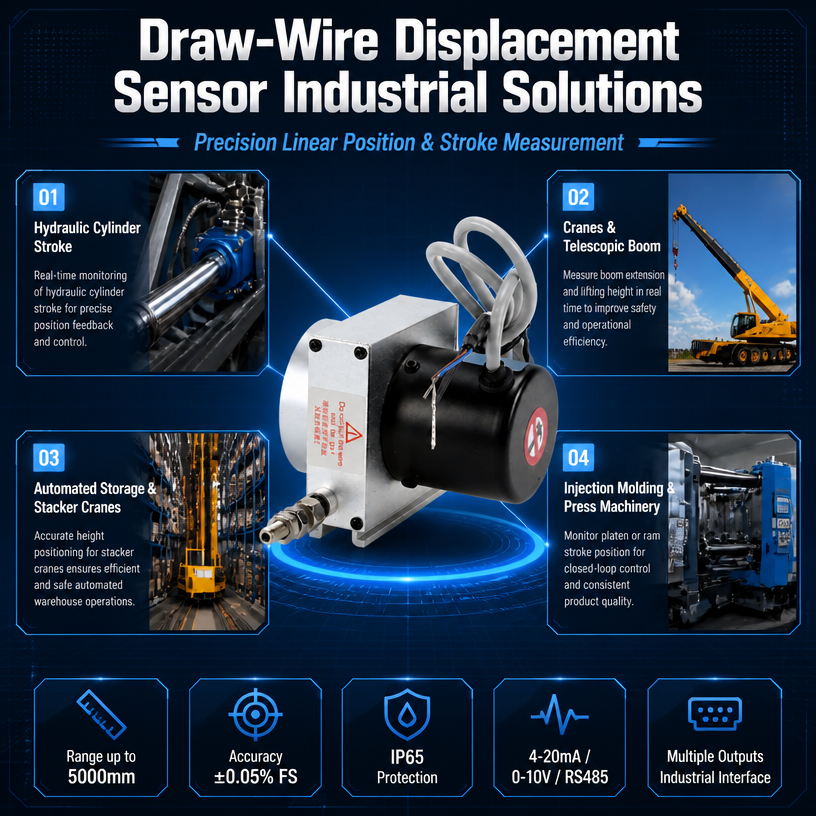
Tõmbejuhtme andurid: Praktiline valikujuhend tööstusinseneridele
Tõmbejuhtme andur näeb lihtne välja: juhe, spriigiga trumli ja sisemine mõõteelement. Selle lihtsus ongi põhjus, miks seda sageli ebaasjatult valitakse – ja miks enamik välihäireid ei ole tegelikult anduri häired. Need on ulatuse vead, juhtme teekonna vead ning väljundite sobitamise vead, mis ilmnevad alles pärast masina kasutuselevõttu.
See juhend läheb läbi otsustused, mis tegelikult määravad, kas tõmbejuhtmeandur sobib teie rakendusele: mõõteulatus, väljundsignaal, lineaarsus ja korduvus, keskkonnakaitse ning paigaldus. Samuti võrreldakse tõmbejuhtmeandureid kolme alternatiiviga, mida insenerid neid sageli võrdlevad.
Mida tõmbejuhtmeandur mõõdab – ja mida mitte
Tõmbejuhtmeandur (mida nimetatakse ka niitpotentsiomeetriks, kaabli pikendustransduktoriks või jo-jo mõõdikuteks) teisendab lineaarset liikumist elektriliseks signaaliks. Mõõtekaabel on kinnitatud liikuva objektiga. Kui objekt liigub, venib kaabel ja pöörab rulli; rull liigutab andurit – täpsuspotsentsiomeetrit, kodeerijat või magnetset andursüsteemi –, mis genereerib väljundsignaali, mis on võrdeline kaabli venitumisega.
Sellest konstruktsioonist tulenevad kolm tagajärge, mis on olulisemad kui mis tahes andmesoovitud pealkiri:
See mõõdab kaabli venitust, mitte objekti tegelikku asukohta. Sensori keha on kinnitatud masina raamile. Selle raami paindumine, soojuspaisumine või vibreerimine muutuvad mõõtemääramatuseks. Pikkade liikumistega rakendustes on sageli raami jäikus domineeriv mõõtemääramatuse allikas – mitte sensor ise.
See on ühe telje seade. Kaabel peab välja pöörduma sirgjooneliselt. Külgsuunaline koormusnurk, kaabli värin ja äklikud koormused halvendavad nii täpsust kui ka kaabli eluiga.
Sellel on vaja tagasitõmbejõudu. Sisemine vedru tõmbab kaabli tagasi. Kui teie rakendus ei suuda taluda mõnda newtonit kaabli pinget, siis ei sobi tõmmekaablisensor teie eesmärgiks.
Nende piirangute piires on selle vorm raske ületada: pikk liikumine kompaktse kehaga, suurepärane paigaldustolerants võrreldes teljesensoriga ning kiire paigaldus vanadesse süsteemidesse.
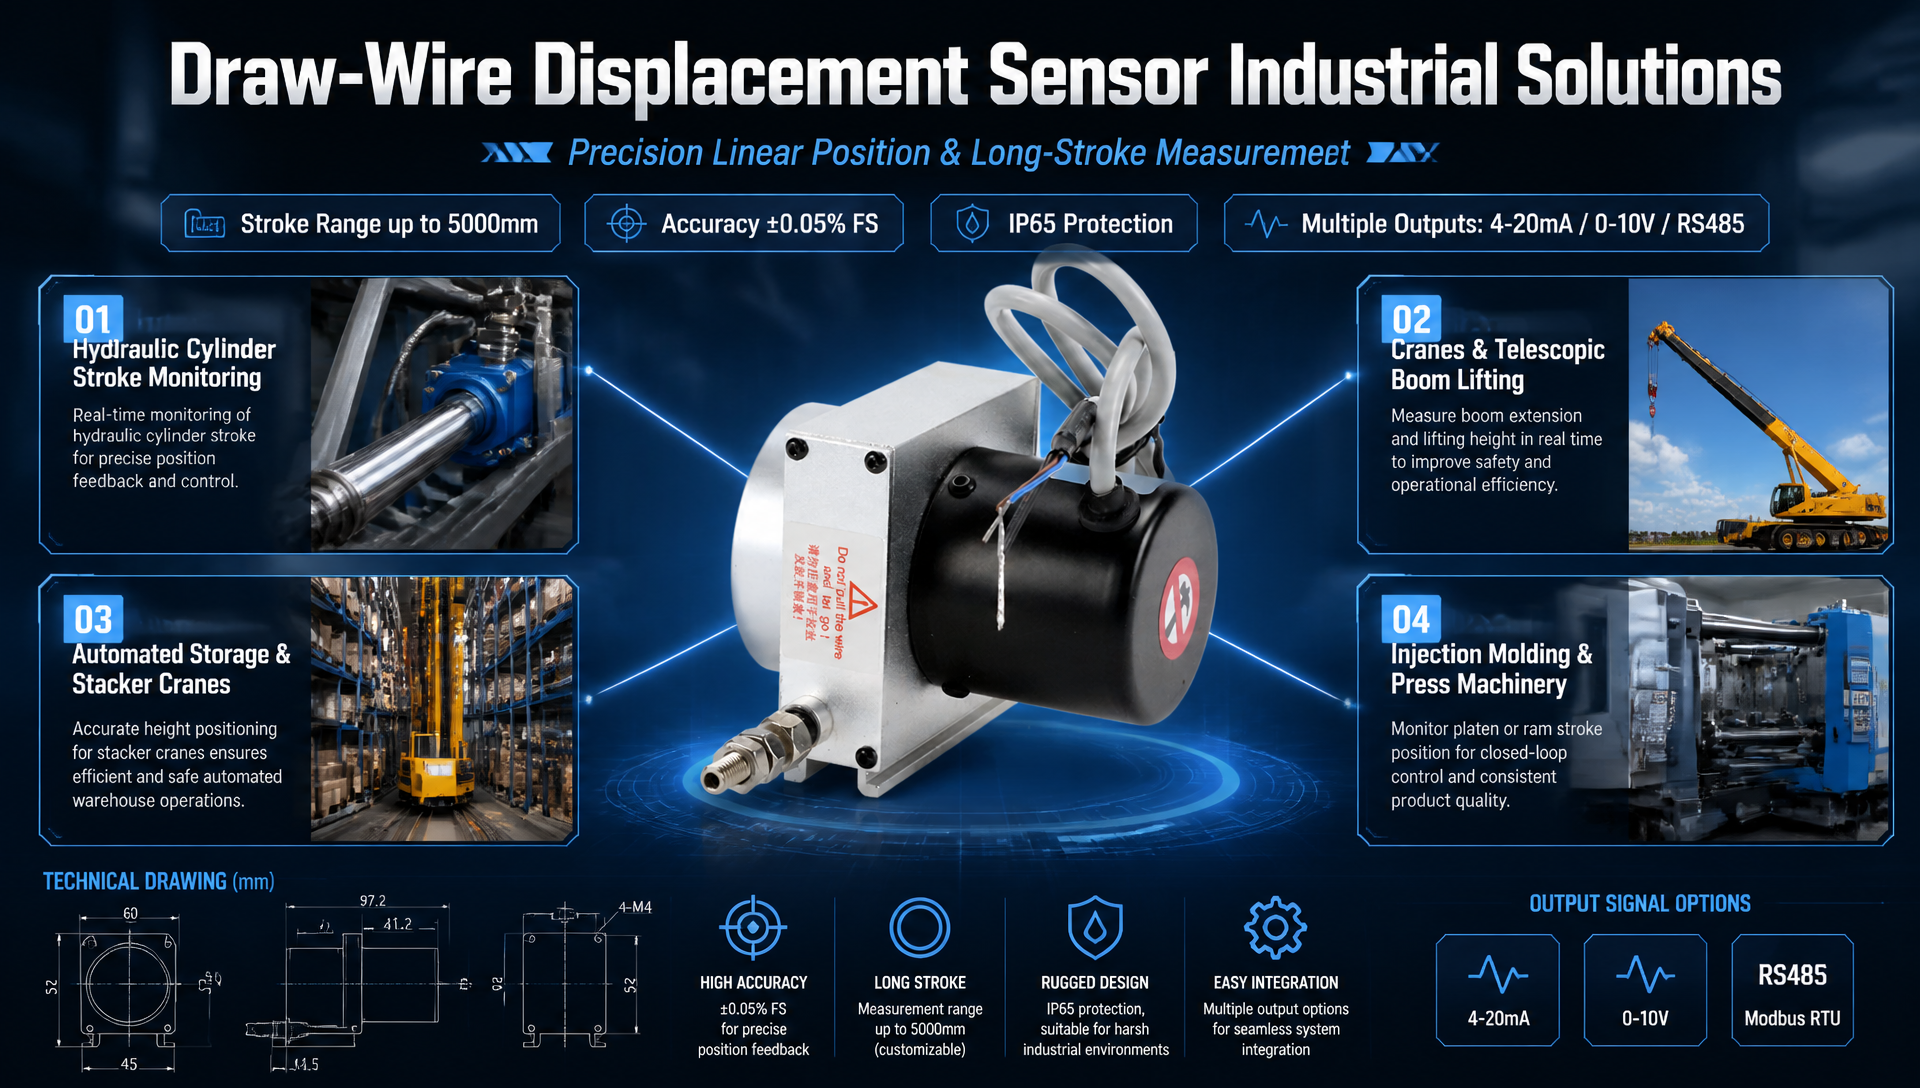
Viis spetsifikatsiooni, mis otsustavad, kas see töötab
1. Mõõtepiirkond – ja reserv, mida peate lisama
Määrake ulatus tegelikust liikumisest ja lisage varu. Praktiline reegel on 10–20% varu maksimaalse sõidu üle, et kaabli ots ei jõuaks kunagi oma lõppseisu dünaamilise üleliikumise korral. Tõmbekaabliga anduri kasutamine tema mehaanilisel piiril on kõige sagedasem põhjus, miks andur enneaegselt läheb katki: kaabel põrkub lõppseisus kokku ja tagasitõmbevedru kannatab löögi mõju.
Kontrollige deklareeritud ulatust selle järgi, kuidas andur tegelikult paigaldatakse. Kui kaabel väljub nurga all, ei ole anduri tajutav sõit sama, mis masina telje sõit – geomeetria „kulutab“ ulatust.
Kinnitage ka kaabli enda pikkuse lubatud vahemik. Näiteks võib 1000 mm sõiduga märgistatud andur saabuda kaabliga, mis on selgelt pikem kui 1000 mm; see lisapikkus ei ole kasutatav sõit.
2. Väljundsignaal – sobitage see juhtsüsteemiga, mitte kataloogiga
Neli väljundperekonda hõlmavad enamikku tööstuslikke nõudeid:
Väljund Parim kasutamiseks Hoiatus
Resistive (potentsiomeeter) Madalakulu positsioonitagasiside, lihtsad analoogsisendkaardid Sisendtakistuse koormamine; liuguri kulutumine miljonitel tsüklitel
0–10 V / ±10 V Lühikesed kaabliühendused, kappidesse paigaldatud PLC analoogkaardid Pinge langus ja müra üle võetud pikkadel kaabliühendustel
4–20 mA Pikkade kaabliühenduste ja elektriliselt müraliste tööstuskeskkondade jaoks Loopi toite- ja koormustakistuse arvestus
RS485 / Modbus Mitmesensorilised võrgud, digitaalsed diagnostikafunktsioonid ja absoluutne positsioon Aadresside määramine, baudkiirus ja lõpetusreeglid
Valige signaali tüüp vastavalt kaabli pikkusele juhtimiskappi ja müra keskkonnale, mitte sellele, mis laos olemas on. 0–10 V signaal, mis läheb 30 meetrit läbi mootorikapi, kogub müra, mida ei saa filtreerimisega täielikult eemaldada; 4–20 mA või RS485 lahendab selle juba spetsifikatsiooni etapis.
Rakendustes, kus masin peab teadma positsiooni kohe pärast sisselülitamist – ilma kodumise tsükliga – tuleb määrata absoluutne väljund, mitte inkrementaalne.
3. Lineaarsus ja korduvus ei ole sama arv
Lineaarsus kirjeldab, kui palju väljund kõrvale kaldub sirgjoonest täisliikumise vältel. Korduvus kirjeldab, kui täpselt andur tagastab sama väljundi sama asendi korral. Enamikes juhtimistsüklites on korduvus olulisem kui lineaarsus: korduvat, kuid veidi mittelineaarset andurit saab tarkvaras parandada; mittekorduvat andurit ei saa. Küsige mõlemat näitajat ning küsige, kas lineaarsus on esitatud kujul ±% täisskaalast või ±% loetud väärtusest. Lühikeste liikumiste puhul on erinevus oluline.
4. Resolutsioon — number, mis vaikimisi piirab teie juhtimist
Resolutsioon on väikseim asendimuutus, mille väljund suudab eristada. Takistuslike ja analoogpinge ühikute puhul on see piiratud nii tajuelemendiga kui ka teie sisendkaardi elektrilise müra alapinnaga, mitte ainult anduriga. Kõrge resolutsiooniga andur, mis toidab müralist 12-bitist sisendit, annab 12-bitise jõudluse.
Aeglasel protsessil (väravate avamine, taseme määramine, ventiili käigus) on resolutsioon harva piirav tegur. Kiirete servo- või katsepingi töökorral on see tavaliselt just see.
5. Keskkonnakaitse ja kaabli paigutus
IP-klassifikatsioon kaitseb korpusit. See ütleb aga väga vähe kaabli väljumiskohta kohta, kus saastumine tegelikult sisse pääseb. Tolmu, jahutusvedeliku aerosooli või pesukeskkonna korral kontrollige, kuidas kaabli väljumiskoht on tihendatud ja kas kaabli vöönd on ühilduv olemasolevate vedelikega.
Temperatuuril on tähtsus kahekordselt: mõõteelement liugub ja kaabel ning vedru muudavad oma käitumist. Kui rakendus töötab kuumas keskkonnas, küsige kompenseeritud temperatuurivahemikku mitte toimimisvahemikku – need on erinevad väärtused.
Tõmmekaabel vs. lineaarne potentsiomeeter vs. LVDT vs. magnetostruktiivne sensor
Tõmmekaabel Lineaarne potentsiomeeter (vardastiilis) LVDT Magnetostruktiivne sensor
Tüüpiline käik ~50 mm kuni mitu meetrit ~10 mm kuni ~1 m ~1 mm kuni ~500 mm ~50 mm kuni mitu meetrit
Mõõtmise põhimõte Kaabel + pöörlev tundlik element Takistuslik rada + liugur Kontaktita induktiivne Kontaktita magnetostruktuuriline
Tugevused Pikk käigus, väike keha, lihtne järelpaigaldus Lihtne, madala hinna ja otsese paigaldusega jooneliselt Kõrge lineaarsus ja korduvus, südamikul ei teki kulutust Absoluutne väljund, vastupidav hüdraulilistes silindrites
Piirangud Kaabli tee ja pingutustundlikkus Liuguri kulutus, täpsustundlikkus Lühike käigus, vajab signaalikonditsioneerit Kõrgem hind, paigalduspiirangud
Tüüpiline kasutuspressid, hüdraulilised jõuallikad, väravad, katsepaned, tõstukid Üldine masina asendimine, hinnatundlikud ehitused Metroloogia, servoventiilid, R&D-lauad Hüdraulilised silindrid, survevaluumasinad
Otsus sõltub tavaliselt liikumise ulatusest ja paigaldusruumist. Umbes üle meetri pikkuste liikumiste puhul muutuvad vardasüsteemilised andurid pikaks, raskeks ja keeruliseks joondada – just selles valdkonnas domineerivad niitandurid. Paar sajandat millimeetrit väiksemate liikumiste puhul, kus olulised on kõrgeim lineaarsus ja kulutumatu töö, on tavaliselt parem tehniline lahendus kas LVDT või vardasüsteemiline lineaarne nihkeandur.
Kus niitandurid oma koha teenivad
Süstlemispressid. Kinnituse ja väljatõmbamise asukohatasandus vajab kitsas ruumis pikka liikumist sekundites toimuvate tsüklitega. Niitandurid kinnitatakse raamile ja järgivad liikuva plaatvormi ilma lineaarse potentsiomeetri nõutava vardapikkuseta.
Hüdraulilised takkud ja tõstesüsteemid. Takkude liikumise jälgimine – sealhulgas seinades või konstruktsioonides paigaldatud takkude liikumise jälgimine piiratud ligipääsuga – on klassikaline niitanduri ülesanne: üks kinnituspunkt raamis ja teine liikuval elemendil, joondusvahendi kasutamine pole vajalik.
Vee-eesindus ja sulgurid. Väravate avamise mõõtmine ulatub meetrites välitingimustes. Valikuküsimus siin ei ole sageli eraldusvõime, vaid tihendus, kaabli kaitsekatte vastupidavus ja vastupidavus liivale ning niiskusele.
Katsepingid ja riputusmõõtmine. Spetsiaalselt kestvuskatsete ajal nõutakse suurt korduvust ja kaabliteed, mis talub vibratsiooni – näiteks vedrute kokkusurumist, amortisaatorite liikumist ja konstruktsioonide deformatsiooni. Võistlusautode ja autode riputussüsteemide töö on kompaktsete köisega andurite puhul juba kindlalt kinnitanud rakendusala.
Tagasipanekud. Kui masinat ei olnud kunagi varustatud mõõteseadmetega ja paigaldusauku ei saa masinaosale teha, saab tavaliselt köisega anduri paigaldada kinnitusplaataga alla tunni aegu.
Paigaldusvigade tõttu tekkinud väga levinud väljatõmmised
Kaabel väljub nurga all. Hoidke kaabliteed trumliga risti tootja märgitud nurga piires. Isegi mõni kraad püsivat küljekoormust kulutab kaablijuhiku ja moonutab mõõtmistulemust.
Koormatud või liiga pingutatud kaabel. Kaabel peab jääma pingutatud kogu liikumistee vältel. Kui telg saab liikuda kiiremini kui vedru tagasi kokku tõmbub, muutub kaabel lõtvaks ja seejärel äkki pinguliseks – see teeb liikumisrullile kahjuliku löököleku.
Keerme paigaldamine vibreerivale plaadile. Sensor mõõdab oma kahe kinnituspunkti suhtelist liikumist. Painduv kinnitusplaat muutub mõõtmise osaks.
Ei arvesta kaabli paindemäära väljumiskohas. Teravnurkne juhtimine otse väljundist põhjustab kaabli ümbrisest ja lõpuks ka juhtmetest väsimust.
Elektrikaablis puudub koormuse leevendus. Signaalikaabel ei ole mehaaniline komponent; selle kinnitamine liikuvatele osadele teeb koormuse ülekanne ühenduspesa sisse.
Seadistamine ilma täispikkusega liikumisega. Liigutage telge aeglaselt otsast otsani ja jälgige väljundit katkestuste, hüppamiste ja mehaanilise takistuse suhtes enne tootmise alustamist.
Pikaliikumisega välistele paigaldustele lisage füüsiline lõpppeatus, mis on sõltumatu sensoriga. Sensor ei tohiks kunagi olla masina mehaaniline piir.
Integreerumine juhtsüsteemiga
Enne tellimist tuleb kokku leppida kolm integreerimise üksikasja:
Sisendtakistus. Takistuslik väljund moodustab pingejagaja sisendkaardiga. Kui kaardi takistus ei ole oluliselt suurem kui sensori liikumistee takistus, siis lugevik on ühe liikumispiiri lähedal kokkutõmmatud. Kontrollige seda enne, kui süüdistate sensorit.
Kaabelpikkus ja ekraan. Analoogete pinge väljundite puhul peavad kaablid olema lühikesed ja tuleb kasutada ühe otsaga maandatud ekraanitud keeratud paari. Pika kaabli korral tuleb üle minna vooluringile või digitaalsele väljundile.
Mastaapimine ja kalibreerimine. Otsustage projekteerimisfaasis, kas PLC teeb teisenduse algsetest lugudest või insenerühikutes ja dokumenteerige kalibreerimispunktid. Kahepunktiline kalibreerimine 10% ja 90% liikumistee ulatuses vältib lõpppositsioone, kus mehaanilised tolerantsid on kõige halvemad.
Hooldus ja elutsükkel
Tõmmejuhtmete andurid on tarbekaupadena samas mõttes nagu vöö või filter — kaabel ja vedru eluiga on piiratud ning tehnilistes tingimustes tuleb seda arvesse võtta. Pidevas tootmises tuleb planeerida kaabli seisundi, tagasitõmbumisjõu ja väljundkorduvuse kontrollimine viidispunktis perioodiliselt. Ühe fikseeritud punkti korduvuskontroll, mille tulemusi logitakse iga kuu, tuvastab halvenemise palju enne, kui see põhjustab kvaliteediprobleeme.
Kui eluiga on kitsendav tegur, tuleb anduri tajuelement täpsustada: potentsiomeetripõhise ja kodeerijapõhise üksuse nihke- ja kiirusprofiilid on sama liikumisulatuse ja kiiruse korral väga erinevad.
KKK
Mis on tõmmejuhtmeanduri ja niidipotentsiomeetri vahe? See on sama seade erinevate nimetustega. „Niidipotentsiomeeter“ ja „kaabli pikendustransduktor“ on levinud Põhja-Ameerikas; „tõmmejuhtmeandur“ ja „tõmmejuhtmekodeerija“ on levinumad Euroopas ja Aasias.
Kas joonelõimeandur saab mõõta nii kiirust kui ka asukohta? Jah — eristage asukohasignaali, kui väljund on puhas ja valimissagedus piisav. Kõrgtäpsusega kiiruse mõõtmise puhul kontrollige esmalt resolutsiooni ja värskendussagedust; kiiruse täpsus tuleneb asukoha täpsusest.
Kui täpne on joonelõimeandur? Täpsus sõltub liikumisulatusest, mõõteelemendist ja — kriitiliselt — paigaldusjäikusest. Lühikeste liikumisulatuste ja jäigas raamis on täpsusandurid väga korduvad. Mitmekümneliitrises liikumisulatuses domineerivad tavaliselt veaarvutuses raami paindumine ja lõime läbipaindumine.
Kas seda saab kasutada välistingimustes? Jah, sobiva IP-kaitseastmega ja kaabli ümbrisega. Välistingimustes on piiravateks teguriteks tavaliselt kaabli UV-kiirgusele vastupidavus, vee sissepääs kaabli väljumiskohas ning temperatuuri kõikumine, mitte mõõteelement ise.
Kas joonemõõturs on sobiv hüdraulilise silindri jaoks? Võib-olla, kui seda paigaldatakse silindri kõrval väliselt. Kui silindrit tuleb sisemiselt mõõta, on tavaliselt praktilisem kasutada magnetostriktsioonilist või silindrisiseset LVDT-konstruktsiooni.
Mitu protsenti liikumisvahemikku tuleks reservina ette näha? Planeerige 10–20% üle maksimaalse tööliikumisvahemiku ja veenduge, et masina kõva piir (mitte mõõtur) määrab mehaanilise piiri.
Õige liikumisvahemiku vormi valimine
Joonemõõturi vorm on eelislik pikemate liikumisvahemike, kitsaste paigaldusruumide ja kiire paigalduse korral. See ei sobi aga juhul, kui raam on paindlik, kaabli liikumisraja ei saa hoida sirgena või kui prioriteediks on kulutusvaba töö väga suure tsüklite arvuga. Õige otsus spetsifikatsioonietapis võtab umbes tunni; vale otsus nõuab täielikku käivitusperioodi.
Kui te määratlete niheandurit pressi, hüdraulikpumba, väravat, katsepanelit või tootmismasinat ja soovite teist arvamust ulatuses, väljundsignaalis ja paigalduses, siis meie insenerite meeskond saab teie rakenduse üle vaadata ja soovitada sobivat tüüpi – joonelised andurid, lineaarsed niheandurid, LVDT-andurid ja magnetostriktsioonandurid toodetakse kõik meie enda tehases, seega soovitus ei piirdu ühe tehnoloogiaga.
Rääkige inseneriga oma rakendusest → Paluge pakkumist